
Proyecto de mazos para cuerpos de robots industriales
Antecedentes del proyecto
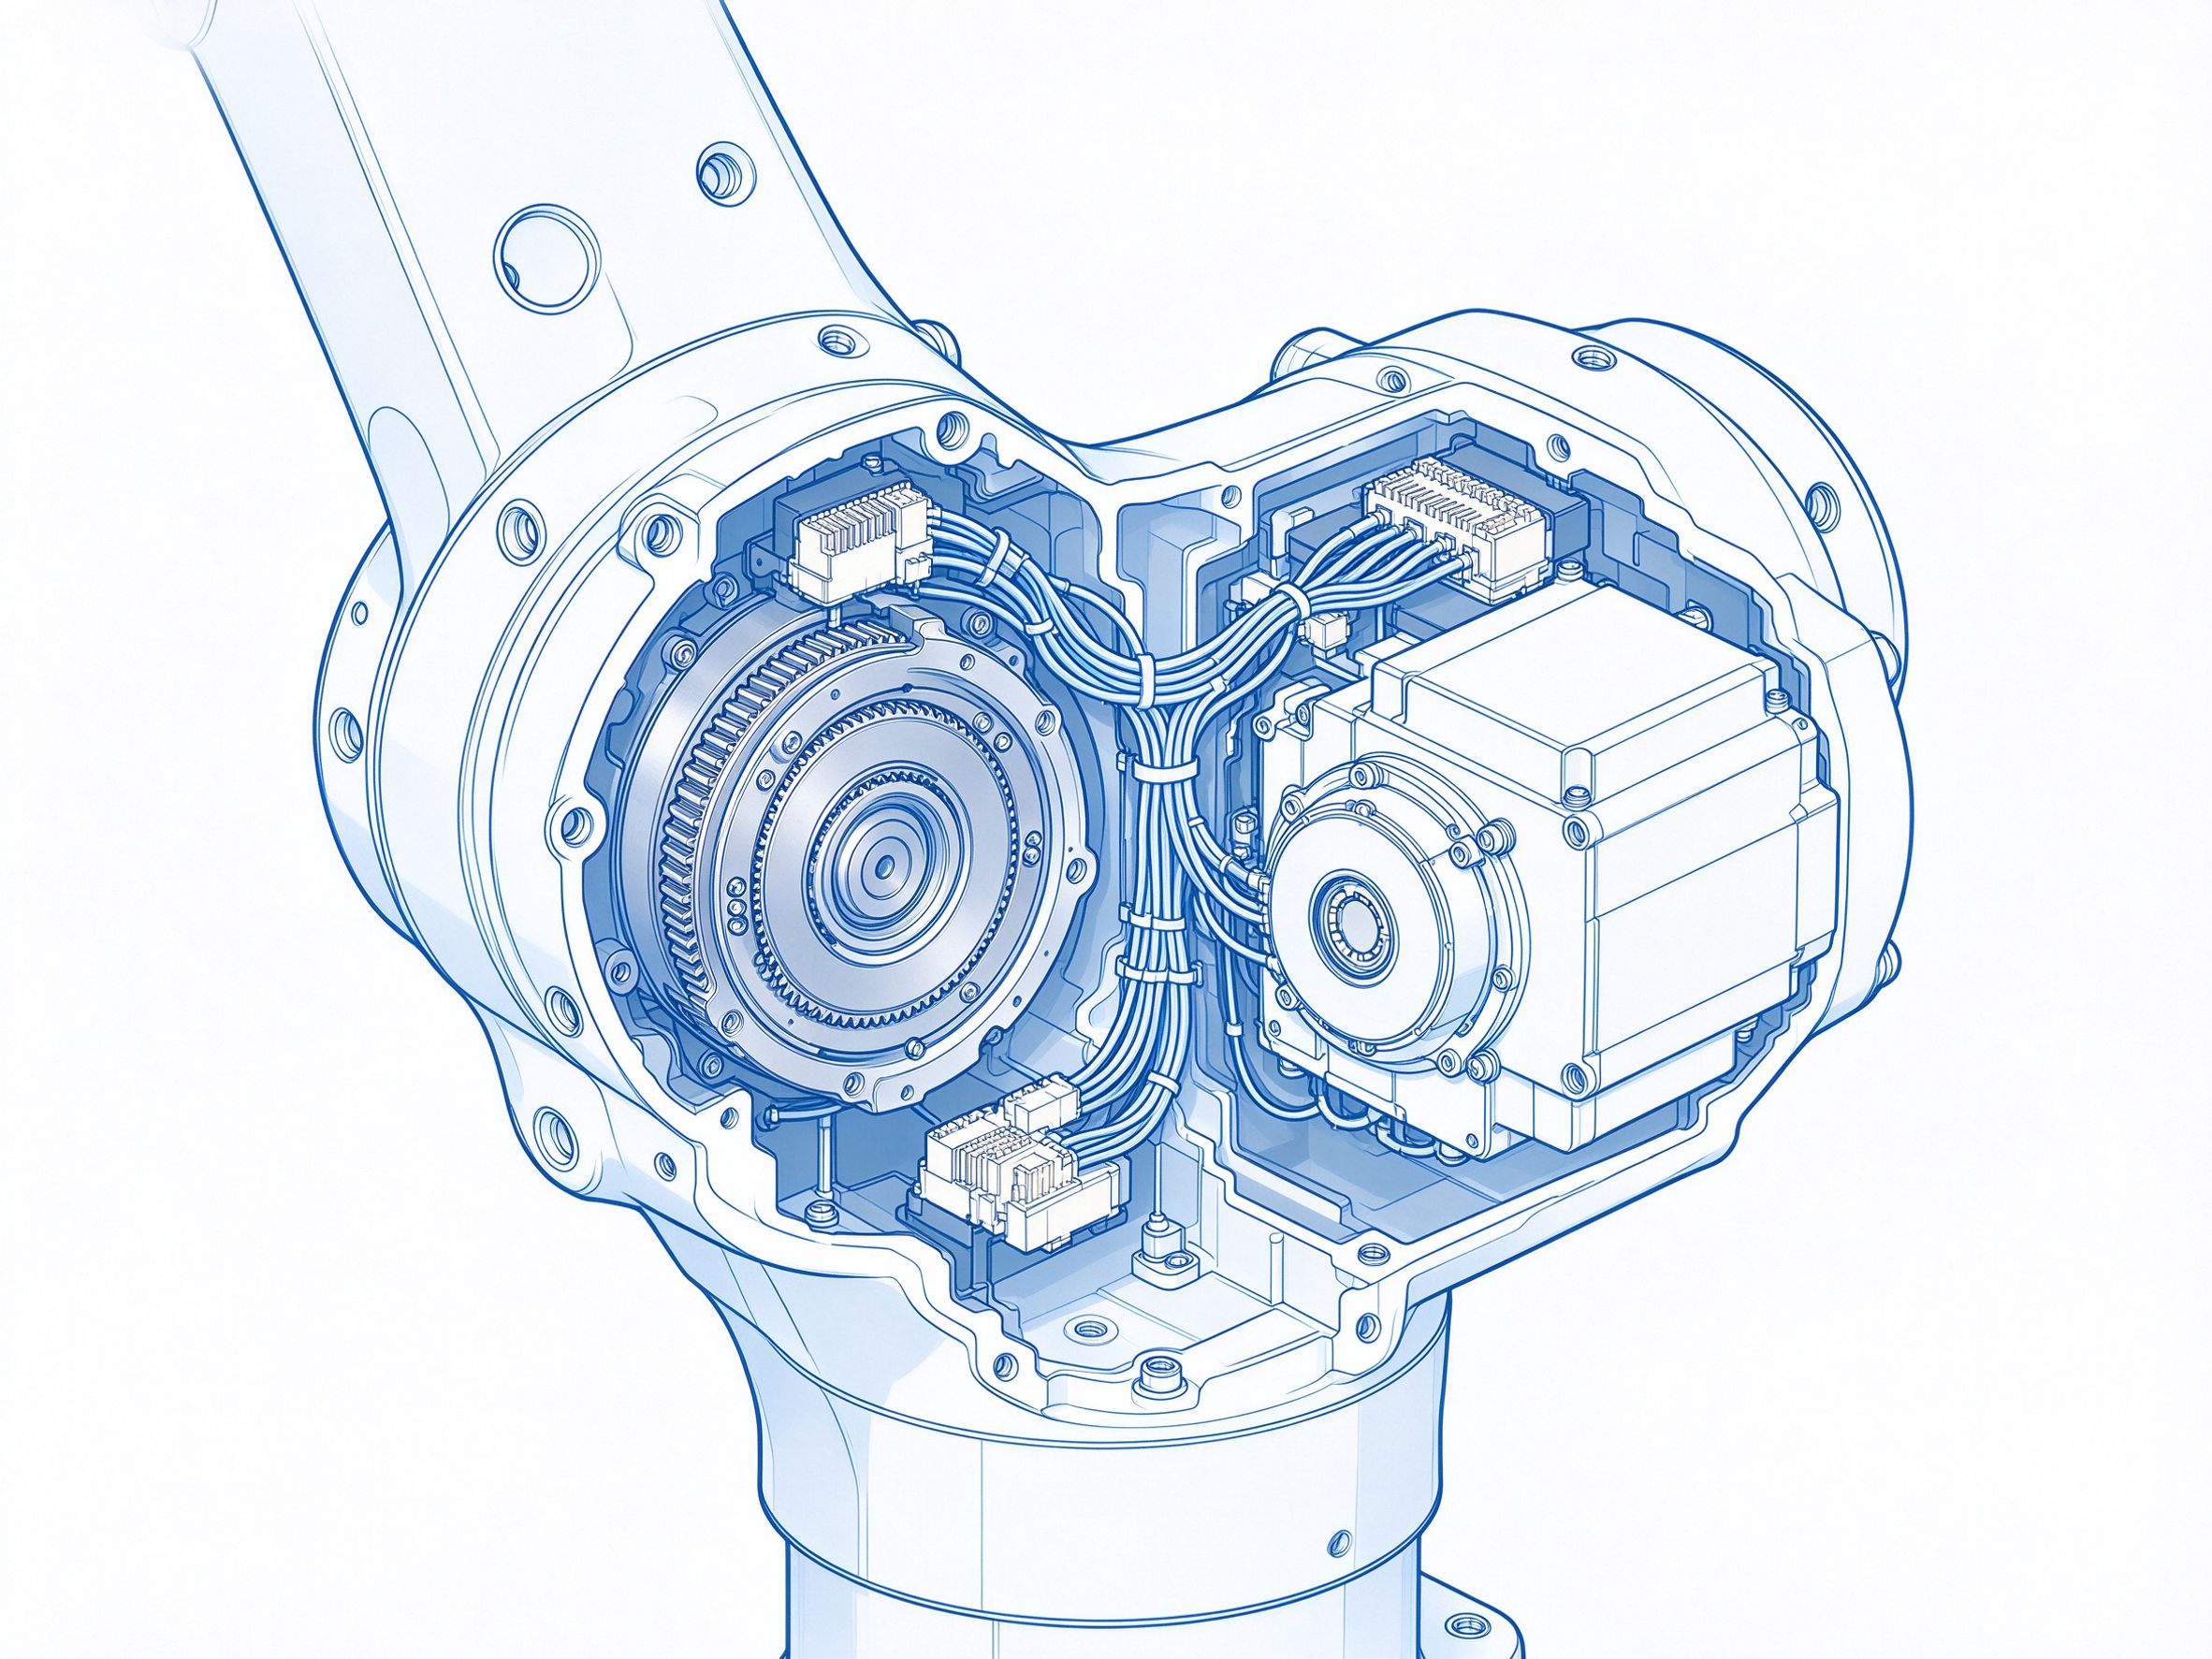
El robot industrial es el equipo central de la línea de fabricación inteligente; durante el funcionamiento, la articulación del robot de seis ejes gira y se flexiona de forma continuada, y el interior del cuerpo afronta de forma simultánea condiciones duras como alta temperatura, vibración y aceite; la flexibilidad y fiabilidad del mazo de suministro determinan directamente la vida útil y el índice de utilización del robot. El mazo del robot debe moverse de forma repetida con la articulación y transmitir de forma estable la potencia y la señal del encoder, siendo un típico mazo de movimiento de alta fiabilidad.
Con la mejora del nivel de automatización de la fabricación, la aplicación del robot industrial en sectores como el del automóvil, la electrónica y la logística se amplía constantemente, y los usuarios exigen cada vez más la capacidad de funcionamiento continuo del robot. El espacio interno de la articulación es reducido, y el mazo y el cable del encoder se disponen de forma conjunta, con unas condiciones de movimiento complejas; una vez que el mazo presenta un fallo temprano, afecta directamente al índice de utilización de la línea y al coste de mantenimiento, por lo que la verificación de fiabilidad del mazo del robot recorre todo el proceso de elección, diseño y serie. Entre el cuerpo y el armario de control existen además múltiples señales, como la potencia y el encoder, y el mazo debe transportarlas de forma simultánea en un espacio reducido sin interferencias mutuas, lo que exige un alto nivel al diseño de las ramas y a la planificación del recorrido.
El cliente de este proyecto es una empresa de robots industriales, cuyos productos cubren toda la gama de robots de seis ejes y necesitaba el conjunto completo del mazo del cuerpo y del mazo del armario de control. Nuestra empresa, ya en la fase inicial del proyecto, afrontaba las características del movimiento de la articulación del robot y realizaba la elección del mazo y la revisión del diseño del tendido.
Necesidades del cliente
Suministrar el conjunto completo del mazo del cuerpo y del mazo del armario de control para el robot de seis ejes de una empresa de robots industriales. El cliente exigía que el producto tuviera una flexibilidad extraordinaria y se adaptara al movimiento frecuente de las articulaciones del robot.
Solución y puntos clave del diseño y el proceso
Frente a las duras condiciones de trabajo del interior del robot, como alta temperatura, vibración y flexión, elegimos el cable portacables PUR de alta flexibilidad y conectores de alta fiabilidad, garantizando que el producto funcione de forma fiable durante el ciclo de vida del robot. Atendiendo a la necesidad de movimiento de las articulaciones, el diseño del mazo contempla márgenes de torsión y curvatura, garantizando que el movimiento prolongado no lo dañe.
En el diseño del tendido, el mazo del cuerpo reserva márgenes de torsión y curvatura a lo largo del eje de giro de la articulación, evitando que el conductor soporte un estiramiento adicional en la posición límite del movimiento; el radio de curvatura y el recorrido del cable portacables se disponen según la envolvente de movimiento del robot, reduciendo el daño por fatiga causado por la flexión repetida en una zona local. El mazo del armario de control se centra en cambio en el tendido ordenado y en la fijación de las marcas, facilitando el montaje in situ y el mantenimiento posterior del cliente.
A nivel de proceso, el crimpado y el ensamblaje del mazo flexible se ejecutan según un proceso controlado: la inspección de la materia prima entrante verifica la especificación del hilo y el grado de flexibilidad, los parámetros de crimpado y el estado de crimpado del terminal se confirman uno a uno, y en la fase de ensamblaje se reservan márgenes de torsión y curvatura según el recorrido del cuerpo del robot, utilizando utillaje específico para fijar la posición de las ramas. Antes de la salida, cada mazo completa la prueba de continuidad y la revisión del aspecto, y los registros de lote y de lote de terminales se archivan con trazabilidad del producto.
El proyecto se avanzaba según el proceso APQP, y en la fase de propuesta se organizaba una revisión interdepartamental para identificar los modos de fallo potenciales en condiciones de movimiento y vibración, formando un registro FMEA; las modificaciones de diseño entraban en la preparación de la serie tras la revisión, garantizando que la propuesta que el cliente confirmaba en cada nodo coincidiera con el estado final de producción en serie.
Gama de productos y verificación de ensayos
La gama cubre el mazo del cuerpo del robot, el mazo del armario de control, el mazo del encoder y el mazo de potencia, entre otros, es decir, el conjunto de mazos del robot. Todos los productos superan la prueba de flexión de 50 millones de ciclos, la prueba de vibración de 1000 horas, la prueba de resistencia al aceite y otros ensayos de fiabilidad.
En la etapa de la materia prima entrante se verificaban el grado de resistencia a la flexión del hilo PUR y el aspecto de la funda, y tras el crimpado se confirmaban la tracción del terminal y el estado de continuidad; los ensayos dinámicos de flexión y vibración se realizaban de forma continuada en equipos específicos, y la muestra solo liberaba el lote cuando lo superaba. Los ensayos de fiabilidad cubrían condiciones típicas como flexión dinámica, vibración y resistencia al aceite, simulando el entorno de funcionamiento prolongado del robot; las muestras de ensayo y los productos en serie aplicaban el mismo conjunto de normas de proceso e inspección, garantizando que el resultado de la verificación pudiera reutilizarse en la entrega en serie.
Resultados del proyecto
El producto superó los rigurosos ensayos de fiabilidad del cliente, la calidad de la entrega en serie es estable y durante tres años se ha mantenido cero reclamaciones de calidad. El producto se ha aplicado en toda la gama de robots de seis ejes de este cliente, con un suministro anual superior a los 200.000 juegos, y ha obtenido un alto reconocimiento del cliente.
Valoración del cliente: el mazo es muy flexible, la fiabilidad es alta, y se comporta de forma muy estable en nuestros productos robot; es un proveedor profesional de mazos de cables.
Preguntas frecuentes
P: ¿Por qué el mazo del cuerpo del robot exige una flexibilidad extraordinaria?
R: La articulación del robot, durante el funcionamiento, gira y se flexiona de forma continuada; el mazo ordinario, tras la flexión repetida, presenta fácilmente rotura de los hilos y mal contacto, mientras que el hilo de alta flexibilidad puede adaptarse a las condiciones de movimiento dinámico a largo plazo.
P: ¿Para qué partes es adecuado el cable portacables PUR de alta flexibilidad?
R: Es adecuado para el mazo del cuerpo que sigue el movimiento de la articulación, el tendido seguidor de la cadena portacables y otras ocasiones dinámicas; la elección concreta se evalúa según la amplitud del movimiento, la frecuencia de flexión y el medio ambiental.
P: ¿Qué diferencias de diseño hay entre el mazo del cuerpo y el mazo del armario de control?
R: El mazo del cuerpo se mueve dinámicamente con la articulación y hace hincapié en la flexibilidad y en el diseño de márgenes; el mazo del armario de control se centra en el tendido fijo, y hace hincapié en el recorrido ordenado, las marcas del orden de hilos y la facilidad de montaje.
P: ¿Cómo se disponen la señal del encoder y el mazo de potencia?
R: La rama de señal y la rama de potencia se disponen por zonas separadas según el recorrido del tendido del equipo, reduciendo la interferencia mutua; el apantallamiento y el diseño de las ramas se ejecutan según las normas del plano, y antes de la salida se completan la verificación de la señal y la de continuidad.
P: ¿Qué elementos incluyen los ensayos de fiabilidad del mazo del robot?
R: Los ensayos de fiabilidad de flexión, vibración y resistencia al aceite se ejecutan según los requisitos del cliente, simulando las condiciones típicas de funcionamiento del robot; las muestras de ensayo y los productos en serie aplican el mismo estándar de proceso.
Contáctenos
Si desea conocer el mazo del robot industrial, el mazo portacables de alta flexibilidad o el mazo del armario de control, puede enviarnos planos o muestras; el equipo de ingeniería responderá con la propuesta y la planificación de las muestras tras la evaluación. Tras el inicio del proyecto, los equipos de ingeniería y calidad seguirán según los hitos la confirmación del diseño, la verificación de muestras y la entrega en serie. Dirección de la empresa: Nave E1-1, Unidad 2, 7.º piso, Parque Industrial de Fabricación Inteligente Qunyi, n.º 3 Avenida Sur Xingyuan, Zona de Inicio del Parque Industrial China-Corea de Huizhou, Zona de Alta Tecnología de Zhongkai, Huizhou; correo electrónico sz136138@szfandouai.cn, teléfono 18929363263.