
Proyek Rangkaian Kabel Bodi Robot Industri
Latar Belakang Proyek
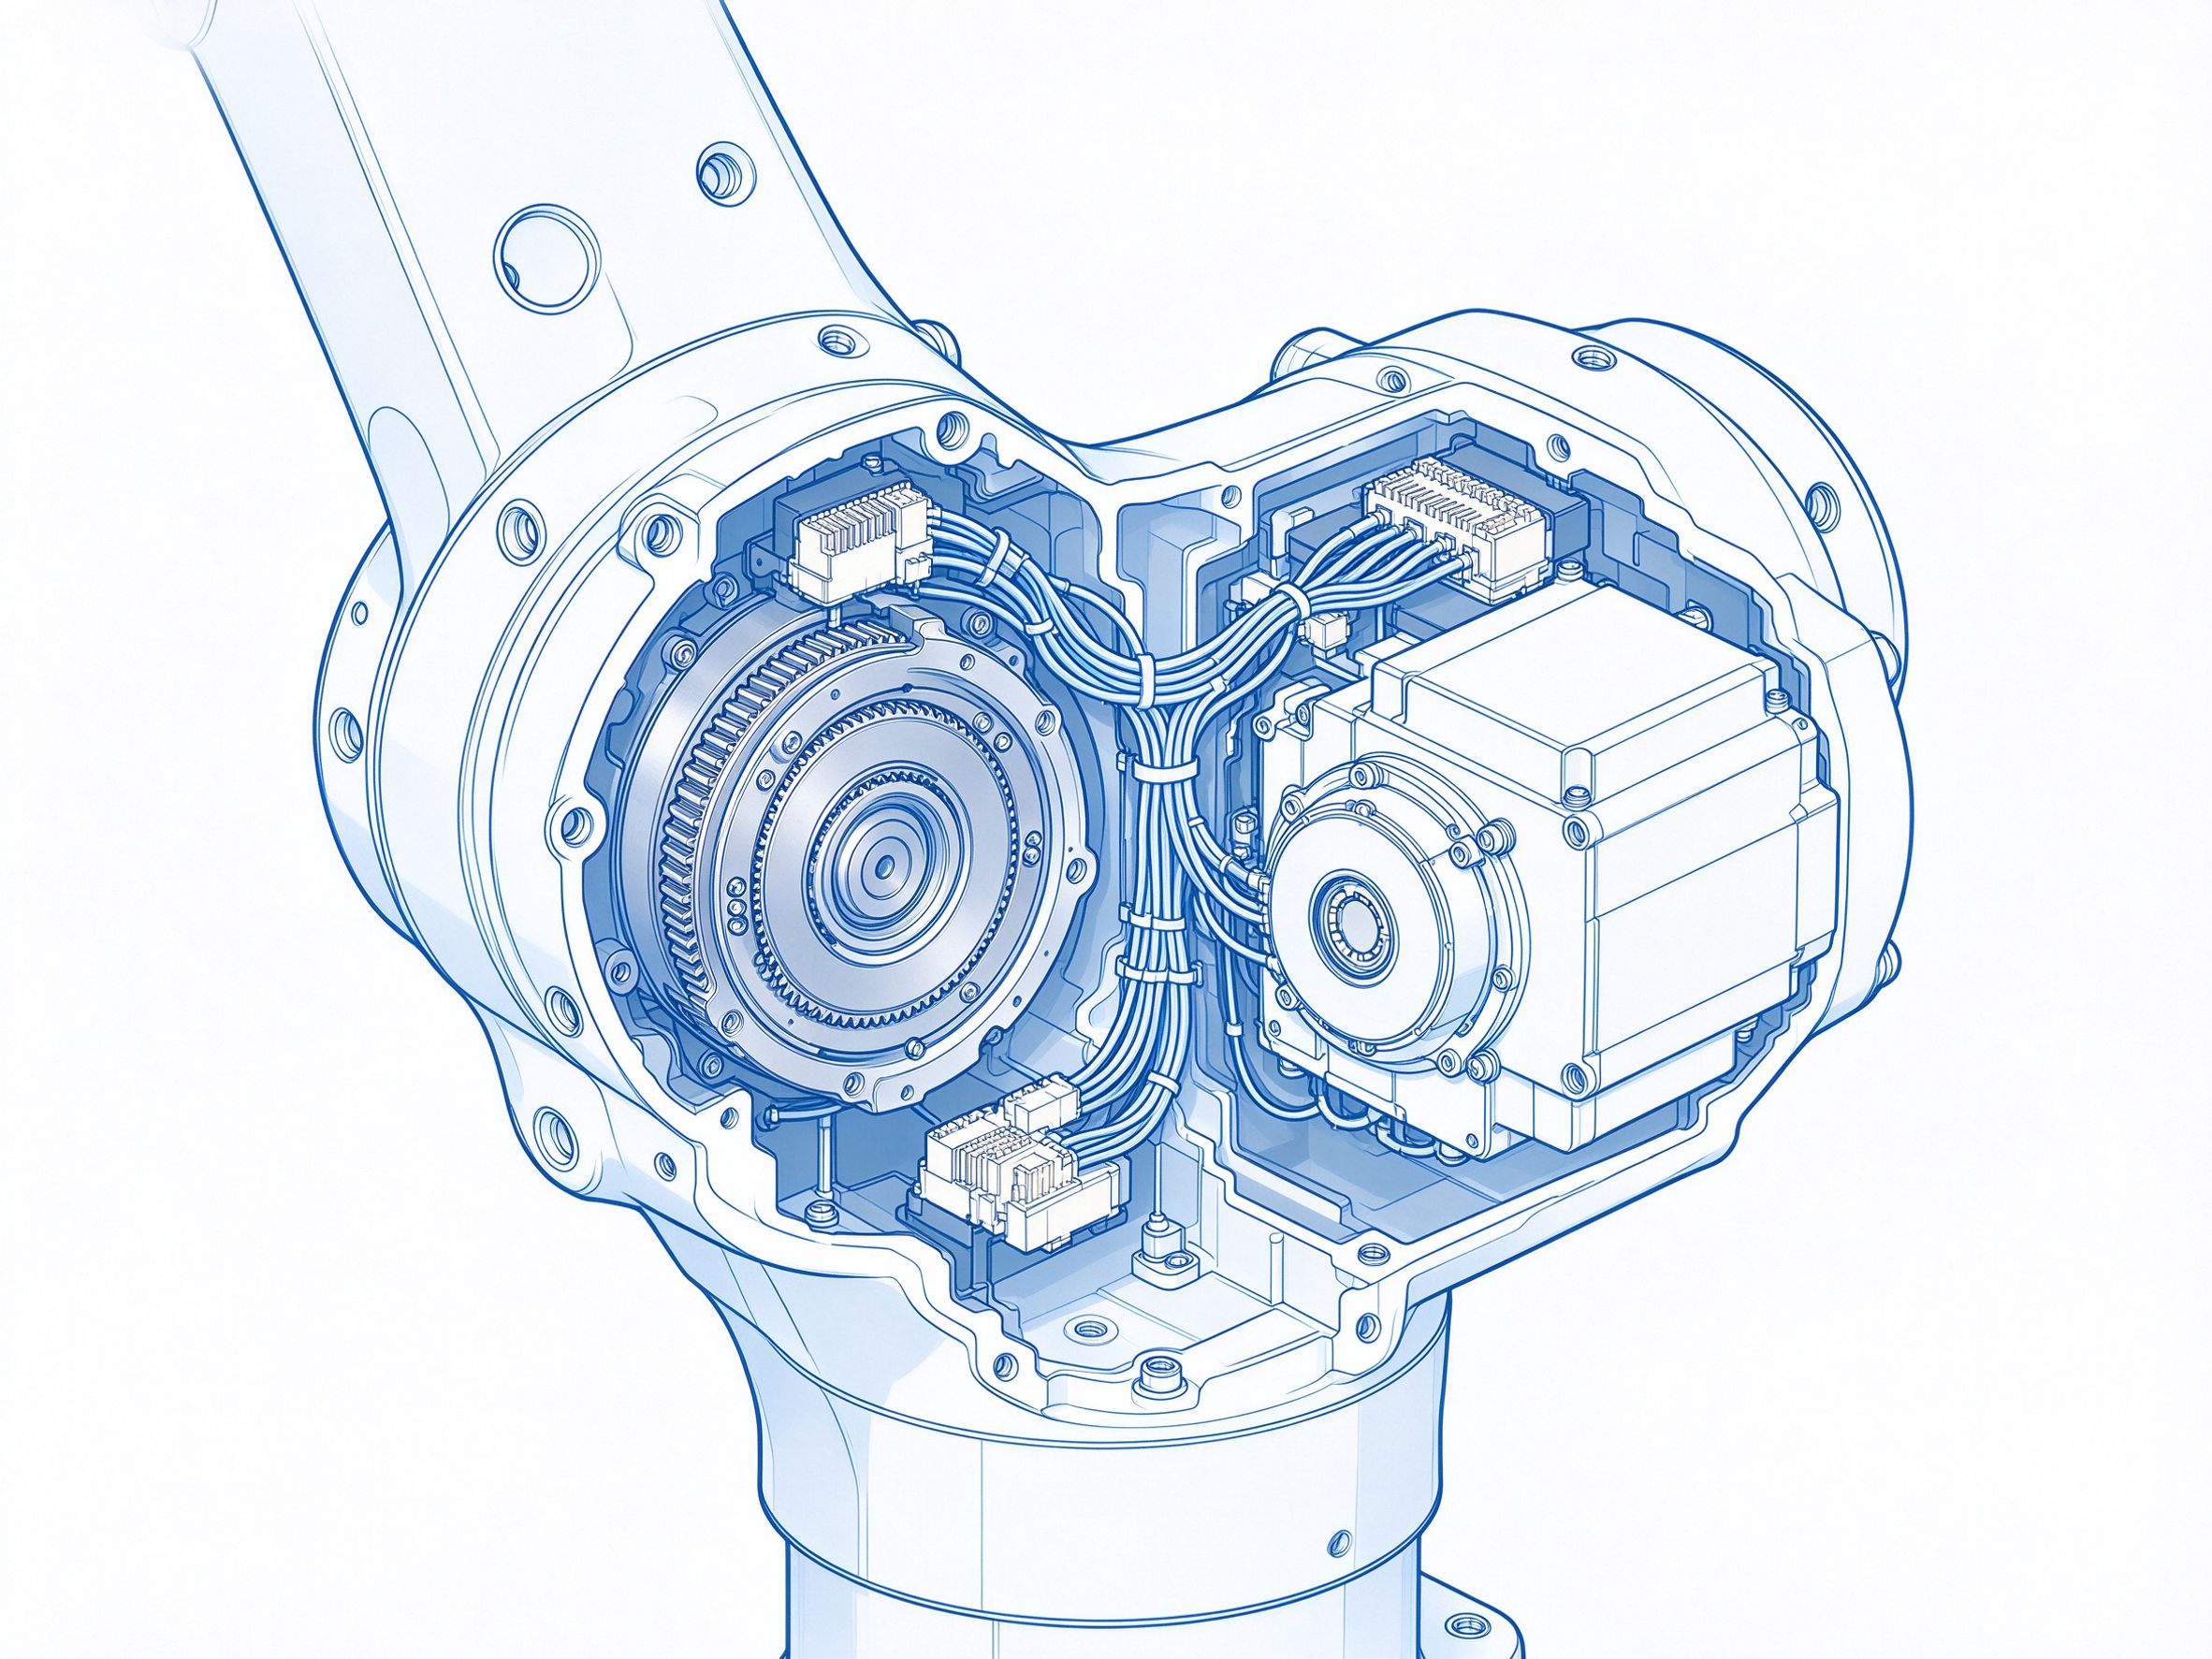
Robot industri adalah perangkat inti lini manufaktur cerdas; saat beroperasi, sendi robot enam sumbu terus berputar dan membengkok, dan di dalam bodi secara bersamaan menghadapi kondisi kerja keras seperti suhu tinggi, getaran, serta minyak, sehingga fleksibilitas dan keandalan rangkaian kabel pasokan secara langsung menentukan umur pakai dan tingkat pemanfaatan robot. Rangkaian kabel robot harus bergerak berulang mengikuti sendi, sekaligus menyalurkan daya dan sinyal encoder secara stabil, termasuk jenis rangkaian kabel gerak berkeandalan tinggi yang khas.
Seiring dengan meningkatnya tingkat otomatisasi manufaktur, penerapan robot industri di industri seperti otomotif, elektronik, dan logistik terus meluas, sehingga pengguna menuntut semakin tinggi kemampuan pengoperasian terus-menerus robot. Ruang internal sendi sempit, rangkaian kabel dan kabel encoder disusun bersama; kondisi gerak kompleks, dan begitu rangkaian kabel gagal dini, hal itu langsung memengaruhi tingkat pemanfaatan lini produksi serta biaya perawatan, sehingga validasi keandalan rangkaian kabel robot berlangsung di seluruh proses pemilihan material, desain, dan produksi batch. Di antara bodi dan kabinet kendali terdapat juga berbagai jalur sinyal seperti daya dan encoder; kabel perlu menanggungnya secara bersamaan di ruang sempit tanpa saling mengganggu, yang menuntut persyaratan tinggi pada desain cabang dan perencanaan arah lintasan.
Pelanggan proyek ini adalah salah satu perusahaan robot industri; produknya mencakup seluruh rangkaian model robot enam sumbu, membutuhkan paket lengkap rangkaian kabel bodi dan rangkaian kabel kabinet kendali. Perusahaan kami sejak awal proyek telah menyelenggarakan pemilihan kabel dan peninjauan desain pengkabelan menanggapi karakteristik gerak sendi robot.
Kebutuhan Pelanggan
Memberikan paket lengkap rangkaian kabel bodi dan rangkaian kabel kabinet kontrol untuk produk robot enam sumbu dari salah satu perusahaan robot industri. Klien menuntut produk yang sangat fleksibel, mampu menyesuaikan diri dengan gerakan sendi robot yang sering.
Solusi dan Poin Kunci Desain serta Proses
Menanggapi kondisi kerja keras di dalam robot seperti suhu tinggi, getaran, dan pembengkokan, kami memilih kabel rantai tarik fleksibel tinggi PUR serta konektor andal tinggi, guna memastikan produk bekerja andal sepanjang siklus hidup robot. Untuk kebutuhan gerakan sendi, desain rangkaian kabel memperhitungkan kelonggaran puntiran dan pembengkokan, agar gerakan jangka panjang tidak menimbulkan kerusakan.
Dalam desain pengkabelan, rangkaian kabel bodi menyisakan margin puntiran dan pembengkokan di sepanjang arah poros putar sendi, menghindari kabel menerima tarikan tambahan pada posisi gerak ekstrem; radius tekuk dan arah lintasan kabel rantai tarik diatur sesuai envelope gerak robot, mengurangi kerusakan kelelahan akibat pembengkokan berulang pada bagian lokal. Rangkaian kabel kabinet kendali lebih mengutamakan jalur kabel rapi dan penguncian penandaan, memudahkan perakitan lapangan dan perawatan lanjutan pelanggan.
Dari sisi proses, crimping dan perakitan rangkaian kabel fleksibel dijalankan dengan proses terkendali: inspeksi bahan masuk memeriksa spesifikasi kabel dan tingkat fleksibilitas; parameter crimping serta status crimping terminal dikonfirmasi satu per satu; tahap perakitan menyisakan margin puntiran dan pembengkokan sesuai arah lintasan bodi robot, serta menggunakan tooling khusus untuk mengunci posisi cabang. Sebelum keluar pabrik, setiap kabel menyelesaikan uji kontinuitas dan pemeriksaan tampilan luar; catatan batch dan batch terminal diarsipkan untuk keterlacakan bersama produk.
Proyek dijalankan melalui proses APQP; pada tahap skema, peninjauan lintas departemen diselenggarakan untuk mengidentifikasi mode kegagalan potensial pada kondisi gerak dan getaran, serta membentuk catatan FMEA; perubahan desain baru memasuki persiapan produksi batch setelah melalui peninjauan, memastikan skema yang dikonfirmasi pelanggan di setiap node selaras dengan status produksi massal akhir.
Cakupan Produk dan Validasi Pengujian
Rangkaian produk meliputi rangkaian kabel bodi robot, rangkaian kabel kabinet kontrol, rangkaian kabel encoder, dan rangkaian kabel daya, yaitu keseluruhan rangkaian kabel robot. Seluruh produk lulus uji pembengkokan 50 juta kali, uji getaran 1000 jam, dan uji ketahanan minyak serta item uji keandalan lainnya.
Pada tahap bahan masuk, tingkat ketahanan pembengkokan dan tampilan luar pelindung selongsong kabel PUR diperiksa; setelah crimping, gaya tarik terminal dan status kontinuitas dipastikan; uji pembengkokan dinamis dan getaran dilakukan secara terus-menerus pada peralatan khusus, dan batch baru dapat dilepaskan setelah sampel lulus. Uji keandalan mencakup kondisi khas seperti pembengkokan dinamis, getaran, dan ketahanan minyak, mensimulasikan lingkungan pengoperasian jangka panjang robot; sampel uji dan produk batch menjalankan standar proses dan inspeksi yang sama, memastikan hasil validasi dapat digunakan kembali untuk pengiriman batch.
Hasil Proyek
Produk lulus uji keandalan ketat dari klien. Kualitas pengiriman batch stabil, dalam tiga tahun terakhir tidak ada keluhan mutu. Produk telah diterapkan pada seluruh rangkaian produk robot enam sumbu klien, pasokan tahunan melebihi 200.000 set, dan memperoleh apresiasi tinggi dari klien.
Testimoni klien: rangkaian kabel sangat fleksibel dan andal, bekerja sangat stabil pada produk robot kami; kami adalah pemasok rangkaian kabel yang profesional.
Pertanyaan yang Sering Diajukan
Pertanyaan: Mengapa rangkaian kabel bodi robot menuntut fleksibilitas yang sangat tinggi?
Jawaban: Sendi robot terus berputar dan membengkok saat beroperasi; rangkaian kabel biasa setelah pembengkokan berulang mudah mengalami putusnya inti kabel dan kontak buruk, sedangkan kabel fleksibel tinggi dapat beradaptasi dengan kondisi gerak dinamis jangka panjang.
Pertanyaan: Bagian mana yang cocok untuk kabel rantai tarik fleksibel tinggi PUR?
Jawaban: Cocok untuk kondisi dinamis seperti rangkaian kabel bodi yang mengikuti gerak sendi dan jalur kabel ikut rantai tarik; pemilihan konkret dievaluasi berdasarkan amplitudo gerak, frekuensi pembengkokan, dan media lingkungan.
Pertanyaan: Apa perbedaan desain antara rangkaian kabel bodi dan rangkaian kabel kabinet kontrol?
Jawaban: Rangkaian kabel bodi bergerak secara dinamis mengikuti sendi, menekankan fleksibilitas dan desain margin; rangkaian kabel kabinet kontrol lebih banyak berupa pengkabelan tetap, menekankan arah lintasan rapi, penandaan urutan kabel, dan kenyamanan perakitan.
Pertanyaan: Bagaimana tata letak sinyal encoder dan rangkaian kabel daya diatur?
Jawaban: Cabang sinyal dan cabang daya disusun secara terpisah mengikuti arah pengkabelan mesin utuh untuk mengurangi saling gangguan; desain pelindung dan cabang dijalankan sesuai spesifikasi gambar, serta sebelum keluar pabrik validasi sinyal dan kontinuitas diselesaikan.
Pertanyaan: Item apa saja yang termasuk dalam uji keandalan rangkaian kabel robot?
Jawaban: Item uji keandalan seperti pembengkokan, getaran, dan ketahanan minyak dijalankan sesuai permintaan pelanggan, mensimulasikan kondisi operasi khas robot; sampel uji dan produk batch menjalankan standar proses yang sama.
Hubungi Kami
Apabila Anda ingin mengetahui hal-hal seputar rangkaian kabel robot industri, rangkaian kabel rantai tarik fleksibel tinggi, atau skema pasokan rangkaian kabel kabinet kendali, silakan memberikan gambar atau informasi sampel; tim teknik kami akan menanggapi dengan skema serta jadwal pembuatan contoh setelah melakukan evaluasi. Setelah proyek dimulai, tim teknik dan mutu akan mendampingi konfirmasi desain, validasi sampel, dan pengiriman batch sesuai node. Alamat perusahaan: Lantai 7, Unit 2, Gedung Pabrik E1-1, Kawasan Industri Manufaktur Cerdas Qunyi, No. 3 Jalan Xingyuan Selatan, Area Awal Kawasan Industri Tiongkok-Korea Huizhou, Zona Industri Tinggi Zhongkai, Kota Huizhou. Email sz136138@szfandouai.cn, telepon 18929363263.