
Progetto di cablaggi per corpi di robot industriali
Contesto del progetto
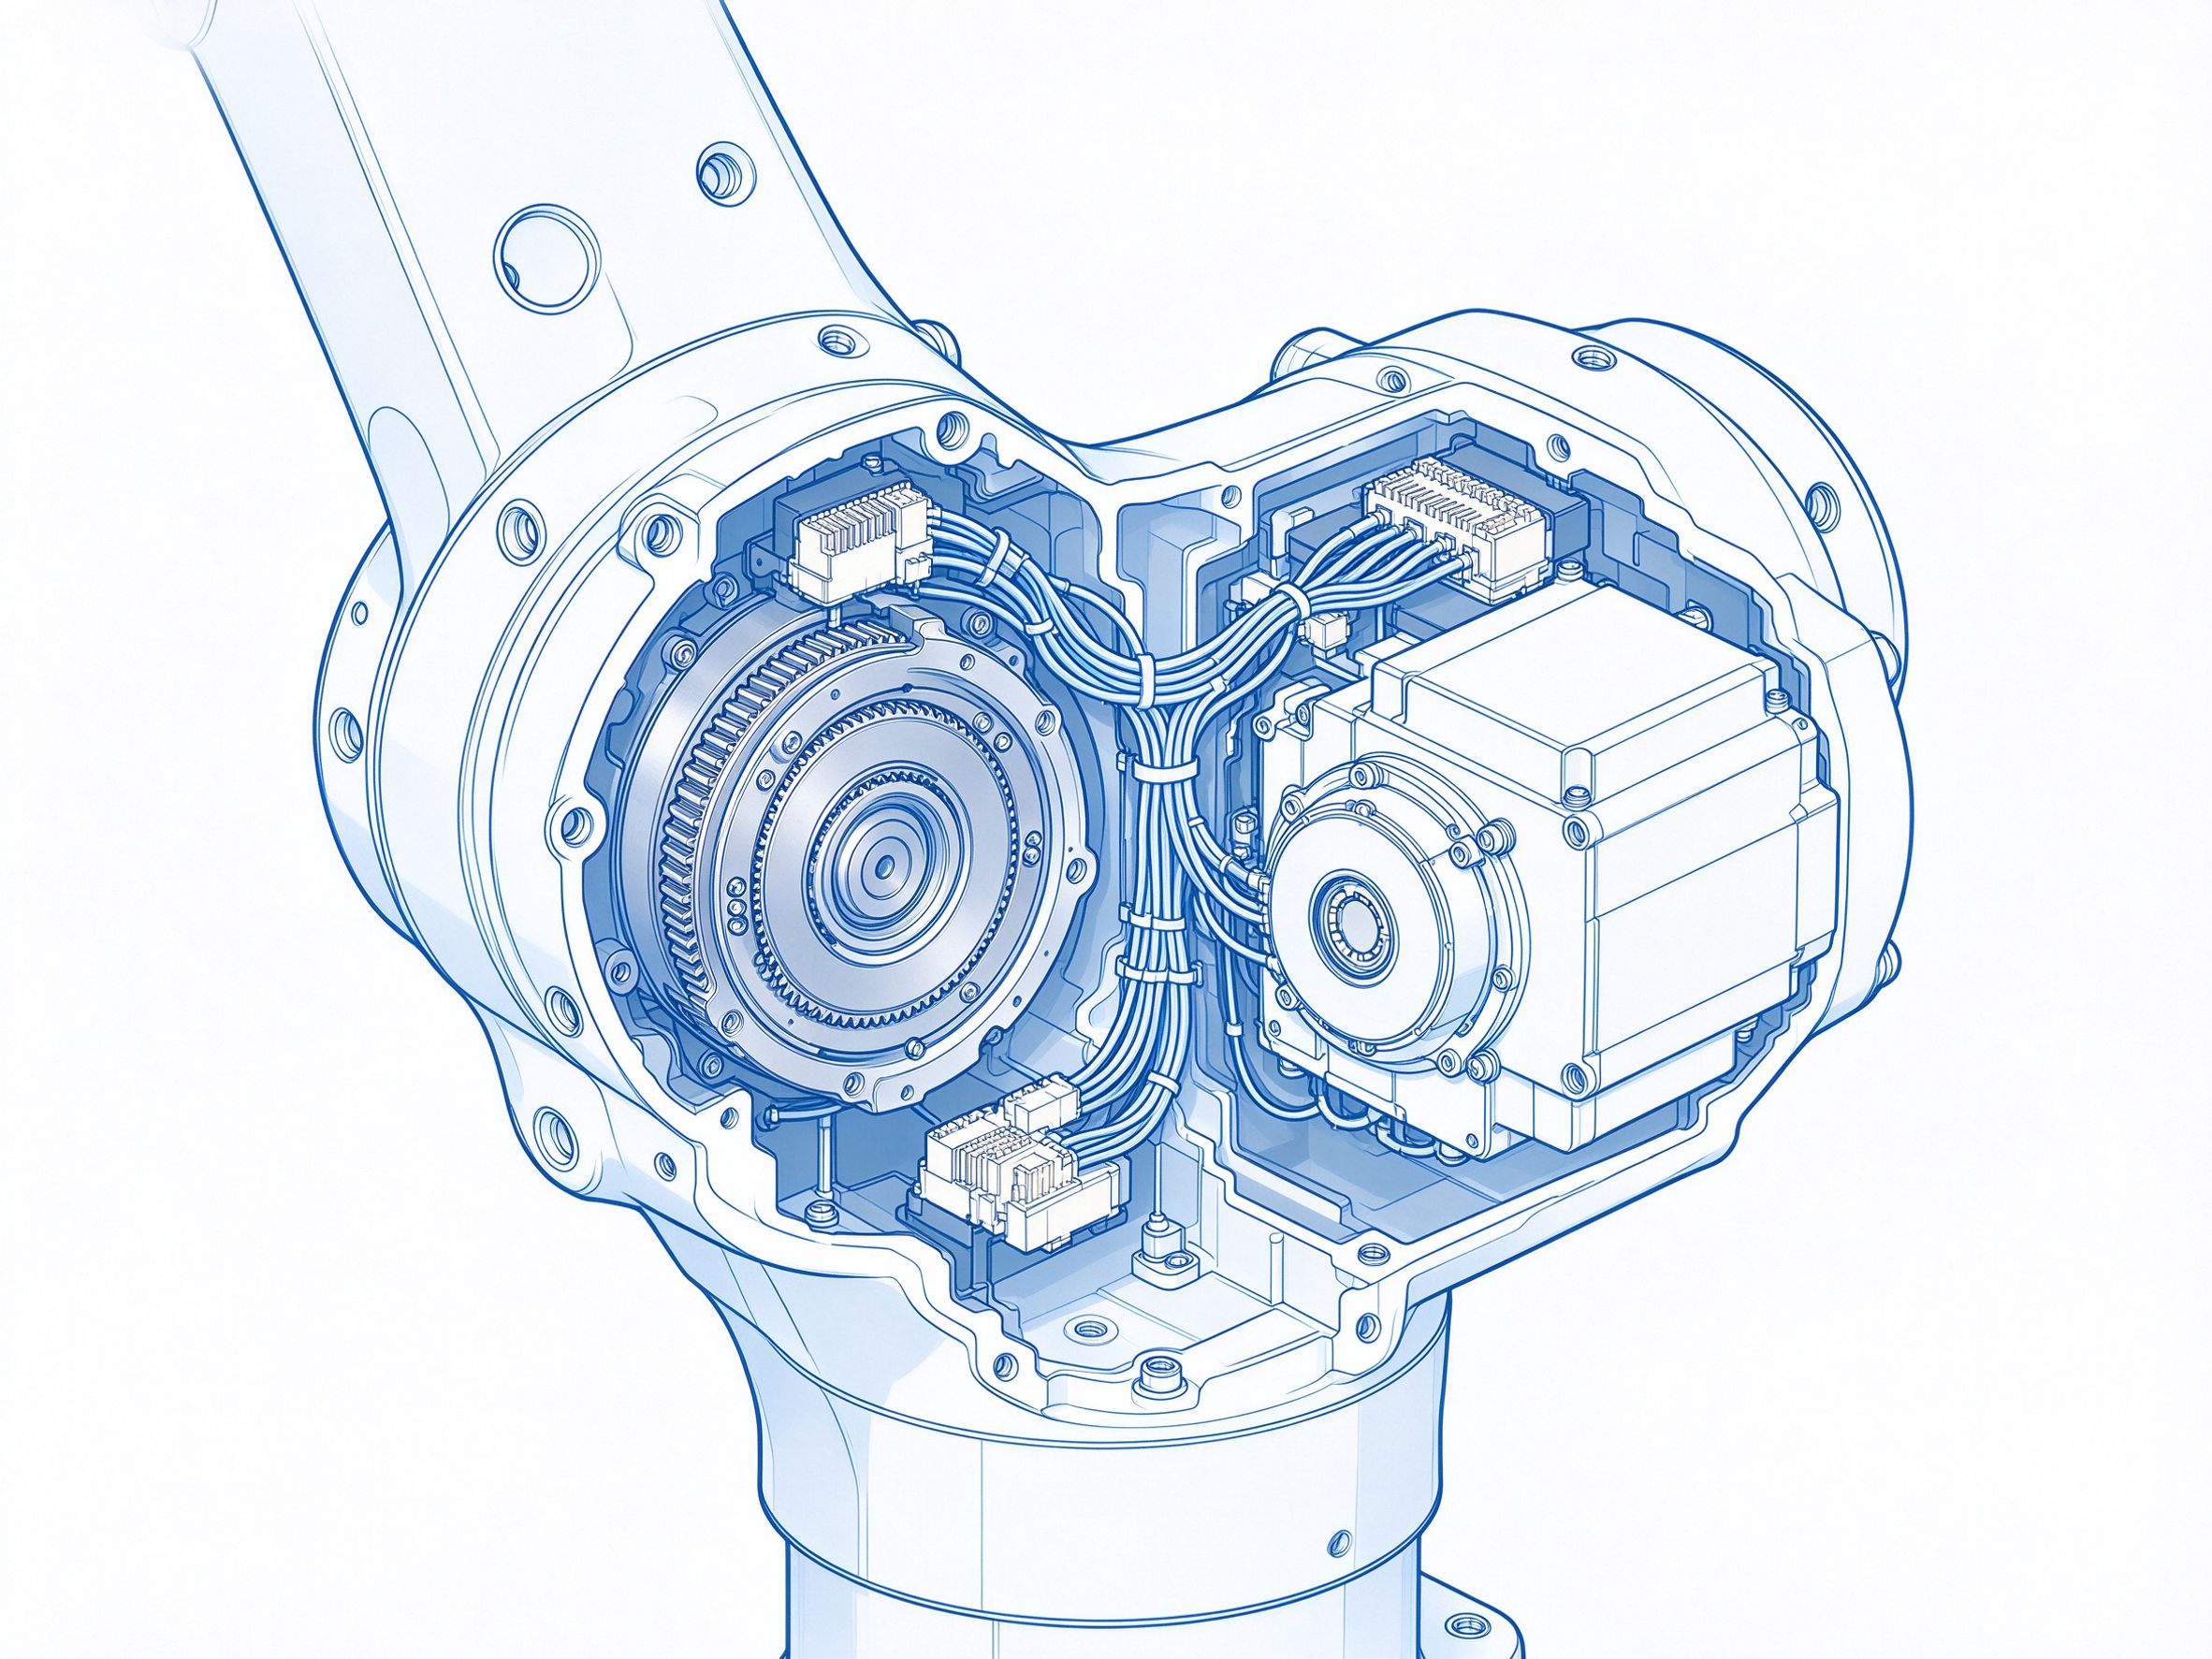
Il robot industriale è l'apparecchiatura centrale delle linee di produzione intelligente; durante il funzionamento del robot a sei assi, i giunti ruotano e si flettono in continuazione, e l'interno del corpo è contemporaneamente esposto a condizioni severe quali calore, vibrazioni e olio, e la flessibilità e l'affidabilità del cablaggio di fornitura determinano direttamente la vita e il tasso di utilizzo del robot. Il cablaggio del robot deve seguire il movimento ripetuto dei giunti e nel contempo trasmettere in modo stabile potenza e segnali encoder, e costituisce un tipico cablaggio dinamico ad alta affidabilità.
Con l'aumento del livello di automazione manifatturiera, l'impiego dei robot industriali si estende nei settori automotive, elettronica e logistica, e gli utenti pongono requisiti crescenti in termini di capacità di funzionamento continuo. Lo spazio interno dei giunti è ridotto, e il cablaggio e i cavi encoder sono disposti insieme in condizioni dinamiche complesse; un guasto precoce del cablaggio influisce direttamente sul tasso di utilizzo della linea e sui costi di manutenzione, ed è per questo che la validazione dell'affidabilità del cablaggio robot accompagna l'intero percorso di scelta, progettazione e serie. Tra corpo e armadio di controllo sono presenti molteplici segnali quali potenza ed encoder, e il cablaggio deve trasportarli contemporaneamente in uno spazio ridotto senza interferenze reciproche, il che pone requisiti elevati alla progettazione delle derivazioni e alla pianificazione del percorso.
Il cliente di questo progetto è un'azienda di robot industriali, la cui gamma copre tutti i modelli di robot a sei assi, e che necessita dell'intero set di cablaggi del corpo e dell'armadio di controllo. Siamo stati coinvolti sin dalle fasi iniziali del progetto nella scelta dei materiali e nella revisione della disposizione del cablaggio in base alle caratteristiche di movimento dei giunti del robot.
Esigenze del cliente
Fornitura completa di cablaggi del corpo e dell'armadio di controllo per i robot a sei assi di un'azienda di robot industriali. Il cliente richiedeva che i prodotti presentassero flessibilità ultraelevata, in grado di adattarsi ai movimenti frequenti dei giunti del robot.
Soluzione e punti chiave di progettazione e processo
Per le condizioni severe interne al robot quali calore, vibrazioni e piegatura, abbiamo scelto cavi per catene portacavo ad alta flessibilità in PUR e connettori ad alta affidabilità, garantendo un funzionamento affidabile per l'intera vita del robot. Per rispondere alle esigenze di movimento dei giunti, nella progettazione del cablaggio abbiamo previsto margini di torsione e curvatura, per garantire il movimento prolungato senza danneggiamenti.
In fase di disposizione, il cablaggio del corpo prevede margini di torsione e curvatura lungo l'asse di rotazione del giunto, evitando che il conduttore subisca trazioni aggiuntive nelle posizioni estreme di movimento; il raggio di curvatura e il percorso del cavo della catena portacavo sono disposti sulla base dell'inviluppo di movimento del robot, riducendo il danno da fatica causato da piegature locali ripetute. Il cablaggio dell'armadio di controllo punta invece su un percorso ordinato e sulla marcatura, agevolando l'assemblaggio in sito e la manutenzione successiva da parte del cliente.
In termini di processo, la crimpatura e l'assemblaggio del cablaggio flessibile sono eseguiti secondo un processo controllato: il controllo in ingresso verifica la specifica del filo e la classe di flessibilità, i parametri di crimpatura e lo stato di crimpatura del terminale sono confermati uno a uno, e in fase di assemblaggio si prevedono margini di torsione e curvatura secondo il percorso del corpo del robot, utilizzando attrezzature dedicate per fissare la posizione delle derivazioni. Prima dell'uscita si esegue il test di continuità e un controllo dell'aspetto su ogni pezzo, e le registrazioni di lotto e lotto di terminali sono archiviate a supporto della tracciabilità del prodotto.
Il progetto è progredito secondo il processo APQP; in fase di soluzione è stata organizzata una revisione interdipartimentale per identificare i modi di guasto potenziali nelle condizioni di movimento e vibrazione, formando una registrazione FMEA; le modifiche progettuali entrano nella preparazione della serie solo dopo revisione, per garantire che la soluzione confermata dal cliente nelle varie tappe corrisponda allo stato finale di produzione.
Gamma di prodotti e verifica dei test
La gamma copre i cablaggi del corpo del robot, dell'armadio di controllo, dell'encoder e della potenza, e l'intero set di cablaggi per robot. Tutti i prodotti superano la prova di piegatura a 50 milioni di cicli, la prova di vibrazione a 1000 ore, la prova di resistenza all'olio e altre prove di affidabilità.
In fase di ingresso si verifica la classe di resistenza alla piegatura del filo PUR e l'aspetto della guaina, e dopo la crimpatura si confermano la forza di trazione del terminale e lo stato di continuità; le prove dinamiche di piegatura e vibrazione sono eseguite in modo continuativo su apparecchiature dedicate, e il lotto può essere rilasciato solo dopo il superamento del campione. Le prove di affidabilità coprono condizioni tipiche quali piegatura dinamica, vibrazione e resistenza all'olio, simulando l'ambiente di funzionamento prolungato del robot; i campioni di prova e i prodotti in serie seguono gli stessi standard di processo e controllo, affinché i risultati della validazione possano essere riutilizzati per la consegna in serie.
Risultati del progetto
Il prodotto ha superato le severe prove di affidabilità del cliente, la qualità della consegna in serie è stabile e da tre anni non si registrano reclami di qualità. Il prodotto è applicato su tutta la gamma di robot a sei assi del cliente, con fornitura annua superiore a 200.000 set, e ha ricevuto il pieno apprezzamento del cliente.
Valutazione del cliente: cablaggio flessibile e affidabile, molto stabile sui nostri robot: un fornitore professionale.
Domande frequenti
Domanda: Perché i cablaggi del corpo dei robot richiedono una flessibilità ultraelevata?
Risposta: I giunti del robot ruotano e si flettono in continuazione durante il funzionamento; i cablaggi comuni, dopo piegature ripetute, tendono a presentare rottura dei conduttori e contatto inaffidabile, mentre i cavi ad alta flessibilità si adattano alle condizioni dinamiche di movimento prolungato.
Domanda: In quali punti sono applicabili i cavi PUR ad alta flessibilità per catena portacavo?
Risposta: Sono applicabili ai casi dinamici quali il cablaggio del corpo che segue il movimento dei giunti e la disposizione seguita dalla catena portacavo; la scelta specifica è valutata sull'ampiezza di movimento, sulla frequenza di piegatura e sul mezzo ambientale.
Domanda: Quali differenze progettuali esistono tra cablaggio del corpo e cablaggio dell'armadio di controllo?
Risposta: Il cablaggio del corpo segue il movimento dinamico dei giunti e punta sulla flessibilità e sui margini; il cablaggio dell'armadio è prevalentemente fisso e punta su percorso ordinato, marcatura della sequenza fili e facilità di assemblaggio.
Domanda: Come sono disposti il segnale encoder e il cablaggio di potenza?
Risposta: I rami di segnale e i rami di potenza sono instradati separatamente secondo il percorso del prodotto, per ridurre le interferenze reciproche; la progettazione di schermatura e delle derivazioni è eseguita secondo le specifiche di disegno, e prima dell'uscita si completano le verifiche di segnale e continuità.
Domanda: Quali voci comprendono le prove di affidabilità del cablaggio robot?
Risposta: Le prove di affidabilità quali piegatura, vibrazione e resistenza all'olio sono eseguite secondo le richieste del cliente, simulando le condizioni tipiche di funzionamento del robot; i campioni di prova e i prodotti in serie seguono lo stesso standard di processo.
Contattaci
Per informazioni sui cablaggi per robot industriali, sui cablaggi flessibili per catena portacavo o sui cablaggi dell'armadio di controllo, inviateci pure disegni o campioni; il team tecnico vi risponderà con una proposta e un piano di campionatura dopo la valutazione. Dopo l'avvio del progetto, i team tecnico e qualità seguono, secondo le tappe, la conferma della progettazione, la validazione dei campioni e la consegna in serie. Indirizzo: Parco industriale intelligente Qunyi, edificio E1-1, unità 2, 7° piano, n. 3 via Xingyuan Sud, zona di avvio del Parco Industria Cina-Corea di Huizhou, zona high-tech di Zhongkai, Huizhou; e-mail sz136138@szfandouai.cn, telefono 18929363263.