
Kabelboomproject voor industriële robotlichamen
Achtergrond van het project
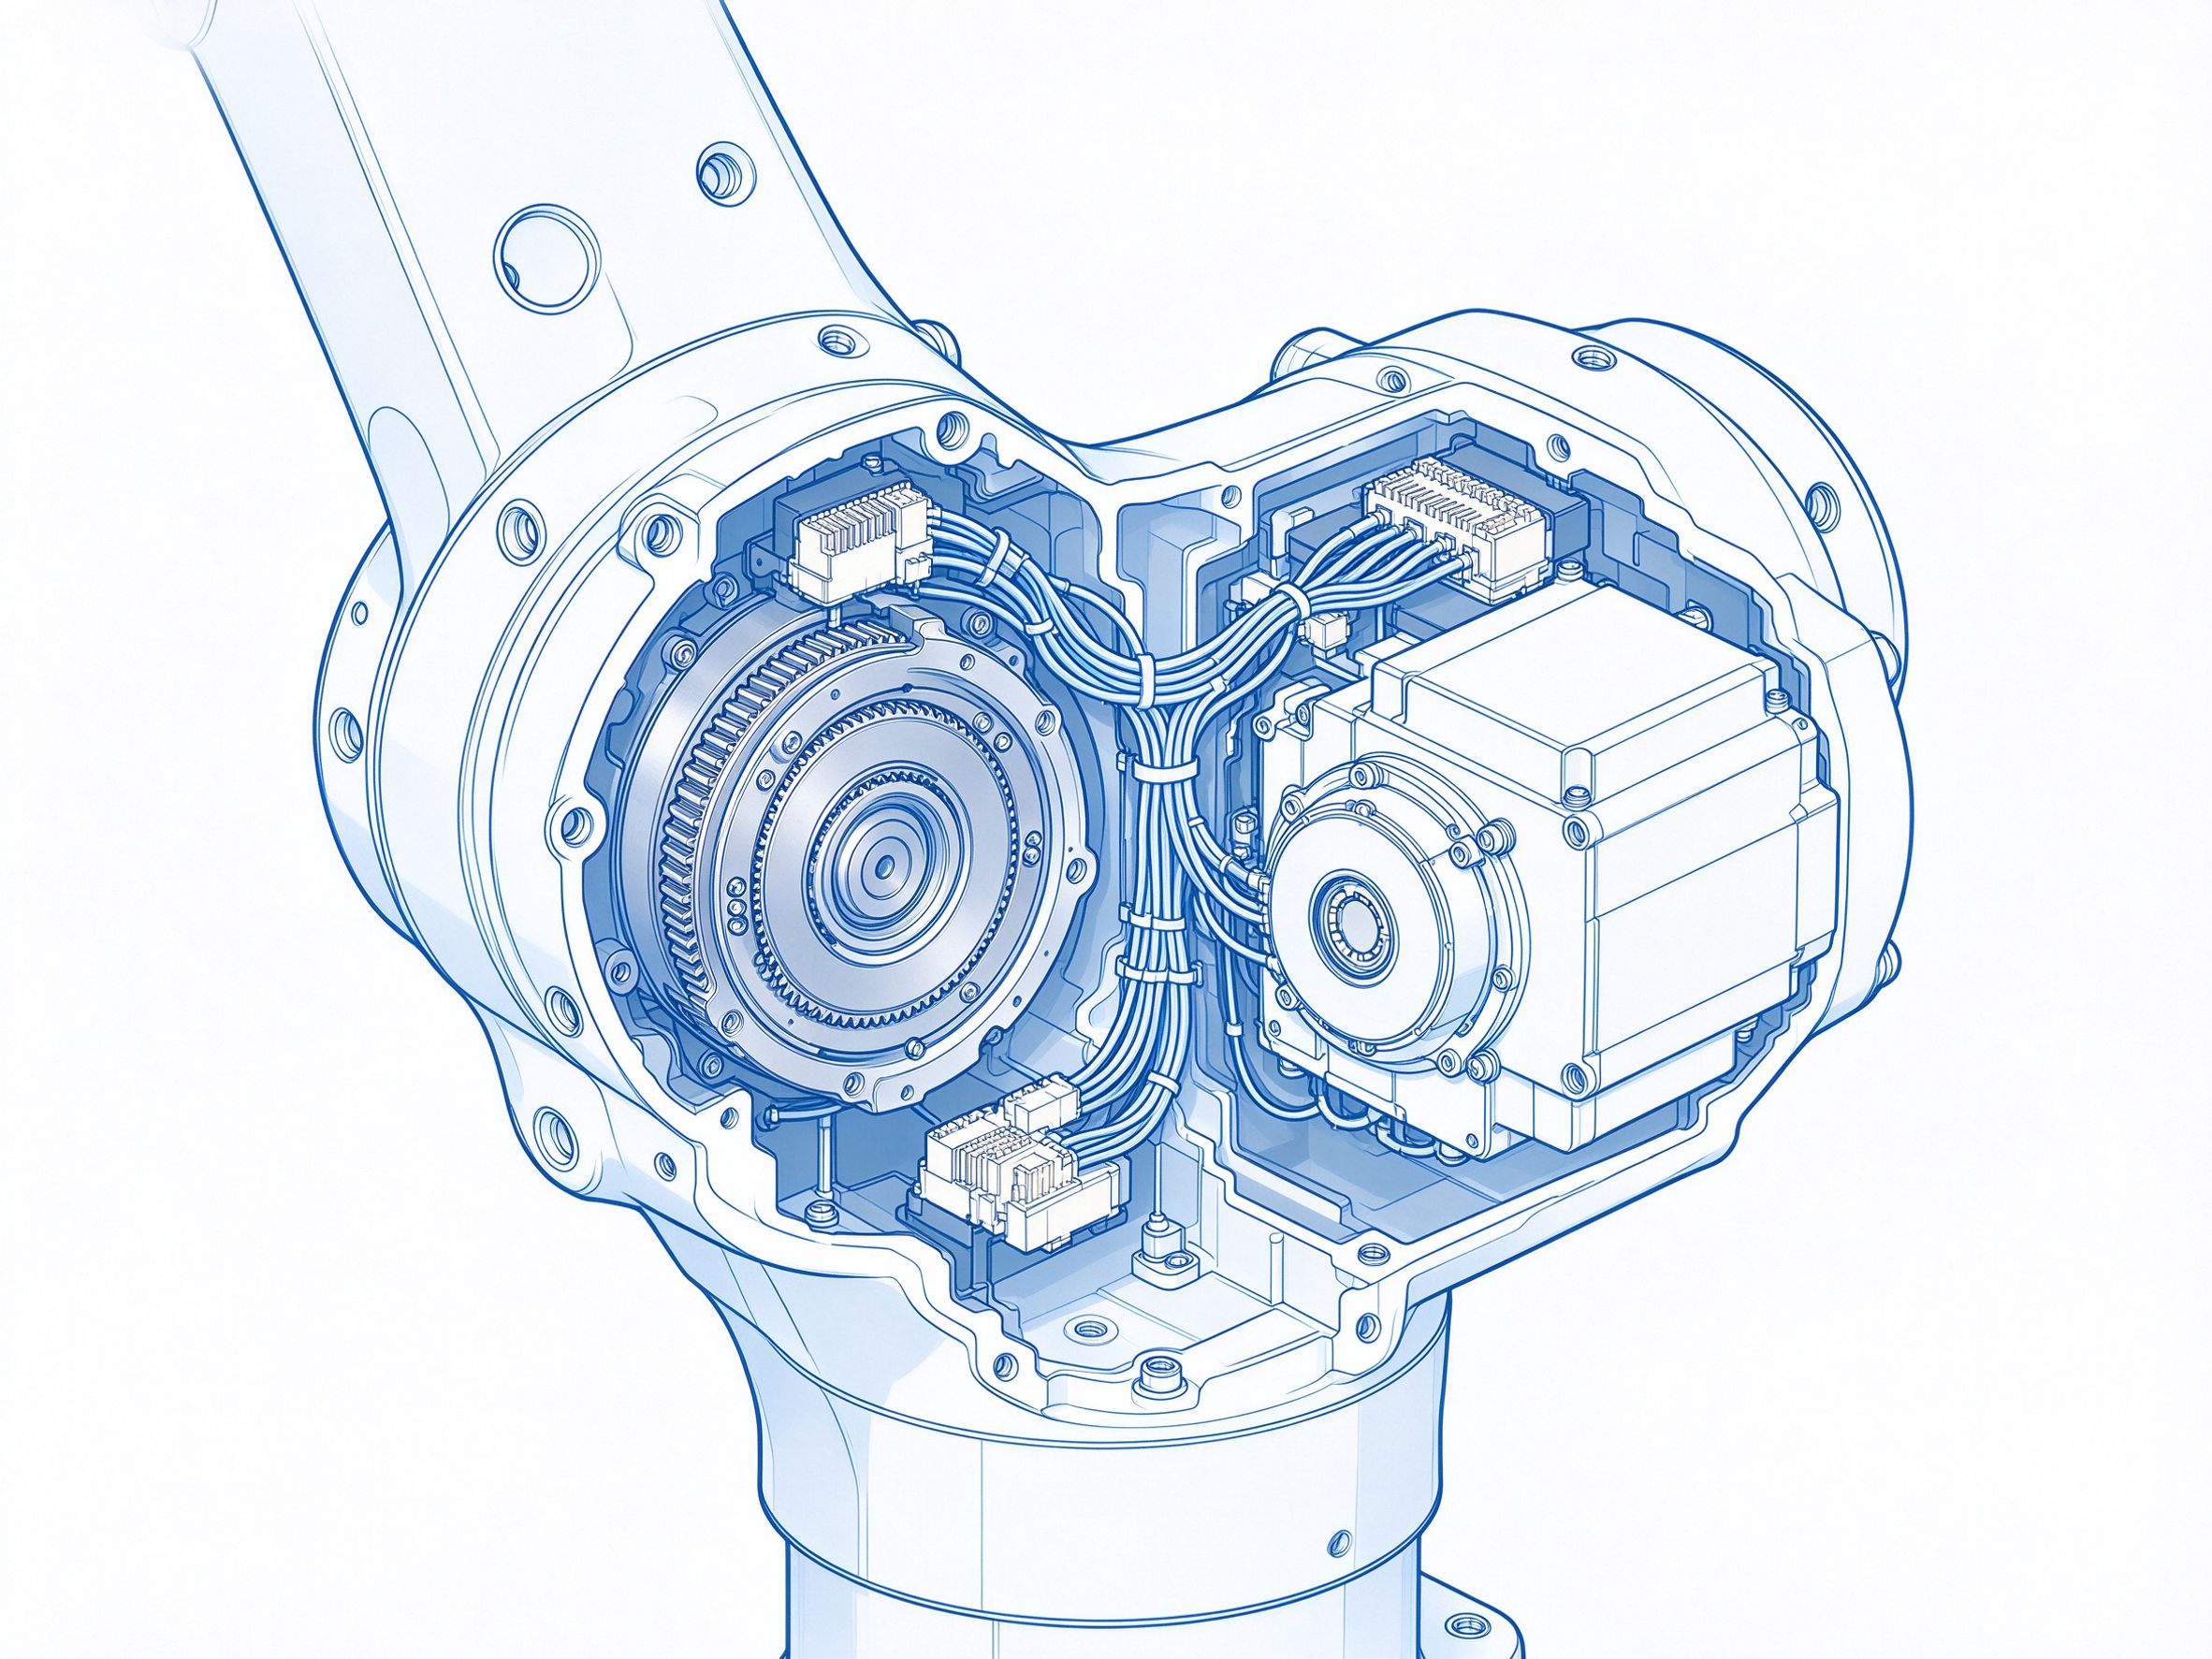
Industriële robots zijn de kernapparatuur van intelligente productielijnen; tijdens het draaien van een zesassige robot blijven de gewrichten roteren en buigen, en in het robotlichaam heersen tegelijk ruwe omstandigheden zoals hitte, trillingen en olie. De flexibiliteit en betrouwbaarheid van de bijpassende kabelboom bepalen direct de levensduur en de bedrijfstijd van de robot. De robotkabelboom moet zowel meebewegen met de gewrichten als stabiel stroom- en encodersignalen overdragen, en is een typische hoogbetrouwbare bewegingskabelboom.
Naarmate de automatisering van de maakindustrie stijgt, wordt de industriële robot in sectoren als automotive, elektronica en logistiek steeds breder ingezet, en stellen gebruikers steeds hogere eisen aan het continu draaiend vermogen van de robot. De ruimte in de gewrichten is klein, de kabelboom en de encoder kabels liggen er samen, en de bewegingsomstandigheden zijn complex; zodra de kabelboom vroegtijdig faalt, beïnvloedt dit direct de lijn bedrijfstijd en de onderhoudskosten, zodat de betrouwbaarheidsverificatie van robotkabelbomen de hele weg van selectie, ontwerp en serie doorloopt. Tussen robotlichaam en schakelkast lopen bovendien meerdere signalen zoals stroom en encoder, en de kabelboom moet ze tegelijk in een kleine ruimte dragen zonder onderlinge storing; dit stelt hoge eisen aan het vertakkingsontwerp en de loopplanning.
De klant van dit project is een fabrikant van industriële robots; zijn productlijn beslaat het complete assortiment zesassige robots en vereist de complete toelevering van robotlichaam- en schakelkastkabelbomen. Ons bedrijf ging al in de projectvoorfase voor de bewegingskenmerken van de robotgewrichten van start met de kabelboomselectie en het bedradingsontwerp.
Klantvereisten
Levering van complete robotlichaam- en schakelkastkabelbomen voor de zesassige robots van een fabrikant van industriële robots. De klant eiste een extreem hoge flexibiliteit voor de frequente gewrichtsbewegingen.
Oplossing en ontwerp- en procespunten
Voor de ruwe omstandigheden in de robot, zoals hoge temperatuur, trillingen en herhaalde buiging, kozen we voor hoogflexibele PUR-sleepkettingkabels en zeer betrouwbare connectoren, zodat de producten gedurende de hele levensduur betrouwbaar werken. Voor de gewrichtsbewegingen is rekening gehouden met torsie- en buigruimte, zodat langdurige beweging de kabels niet beschadigt.
In het bedradingsontwerp reserveert de robotlichaamkabelboom langs de rotatieas van de gewrichten torsie- en buigmarge, zodat de geleiders bij de uiterste bewegingsstand geen extra trek oplopen; de buigradius en de loop van de sleepkettingkabel worden naar de bewegingsenvelop van de robot ingedeeld, zodat vermoeidheidsschade door lokale herhaalde buiging afneemt. De schakelkastkabelboom richt zich vooral op nette geleiding en markering, zodat de klant hem ter plaatse gemakkelijk monteert en later onderhoudt.
Op procesniveau worden krimpen en assemblage van de flexibele kabelboom volgens een beheerst proces uitgevoerd: de inkomende keuring controleert de kabelspecificatie en de flexibiliteitsklasse; krimpparameters en de krimpstatus van de contactdozen worden punt voor punt bevestigd; in de assemblage wordt langs de robotlichaamloop torsie- en buigmarge gereserveerd, en wordt gespecialiseerd gereedschap gebruikt om de vertakkingspositie vast te leggen. Vóór afgifte wordt stuk voor stuk de continuïteittest en de uiterlijke controle gedaan, en worden de charge- en contactdooschargeregistraties met het product mee traceerbaar gearchiveerd.
Het project wordt volgens het APQP-proces uitgevoerd; in de oplossingsfase wordt een doorsnijdende beoordeling georganiseerd, worden de potentiële faalpatronen bij beweging en trilling geïdentificeerd en wordt een FMEA-registratie gevormd; ontwerpwijzigingen gaan pas na beoordeling naar de serievoorbereiding, zodat de in elke mijlpaal door de klant bevestigde oplossing overeenkomt met de uiteindelijke serietoestand.
Productassortiment en testverificatie
Het assortiment omvat robotlichaamkabelbomen, schakelkastkabelbomen, encoderkabelbomen en vermogenskabels. Alle producten doorlopen een buigtest van 50 miljoen cycli, een triltest van 1000 uur en een olietest.
In de inkomende fase worden de buigvastheidsklasse en het manteluiterlijk van de PUR-kabels gecontroleerd, en na het krimpen worden de contactdoostrekkracht en de continuïteit bevestigd; de dynamische buig- en triltesten worden op gespecialiseerde apparatuur continu uitgevoerd, en pas nadat de monsters zijn goedgekeurd kan de charge worden vrijgegeven. De betrouwbaarheidstests beslaan typische omstandigheden zoals dynamisch buigen, trillen en oliebestendigheid, en simuleren de langdurige bedrijfsomgeving van de robot; testmonsters en serieproducten volgen dezelfde proces- en keurnormen, zodat de verificatieresultaten herbruikbaar zijn voor de seriële levering.
Projectresultaten
De strenge betrouwbaarheidstests van de klant werden doorstaan; de seriële levering is kwalitatief stabiel met drie jaar lang nul klachten. De producten worden toegepast in het complete assortiment zesassige robots van de klant, jaarlijks ruim 200.000 sets.
Klantfeedback: Zeer flexibel en betrouwbaar, zeer stabiel in onze robotproducten – een professionele kabelboomleverancier.
Veelgestelde vragen
Vraag: Waarom vereist robotlichaamkabelboom een extreem hoge flexibiliteit?
Antwoord: De gewrichten van de robot roteren en buigen tijdens bedrijf continu; gewone kabelbomen vertonen na herhaalde buiging snel draadbreuk en slecht contact, terwijl hoogflexibele kabels de langdurige dynamische omstandigheden aankunnen.
Vraag: Voor welke onderdelen is hoogflexibele PUR-sleepkettingkabel geschikt?
Antwoord: Geschikt voor dynamische toepassingen zoals de robotlichaamkabelboom die de gewrichten volgt, en de volgbedrading in sleepkettingen; de concrete selectie wordt beoordeeld aan de bewegingsgrootte, de buigfrequentie en het omgevingsmedium.
Vraag: Wat is er in ontwerp onderscheid tussen robotlichaamkabelboom en schakelkastkabelboom?
Antwoord: De robotlichaamkabelboom beweegt dynamisch mee met de gewrichten en benadrukt flexibiliteit en margeontwerp; de schakelkastkabelboom is vooral vaste bedrading en benadrukt een nette loop, draadvolgordemarkering en montagegemak.
Vraag: Hoe worden encodersignalen en vermogenskabels geleid?
Antwoord: De signaaltakken en de vermogenstakken worden naar de bedradingsloop van het toestel gescheiden ingedeeld, zodat onderlinge storing afneemt; het afschermings- en vertakkingsontwerp wordt volgens tekening uitgevoerd, en vóór afgifte worden signaal- en continuïteitsverificatie gedaan.
Vraag: Welke onderdelen bevat de betrouwbaarheidstest van robotkabelbomen?
Antwoord: Betrouwbaarheidstests zoals buigen, trillen en oliebestendigheid worden volgens de eisen van de klant uitgevoerd, simuleren de typische bedrijfsomstandigheden van de robot; testmonsters en serieproducten volgen dezelfde procenorm.
Neem contact met ons op
Voor vragen over industriële robotkabelbomen, hoogflexibele sleepkettingkabelbomen of schakelkastkabelboomtoelevering kunt u ons tekeningen of monsterinformatie sturen; het engineeringsteam beantwoordt na beoordeling met een oplossing en planning voor de aanmaak van monsters. Na de projectstart volgen het engineering- en kwaliteitsteam per mijlpaal de ontwerpbevestiging, de monsterverificatie en de seriële levering. Ons adres: Qingyuan South Road 3, Qunyi Intelligent Manufacturing Industrial Park, fabriek E1-1, unit 2, 7e verdieping, startgebied van het China-Zuid-Korea (Huizhou) Industrial Park, Zhongkai High-tech Zone, Huizhou; e-mail: sz136138@szfandouai.cn, telefoon: 18929363263.