
Kabelboom voor robotgrijppers / end-effectors
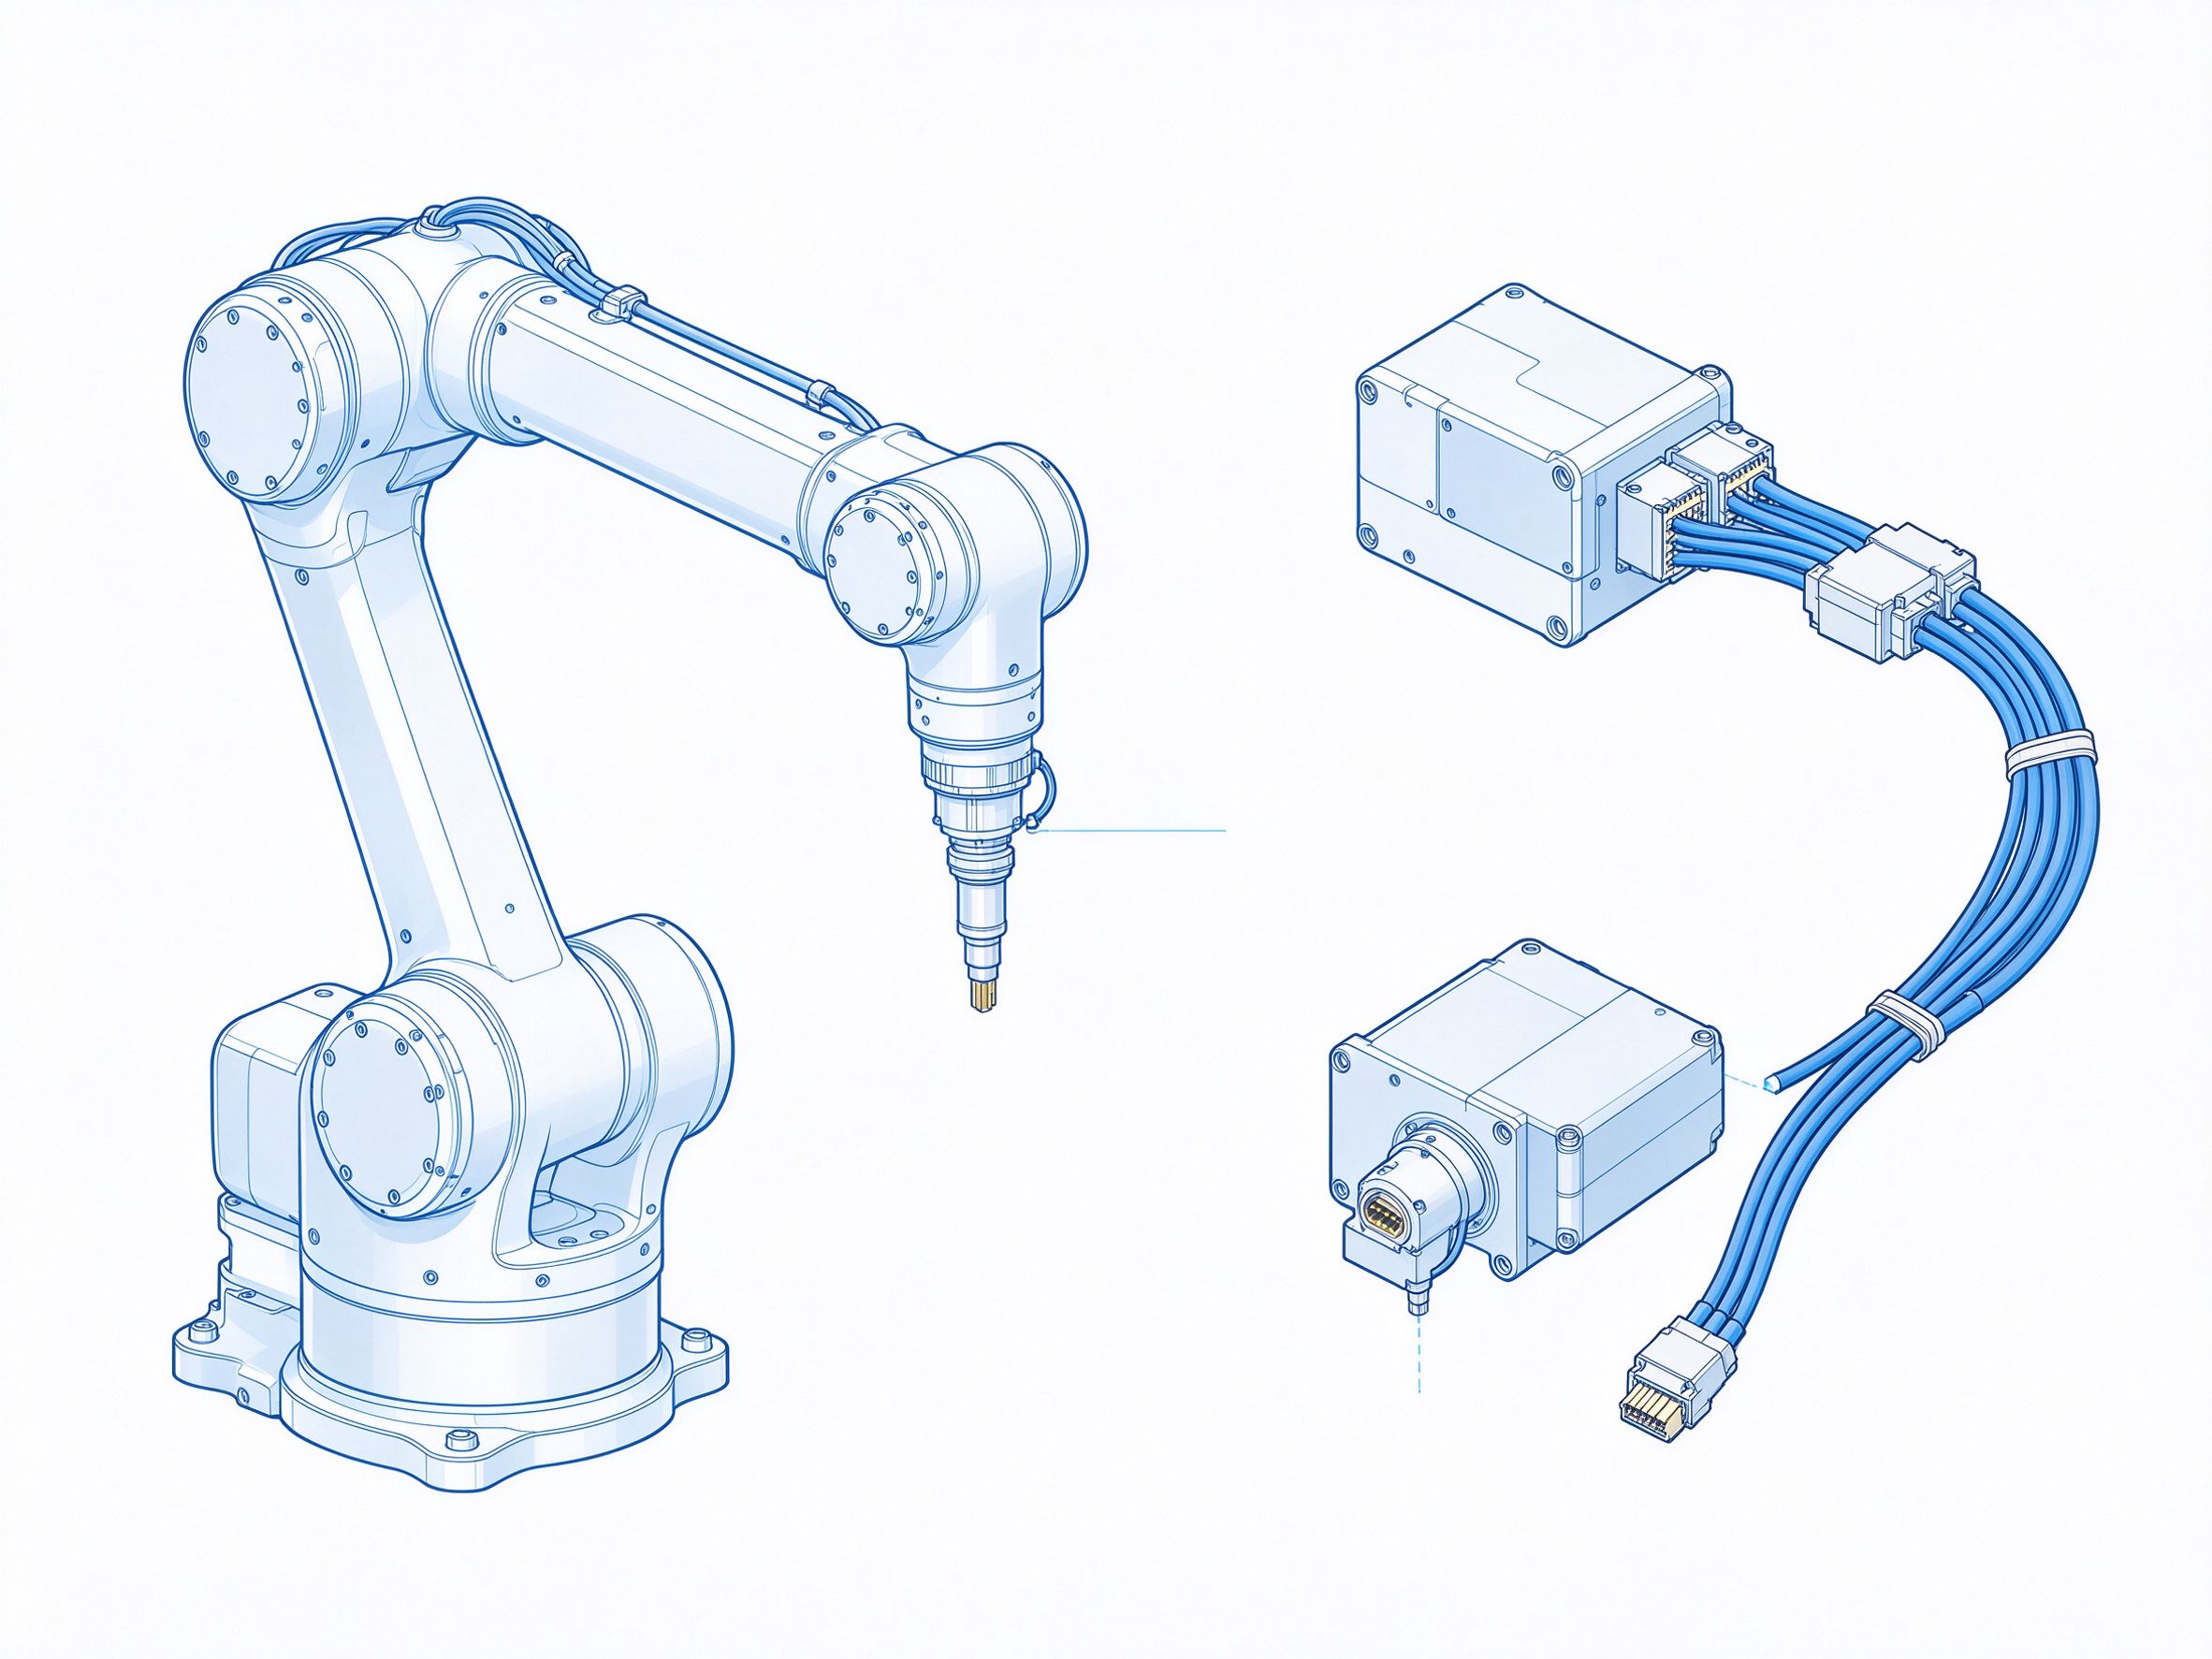
Productintroductie
Robotgrijper-kabelbomen bedraden de grijp-aandrijving, de kaakbediening, de kracht- of nabijheidssensoren en de gereedschap-I/O aan het einde van de robotarm. Gemonteerd op de bewegende pols en de gereedschapsflens, moet de kabelboom compact, flexibel en licht blijven terwijl hij zowel actuatorstroom als delicate sensorsignalen voert. Betrouwbare gereedschaps-zij-bedrading zorgt voor accurate grijping en deelhandling.
Productkenmerken
- Ultra-compacte, flexibele bundel die in kleine grijper- en polsruimtes past
- Afgeschermde sensorleidingen die kracht- en nabijheidssignalen beschermen tegen aandrijfgeluid
- Hoge-flex-geleiders die herhaalde polsrotatie en gereedschapswissels doorstaan
- Lichtgewicht constructie die de payload-last op de arm minimaliseert
- Slijtvaste mantel geschikt voor repetitieve grijpcycli
Technische specificaties
- Toepassing: robotgrijppers, end-effectors en gereedschapsflenzen
- Geleiders: fijne flexibele gevlochten koper; maat per actuatorstroom en signaalbehoefte
- Connectoren: compacte gereedschapsflens- en printconnectoren afgestemd op de grijper
- Mantel beoordeeld voor flex, torsie en slijtage bij het gereedschap
- Maatwerk: gereedschaps-indeling, lengte, connector en vertakkingsaantal per tekening configureerbaar
Kwaliteitsborging
Wij bouwen volgens klanttekeningen en -monsters en voeren op elke kabelboom een 100%-continuïteitstest uit. Neem contact met ons op voor een gedetailleerde offerte.