Wiązka magistrali zasilania robota ucieleśnionego
Wprowadzenie do produktu
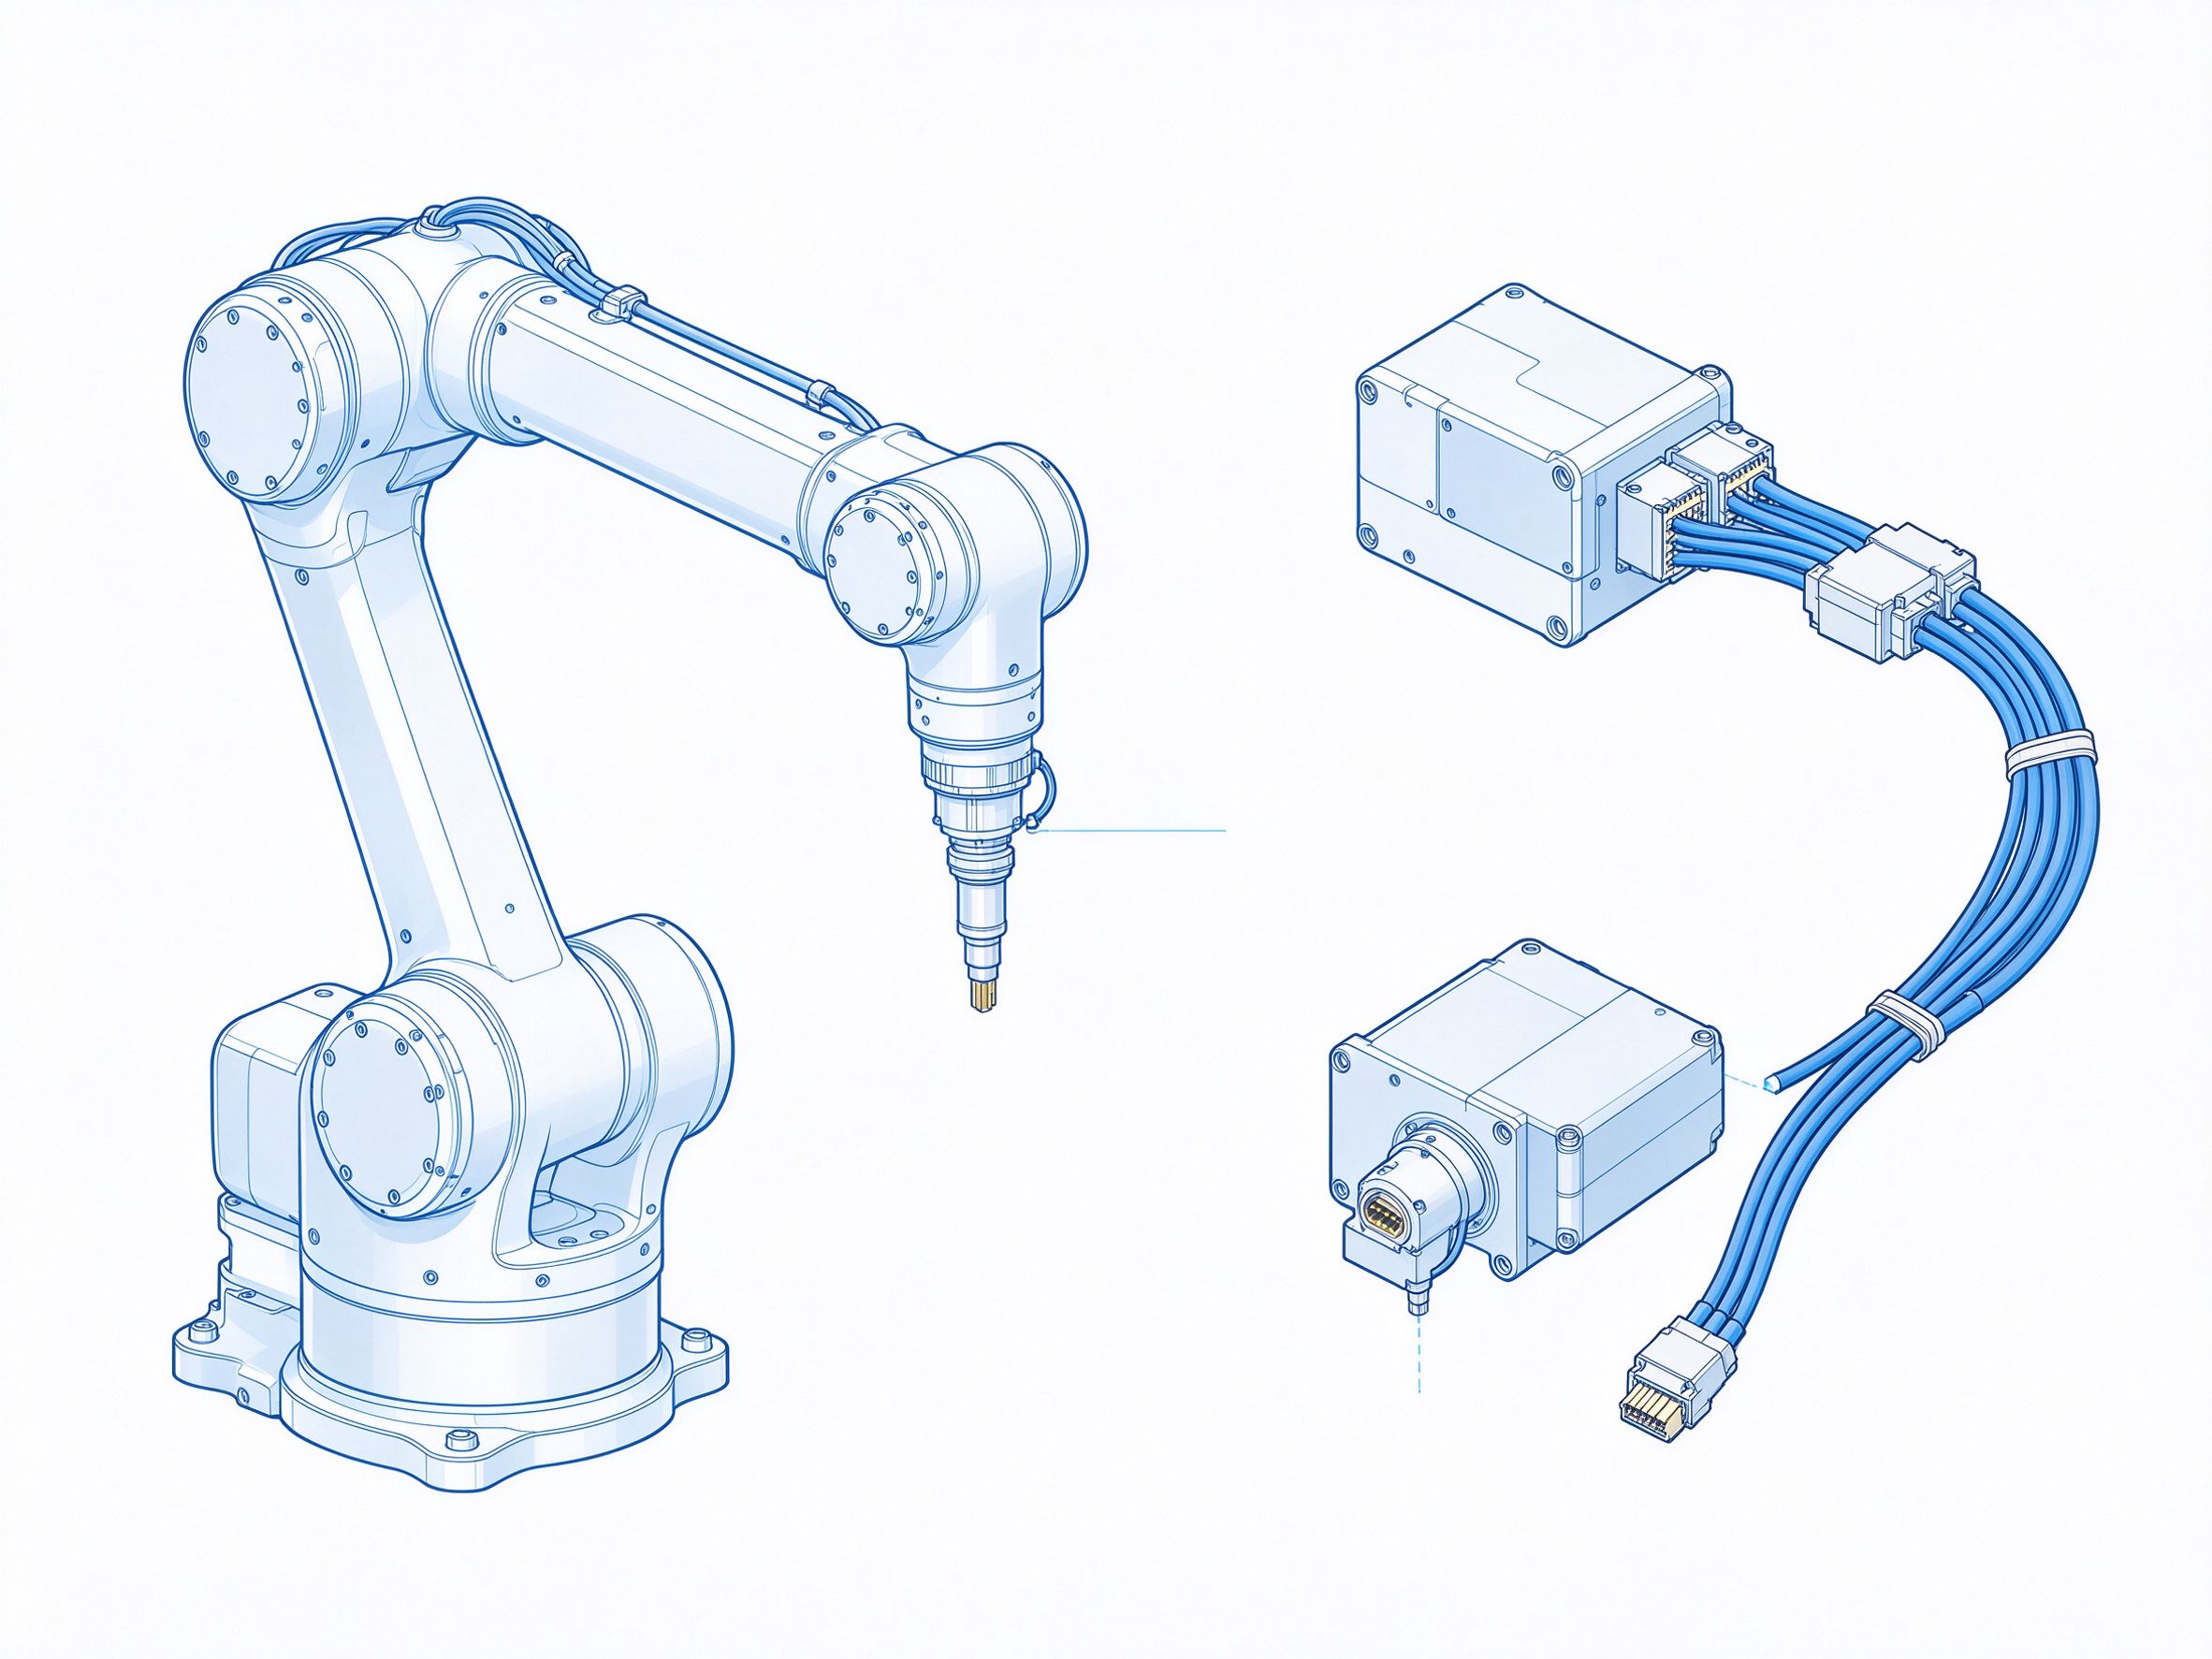
Wiązki magistrali zasilania robota ucieleśnionego działają jako centralny kręgosłup rozdziału mocy wewnątrz robotów humanoidalnych i ucieleśnionych. Przenoszą moc akumulatora na zewnątrz do sterowników silników przegubów, głównej płytki sterowania, jednostek czujników i siłowników przez kompaktową architekturę magistrali. Aby dopasować się do ograniczonej przestrzeni i dynamicznego ruchu ciała humanoidalnego, wiązka wykorzystuje elastyczne, lekkie przewodniki, uporządkowane odgałęzienia i pewne połączenia wtykowe.
Cechy produktu
- Scentralizowany układ magistrali mocy ograniczający nadmiar okablowania w całym ciele
- Elastyczne przewodniki z cienkimi płaszczami oszczędzające wagę w ruchomych kończynach
- Rozdzielne gałęzie zasilania dla siłowników przegubów i niskonapięciowych obwodów czujników
- Ekransowane pary sygnałowe chroniące czułe linie sterowania przed szumem napędu
- Złącza z kluczem upraszczające montaż modułów i serwis polowy
Specyfikacje techniczne
- Zastosowanie: systemy dystrybucji mocy robotów humanoidalnych i ucieleśnionych
- Przewodniki: elastyczne przewodniki miedziane, przekrój dobrany do prądu gałęzi
- Złącza: kompaktowe złącza wtykowe klasy robota
- Izolacja dobrana do wewnętrznej temperatury pracy robota
- Personalizacja: pozycje odgałęzień, długość i kolejność przewodów konfigurowalne według projektu robota
Zapewnienie jakości
Produkujemy zgodnie z rysunkami i próbkami klienta i wspieramy prototypowanie w małych seriach aż po produkcję masową. Każda wiązka przewodów przechodzi w 100% test ciągłości połączeń oraz test wytrzymałościowy wysokim napięciem przed wysyłką. Skontaktuj się z nami, aby uzyskać szczegółową wycenę.