
机器人线束(industrial-robot-body-harness)
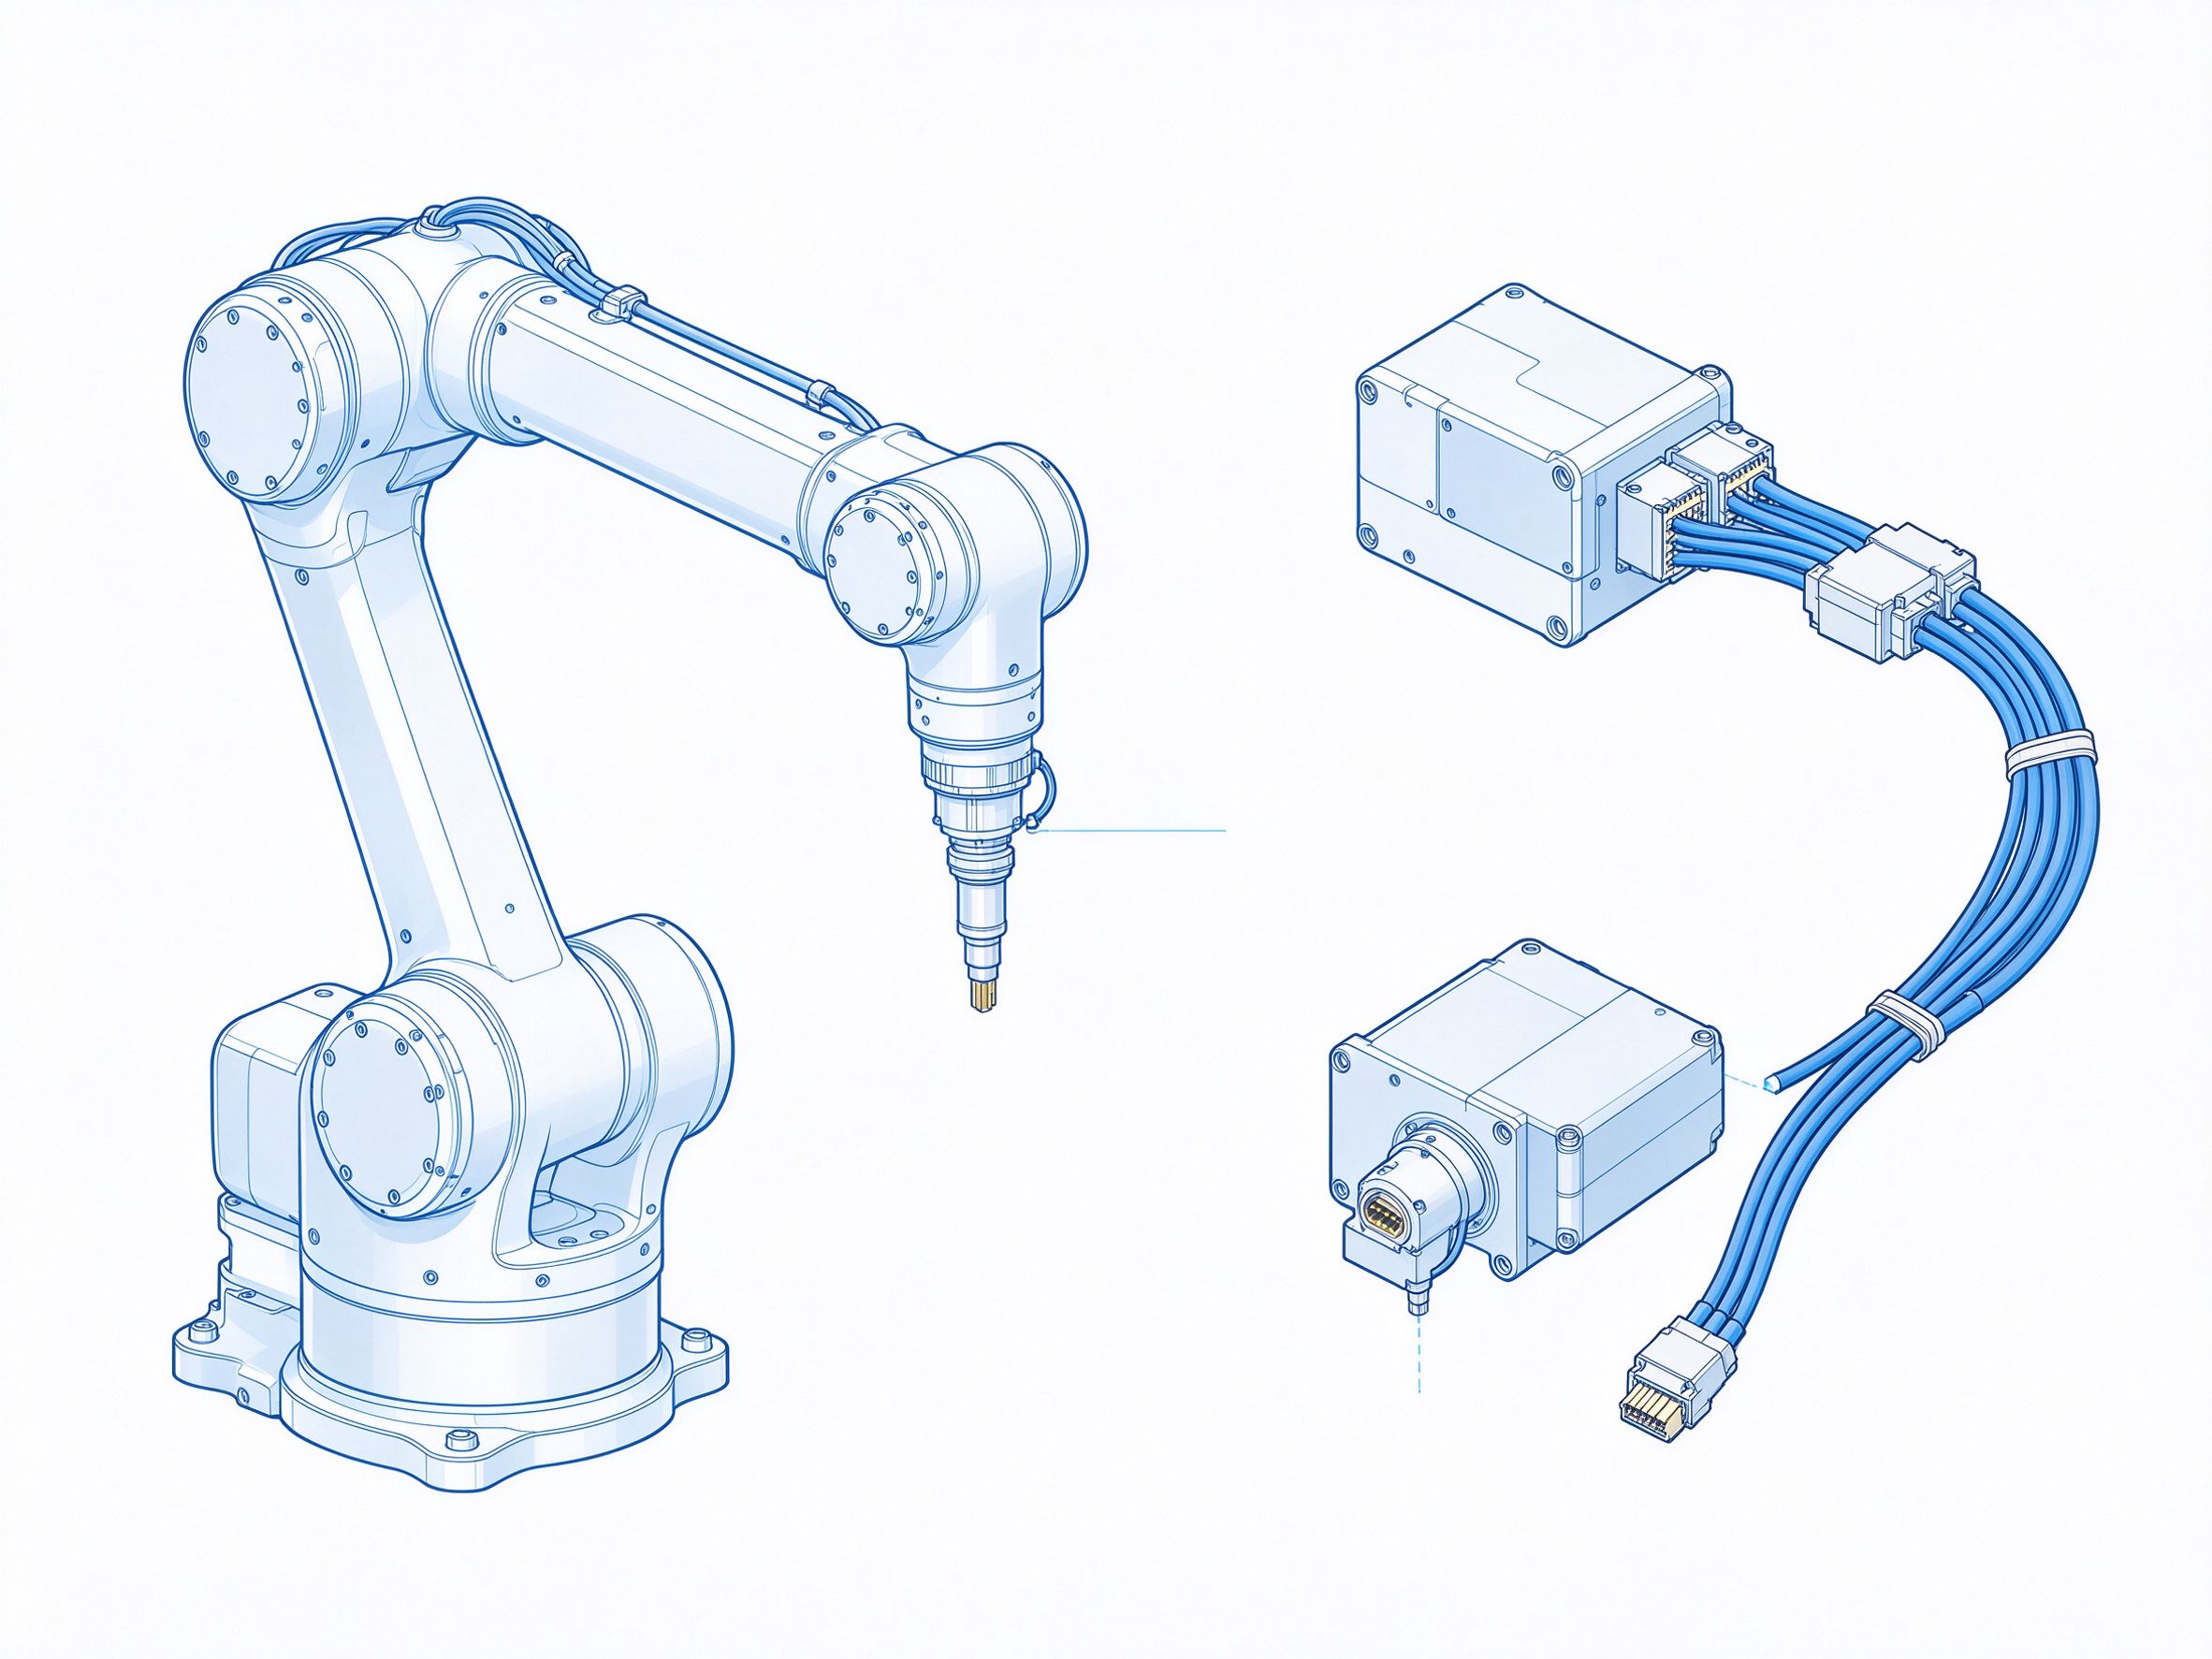
产品介绍
本线束用于多关节工业机器人本体内部,连接各关节伺服电机、位置反馈与本体控制单元。线束沿机械臂内部腔体走线,穿过关节与腕部,把动力与信号回路随关节弯曲往复整理,适应机器人长期重复动作的工况。
产品特点
- 沿机械臂腔体走线,穿过关节的段做耐弯折整理,跟随关节往复运动
- 伺服动力线与位置反馈信号线分束,减少相互干扰
- 经过关节活动处预留弯曲半径,固定点牢靠,防止拉扯
- 导线分色清晰,线序与各关节电机和反馈接口对应
技术规格
- 按机器人本体结构与关节布局定制线长和分支
- 端子压接成型,活动段做耐弯折整理
- 成品逐条核对各关节动力与反馈回路
服务保障
支持按工业机器人本体结构定制内部线束,配合样机验证关节弯折寿命。
批量供货保持弯折整理工艺与线序一致,成品全检后出厂,欢迎提供机器人结构图沟通。