
Жгут проводов захвата робота
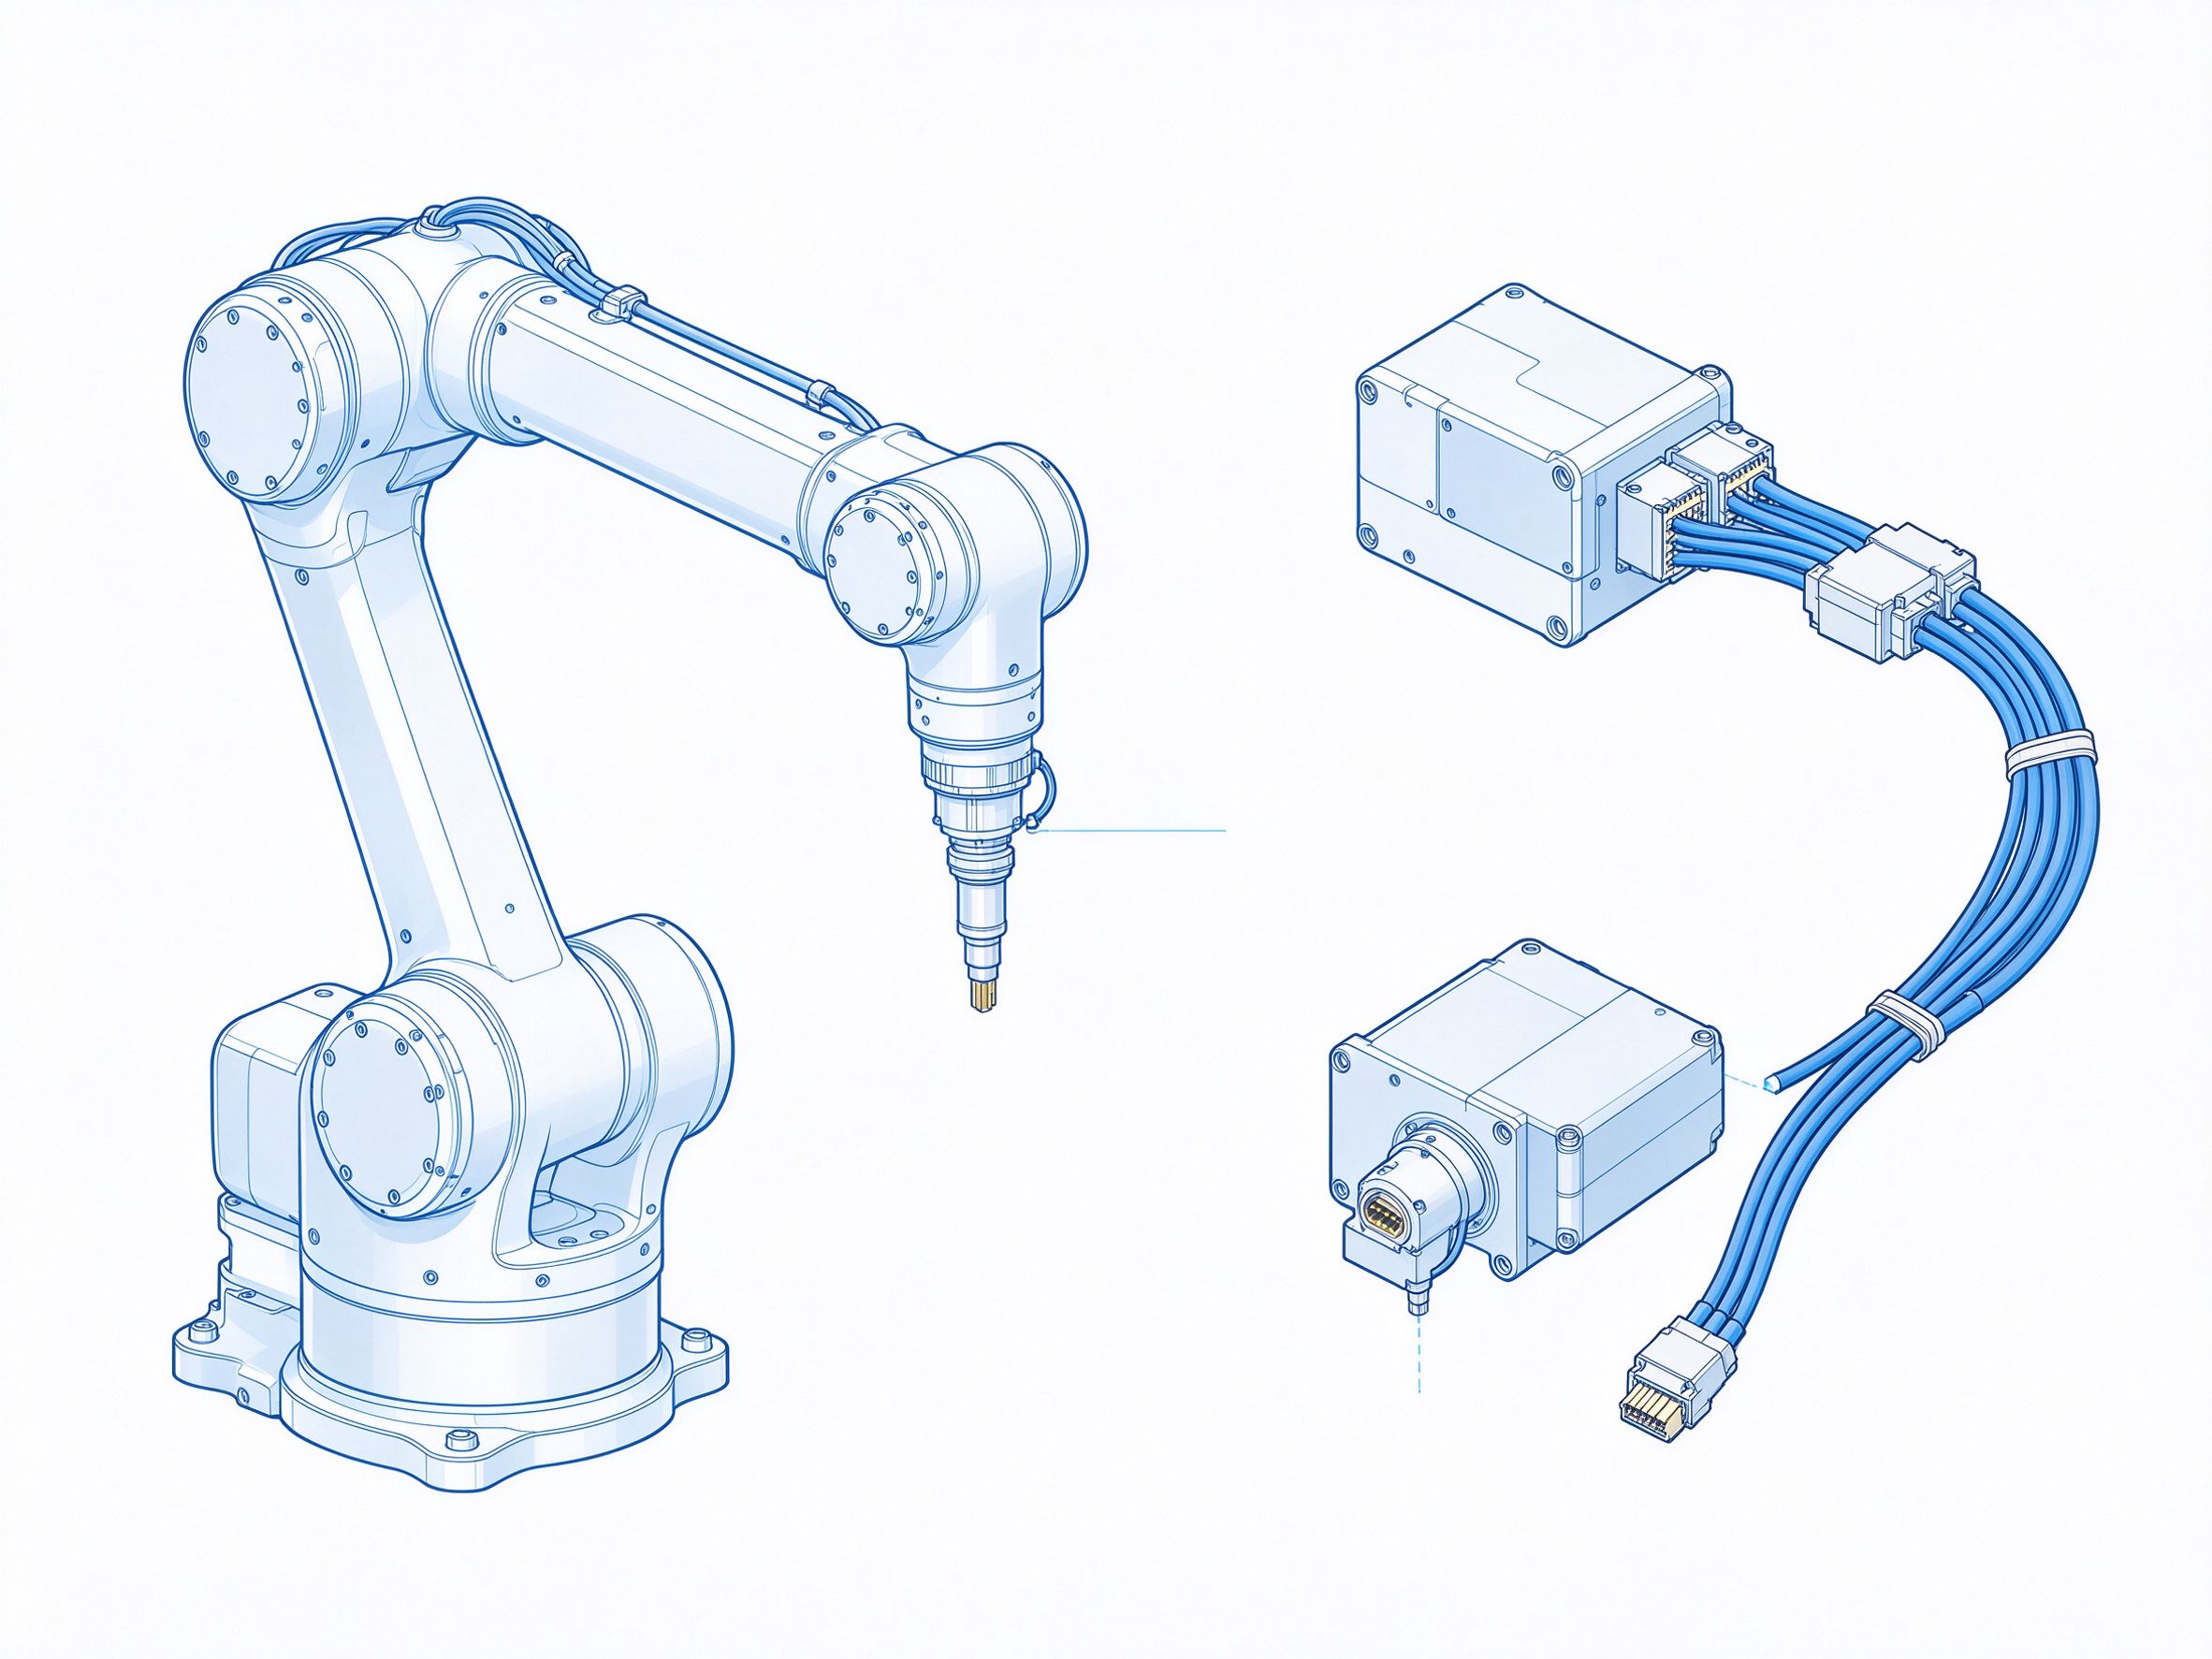
Общие сведения об изделии
Роботизированный захват соединяет проволокой привод захвата, привод губки, датчики силы или приближения и ввод/вывод инструмента на конце манипулятора робота. Установленный на подвижном запястье и фланце инструмента, жгут проводов должен оставаться компактным, гибким и легким, неся как питание привода, так и чувствительные сигналы датчика. Надежная проводка на стороне инструмента обеспечивает точное захват и перемещение деталей.
Особенности изделия
- Ультракомпактный гибкий пучок, который подходит для небольших пространств для захвата и запястья
- Экранированные сенсорные линии, которые защищают сигналы силы и приближения от шума привода
- Проводники с высокой гибкостью, которые выдерживают повторное вращение запястья и смену инструмента
- Легкая конструкция, которая сводит к минимуму нагрузку на кронштейн
- Износостойкая куртка, подходящая для повторяющихся циклов захвата
Технического задания
- Области применения: захваты робота, концевые эффекторы и фланцы инструмента
- Проводники: тонкая гибкая многожильная медь; измерение по току привода и сигнальным потребностям
- Разъемы: компактные разъемы фланца инструмента и платы, соответствующие захвату
- Рубашка рассчитана на изгиб, кручение и истирание инструмента
- Настройка: компоновка инструмента, длина, количество соединителей и ветвей на чертеже
Обеспечение качества
Мы изготавливаем для заказчика чертежи и образцы захватных устройств и поддерживаем прототипирование и объемные заказы. Каждый жгут проводов проверяется на 100% перед отгрузкой. Свяжитесь с нами для получения подробного ценового предложения.