
โครงการชุดสายไฟตัวเครื่องหุ่นยนต์อุตสาหกรรม
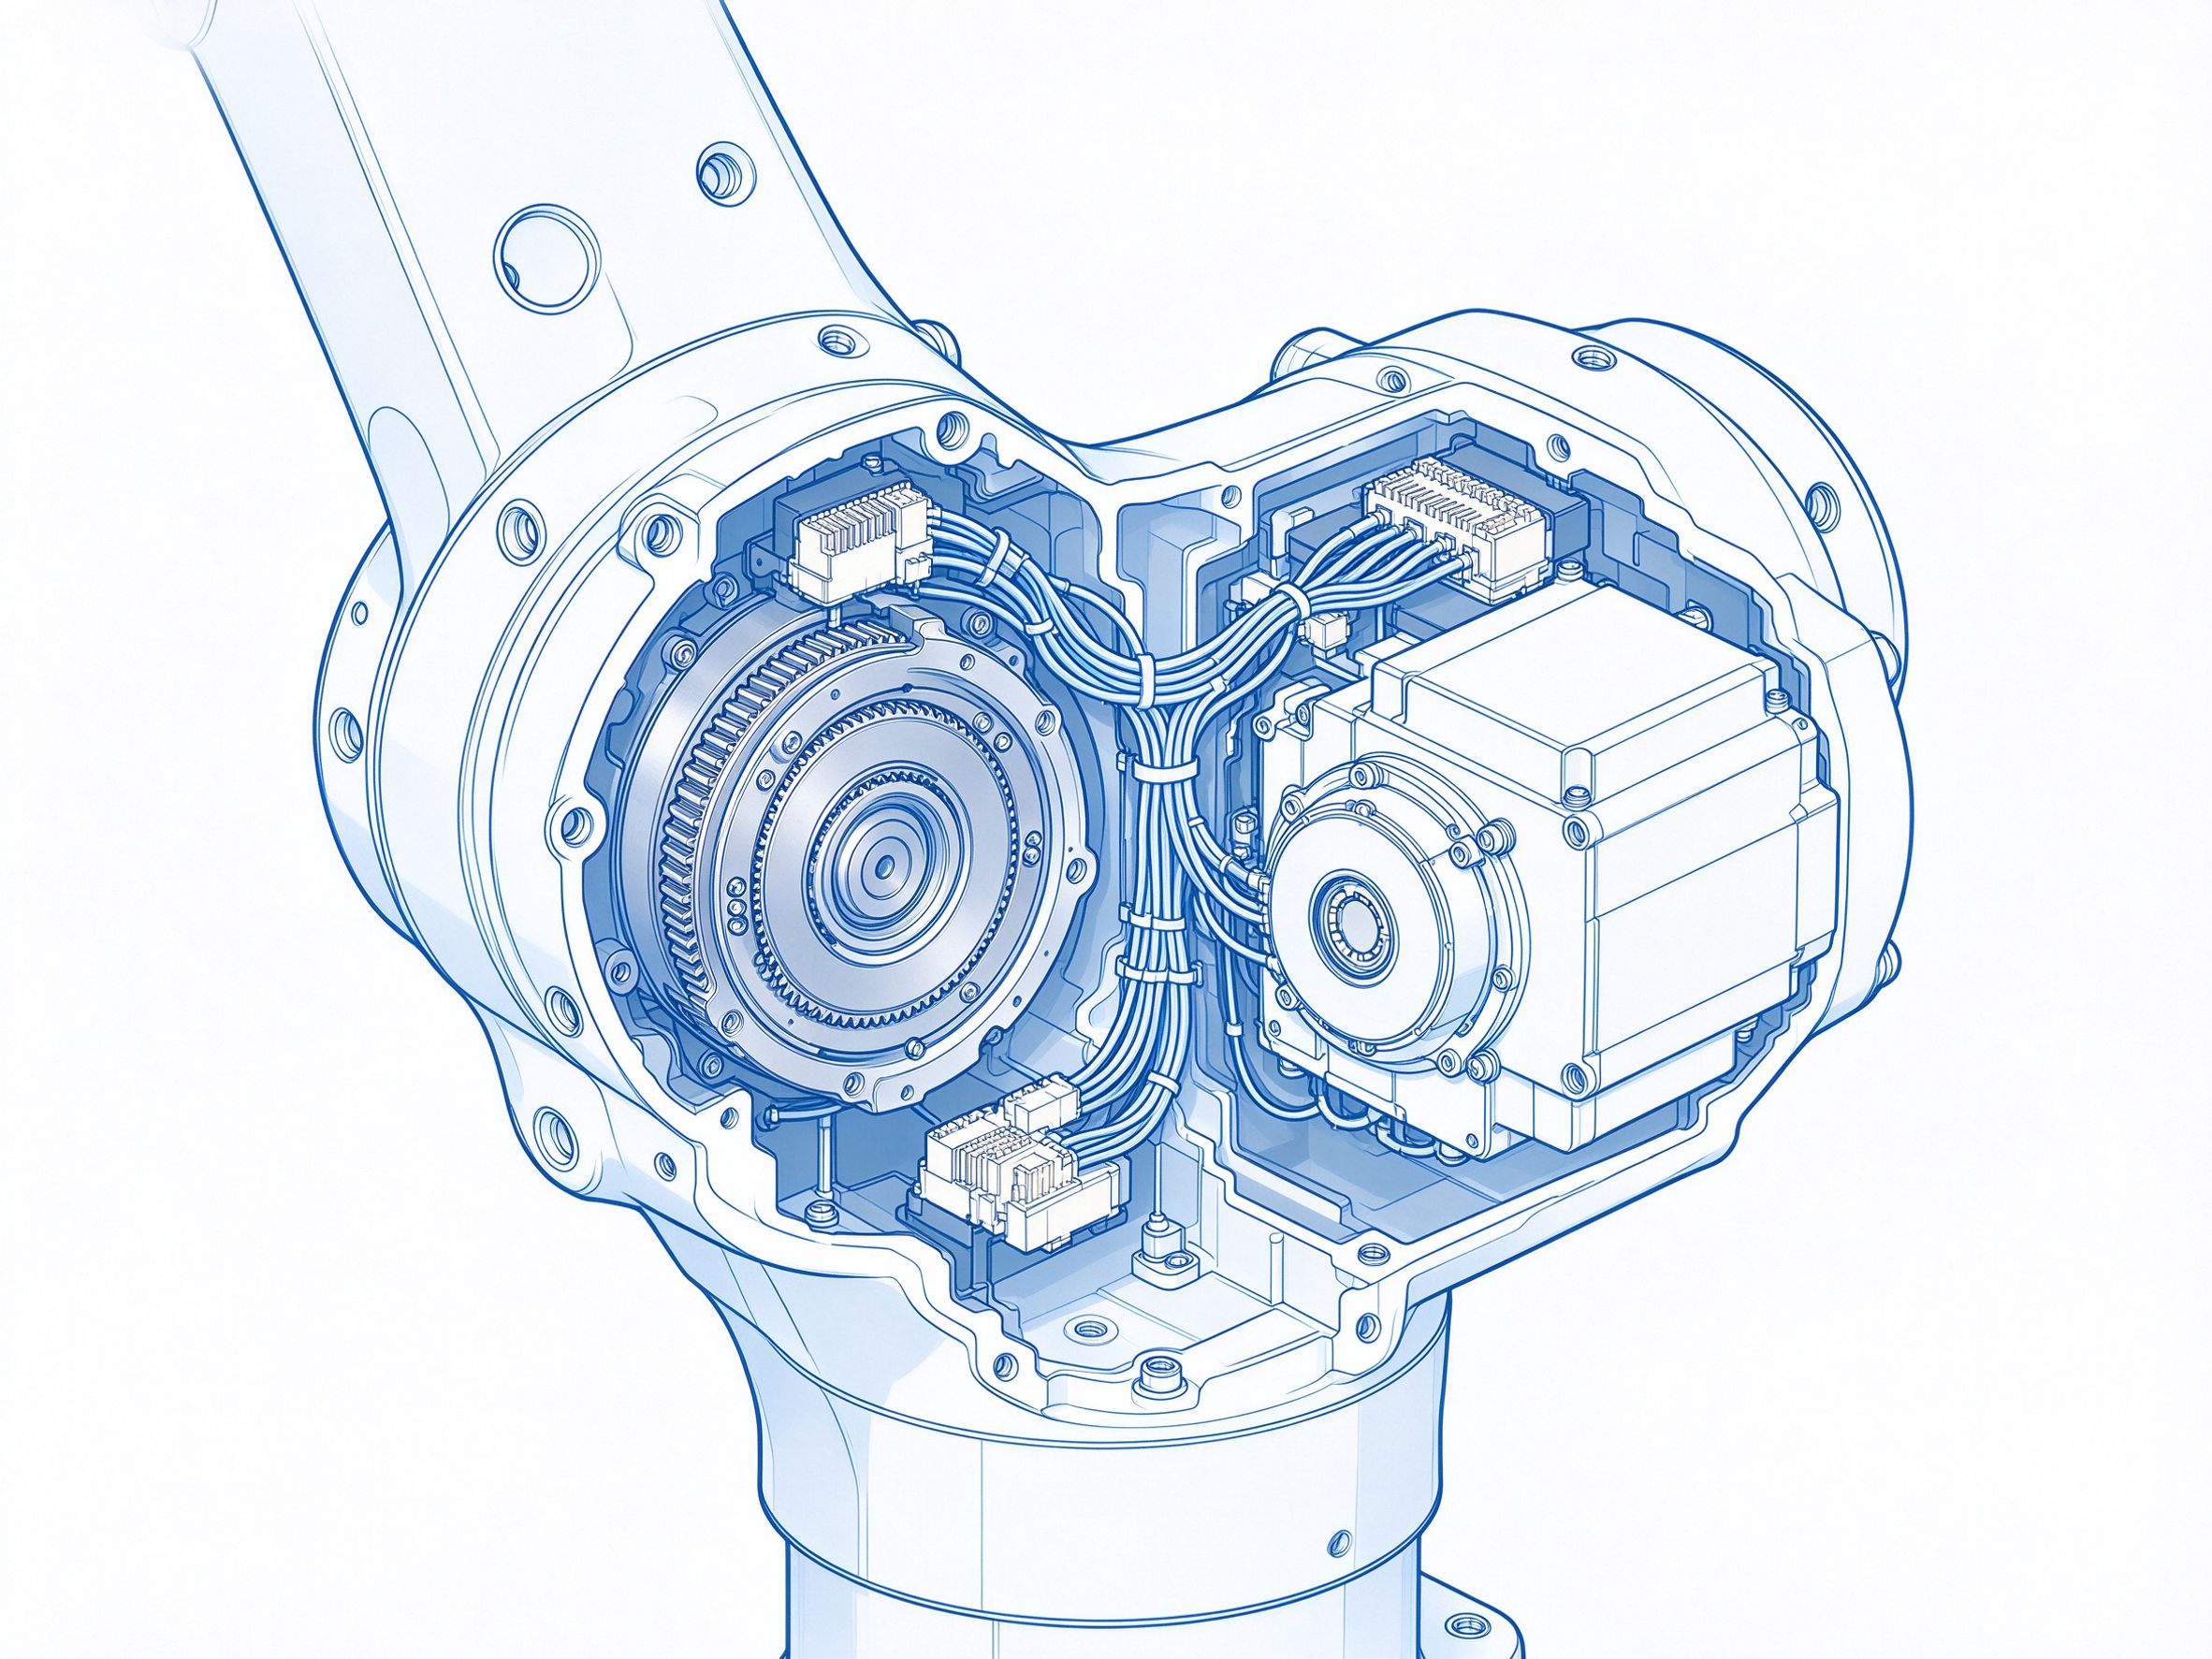
พื้นหลังโครงการ
หุ่นยนต์อุตสาหกรรมเป็นอุปกรณ์หลักของสายการผลิตอัจฉริยะ ในระหว่างการทำงาน ข้อต่อหุ่นยนต์แกนหกหมุนและโค้งงอต่อเนื่อง ภายในตัวยังเผชิญกับสภาพการทำงานที่เลวร้าย เช่น อุณหภูมิสูง การสั่นสะเทือน และคราบน้ำมัน ความยืดหยุ่นและความน่าเชื่อถือของสายรัดชิ้นส่วนเป็นตัวกำหนดอายุการใช้งานและอัตราพร้อมทำงานของหุ่นยนต์โดยตรง สายรัดหุ่นยนต์ไม่เพียงต้องเคลื่อนไหวซ้ำๆ ตามข้อต่อ แต่ยังต้องส่งผ่านกำลังและสัญญาณเอนโค้ดเดอร์อย่างเสถียร จัดเป็นสายรัดเคลื่อนไหวความน่าเชื่อถือสูงแบบพื้นฐาน
พร้อมกับระดับระบบอัตโนมัติของภาคการผลิตที่สูงขึ้น การนำหุ่นยนต์อุตสาหกรรมมาใช้ในอุตสาหกรรมยานยนต์ อิเล็กทรอนิกส์ และโลจิสติกส์ขยายตัวอย่างต่อเนื่อง ผู้ใช้กำหนดข้อกำหนดที่สูงขึ้นต่อความสามารถในการทำงานต่อเนื่องของหุ่นยนต์ พื้นที่ภายในข้อต่อแคบ สายรัดและสายเอนโค้ดเดอร์จัดวางร่วมกัน สภาพการเคลื่อนไหวซับซ้อน เมื่อสายรัดเสียแต่เนิ่นๆ จะส่งผลโดยตรงต่ออัตราพร้อมทำงานของสายการผลิตและต้นทุนการซ่อมบำรุง ดังนั้นการตรวจสอบความน่าเชื่อถือของสายรัดหุ่นยนต์จึงครอบคลุมตลอดกระบวนการคัดเลือก การออกแบบ และผลิตจำนวนมาก ระหว่างตัวถังและตู้ควบคุมยังมีสัญญาณหลายเส้นทางของกำลังและเอนโค้ดเดอร์ สายรัดต้องรับพร้อมกันในพื้นที่แคบและไม่รบกวนซึ่งกันและกัน สิ่งนี้กำหนดข้อกำหนดสูงต่อการออกแบบกิ่งสาขาและการวางแผนทิศทางเดินสาย
ลูกค้าของโครงการนี้คือบริษัทหุ่นยนต์อุตสาหกรรมแห่งหนึ่ง ผลิตภัณฑ์ครอบคลุมหุ่นยนต์แกนหกทุกซีรีส์ ต้องการการจัดหาสายรัดบนตัวหุ่นยนต์และสายรัดตู้ควบคุมครบชุด บริษัทของเราดำเนินการทบทวนการเลือกสายรัดและการออกแบบเดินสายตั้งแต่ระยะเริ่มโครงการ โดยพิจารณาจากลักษณะการเคลื่อนไหวของข้อต่อหุ่นยนต์
ความต้องการของลูกค้า
จัดหาสายรัดบนตัวหุ่นยนต์และสายรัดตู้ควบคุมครบชุดให้แก่ผลิตภัณฑ์หุ่นยนต์แกนหกของบริษัทหุ่นยนต์อุตสาหกรรมแห่งหนึ่ง ลูกค้ากำหนดให้ผลิตภัณฑ์มีความยืดหยุ่นสูงพิเศษ รองรับการเคลื่อนไหวบ่อยครั้งของข้อต่อหุ่นยนต์
โซลูชันและประเด็นสำคัญด้านการออกแบบและกระบวนการ
เพื่อตอบสนองสภาพการทำงานที่เลวร้ายภายในหุ่นยนต์ เช่น อุณหภูมิสูง การสั่นสะเทือน และการโค้งงอ บริษัทของเราเลือกใช้สายเคเบิลลากโซ่ PUR ยืดหยุ่นสูงและคอนเน็กเตอร์ความน่าเชื่อถือสูง เพื่อให้มั่นใจว่าผลิตภัณฑ์ทำงานอย่างเชื่อถือได้ตลอดวัฏจักรชีวิตหุ่นยนต์ เพื่อตอบสนองความต้องการการเคลื่อนไหวของข้อต่อ การออกแบบสายรัดคำนึงถึงระยะบิดหมุนและโค้งงอ เพื่อรับประกันการเคลื่อนไหวระยะยาวไม่เสียหาย
ในการออกแบบเดินสาย สายรัดบนตัวเผื่อระยะบิดหมุนและโค้งงอตามทิศทางแกนหมุนของข้อต่อ หลีกเลี่ยงการที่สายต้องรับแรงดึงเพิ่มเติมที่ตำแหน่งขีดจำกัดการเคลื่อนไหว รัศมีโค้งงอและทิศทางเดินสายของสายเคเบิลลากโซ่จัดวางตามซองการเคลื่อนไหวของหุ่นยนต์ ลดความเสียจากการโค้งงอซ้ำๆ ในพื้นที่เฉพาะ ส่วนสายรัดตู้ควบคุมเน้นการเดินสายที่เป็นระเบียบและเครื่องหมายตรึงไว้เป็นหลัก เพื่อความสะดวกในการประกอบและการซ่อมบำรุงภายหลัง ณ หน้างานของลูกค้า
ในระดับกระบวนการ การกดขั้วและการประกอบสายรัดยืดหยุ่นดำเนินการตามกระบวนการควบคุม การตรวจสอบวัตถุดิบขาเข้าตรวจสอบสเปกสายและระดับความยืดหยุ่น พารามิเตอร์การกดขั้วและสถานะการกดขั้วต่อได้รับการยืนยันทีละรายการ ขั้นตอนประกอบเผื่อระยะบิดหมุนและโค้งงอตามทิศทางตัวหุ่นยนต์ และใช้เครื่องมือเฉพาะยึดตำแหน่งกิ่งสาขา ก่อนส่งมอบทุกเส้นผ่านการทดสอบวงจรและตรวจสอบลักษณะภายนอก บันทึกล็อตและล็อตขั้วต่อถูกเก็บรวบรวมพร้อมผลิตภัณฑ์เพื่อการติดตามย้อนกลับ
โครงการดำเนินการตามกระบวนการ APQP ระยะแผนจัดการทบทวนข้ามส่วนงาน ระบุโหมดความเสียที่อาจเกิดขึ้นภายใต้สภาพการทำงาน เช่น การเคลื่อนไหวและการสั่นสะเทือน และสร้างบันทึก FMEA การเปลี่ยนแปลงการออกแบบผ่านการทบทวนแล้วจึงเข้าสู่การเตรียมผลิตจำนวนมาก เพื่อให้มั่นใจว่าแผนที่ลูกค้ายืนยันในแต่ละขั้นตอนสอดคล้องกับสถานะผลิตจริงขั้นสุดท้าย
ขอบเขตผลิตภัณฑ์และการทดสอบยืนยัน
ผลิตภัณฑ์ครอบคลุมสายรัดหุ่นยนต์ครบชุด ได้แก่ สายรัดบนตัวหุ่นยนต์ สายรัดตู้ควบคุม สายรัดเอนโค้ดเดอร์ และสายรัดกำลัง ทุกผลิตภัณฑ์ผ่านรายการทดสอบความน่าเชื่อถือ เช่น การทดสอบการโค้งงอ 50 ล้านครั้ง การทดสอบการสั่นสะเทือน 1,000 ชั่วโมง และการทดสอบทนน้ำมัน
ในขั้นตอนวัตถุดิบขาเข้า ตรวจสอบระดับทนการโค้งงอและลักษณะภายนอกเปลือกหุ้มของสาย PUR หลังกดขั้วแล้วยืนยันแรงดึงขั้วต่อและสถานะวงจร การทดสอบการโค้งงอแบบไดนามิกและการสั่นสะเทือนดำเนินการต่อเนื่องบนอุปกรณ์เฉพาะ หลังตัวอย่างผ่านแล้วล็อตจึงจะออกจำหน่ายได้ การทดสอบความน่าเชื่อถือครอบคลุมสภาพการทำงานทั่วไป เช่น การโค้งงอแบบไดนามิก การสั่นสะเทือน และการทนน้ำมัน จำลองสภาพแวดล้อมการทำงานระยะยาวของหุ่นยนต์ ตัวอย่างทดสอบและผลิตภัณฑ์จำนวนมากใช้กระบวนการและมาตรฐานการตรวจสอบชุดเดียวกัน เพื่อให้มั่นใจว่าผลการตรวจสอบสามารถนำกลับมาใช้กับการส่งมอบจำนวนมากได้
ผลลัพธ์โครงการ
ผลิตภัณฑ์ผ่านการทดสอบความน่าเชื่อถือที่เข้มงวดของลูกค้า คุณภาพการส่งมอบจำนวนมากเสถียร ตลอดสามปีที่ผ่านมารักษาไว้ซึ่งการไม่มีข้อร้องเรียนด้านคุณภาพ ผลิตภัณฑ์ถูกนำไปใช้กับผลิตภัณฑ์หุ่นยนต์แกนหกทุกซีรีส์ของลูกค้า ปริมาณจัดส่งต่อปีมากกว่า 200,000 ชุด และได้รับการยอมรับอย่างสูงจากลูกค้า
ความเห็นของลูกค้า: สายรัดมีความยืดหยุ่นดี ความน่าเชื่อถือสูง ทำงานได้เสถียรอย่างมากบนผลิตภัณฑ์หุ่นยนต์ของเรา เป็นซัพพลายเออร์สายรัดมืออาชีพ
คำถามที่พบบ่อย
คำถาม: ทำไมสายรัดบนตัวหุ่นยนต์จึงกำหนดความยืดหยุ่นสูงพิเศษ
คำตอบ: ข้อต่อหุ่นยนต์หมุนและโค้งงอต่อเนื่องในระหว่างการทำงาน สายรัดทั่วไปง่ายต่อการเกิดแกนสายขาดและสัมผัสไม่ดีหลังการโค้งงอซ้ำๆ สายยืดหยุ่นสูงสามารถรองรับสภาพการเคลื่อนไหวแบบไดนามิกระยะยาว
คำถาม: สายเคเบิลลากโซ่ PUR ยืดหยุ่นสูง เหมาะกับส่วนใดบ้าง
คำตอบ: เหมาะกับสถานการณ์ไดนามิก เช่น สายรัดบนตัวที่เคลื่อนไหวตามข้อต่อ และการเดินสายตามลากโซ่ การเลือกเฉพาะจะประเมินตามช่วงการเคลื่อนไหว ความถี่การโค้งงอ และสภาพแวดล้อม
คำถาม: สายรัดบนตัวหุ่นยนต์ต่างจากสายรัดตู้ควบคุมอย่างไรในการออกแบบ
คำตอบ: สายรัดบนตัวเคลื่อนไหวแบบไดนามิกตามข้อต่อ เน้นความยืดหยุ่นและการออกแบบระยะ ส่วนสายรัดตู้ควบคุมเน้นการเดินสายตายตัวเป็นหลัก เน้นทิศทางที่เป็นระเบียบ เครื่องหมายลำดับสาย และความสะดวกในการประกอบ
คำถาม: สัญญาณเอนโค้ดเดอร์และสายรัดกำลัง จัดวางอย่างไร
คำตอบ: กิ่งสัญญาณและกิ่งกำลังแบ่งโซนจัดวางตามทิศทางเดินสายของเครื่อง ลดการรบกวนซึ่งกันและกัน การออกแบบชีลด์และกิ่งสาขาดำเนินการตามข้อกำหนดแบบ ก่อนส่งมอบผ่านการตรวจสอบสัญญาณและวงจร
คำถาม: การทดสอบความน่าเชื่อถือของสายรัดหุ่นยนต์ มีรายการใดบ้าง
คำตอบ: รายการทดสอบความน่าเชื่อถือ เช่น การโค้งงอ การสั่นสะเทือน และการทนน้ำมัน ดำเนินการตามที่ลูกค้าร้องขอ จำลองสภาพการทำงานทั่วไปของหุ่นยนต์ ตัวอย่างทดสอบและผลิตภัณฑ์จำนวนมากใช้มาตรฐานกระบวนการชุดเดียวกัน
ติดต่อเรา
หากต้องการทราบข้อมูลเกี่ยวกับสายรัดหุ่นยนต์อุตสาหกรรม สายรัดลากโซ่ยืดหยุ่นสูง หรือแผนจัดหาสายรัดตู้ควบคุม สามารถส่งแบบหรือตัวอย่างสินค้ามาได้ ทีมวิศวกรจะตอบกลับแผนงานและกำหนดการทำตัวอย่างหลังการประเมิน หลังเริ่มโครงการ ทีมวิศวกรรมและคุณภาพจะติดตามขั้นตอนการยืนยันการออกแบบ การตรวจสอบตัวอย่าง และการส่งมอบจำนวนมากตามขั้นตอน ที่อยู่บริษัท: เราตั้งอยู่ที่ชั้น 7 ยูนิต 2 อาคารโรงงาน E1-1 นิคมอุตสาหกรรมการผลิตอัจฉริยะ Qunyi เลขที่ 3 ถนน Xingyuan South เขตเริ่มต้นของนิคมอุตสาหกรรมจีน-เกาหลีฮุยโจว เขตพัฒนาเทคโนโลยีจงข่าย เมืองฮุยโจว อีเมล sz136138@szfandouai.cn โทรศัพท์ 18929363263 (WhatsApp +86 18929363263)