
Endüstriyel robot gövdesi demet projesi
Proje Arka Planı
Endüstriyel robotlar akıllı üretim hatlarının temel ekipmanıdır. Altı eksenli robot çalışması sırasında eklemler sürekli döner ve bükülür; gövde içinde aynı anda yüksek sıcaklık, titreşim ve yağ gibi zorlu çalışma koşulları bulunur. Eşlik demetlerinin esnekliği ve güvenilirliği doğrudan robotun servis ömrünü ve çalışma oranını belirler. Robot demetleri hem eklemlerle birlikte tekrar tekrar hareket eder hem de gücü ve enkoder sinyalini istikrarlı biçimde iletir; tipik yüksek güvenilirlikli hareketli demetler sınıfına girer.
Üretim sektörünün otomasyon düzeyi yükseldikçe endüstriyel robotlar otomotiv, elektronik ve lojistik gibi sektörlerde daha yaygın biçimde kullanılmakta; kullanıcıların robotun kesintisiz çalışma kabiliyetine yönelik beklentileri artmaktadır. Eklem iç alanı dardır; demetler ve enkoder kabloları birlikte dizilir, hareket koşulları karmaşıktır. Demet erken dönemde arıza yaparsa hattın çalışma oranı ve bakım maliyeti doğrudan etkilenir. Bu nedenle robot demetlerinin güvenilirlik doğrulaması seçim, tasarım ve seri üretim boyunca süreklilik gösterir. Gövde ile kontrol dolabı arasında güç ve enkoder gibi çok sayıda sinyal bulunur; demetler dar alanda aynı anda bu sinyalleri taşır ve birbirini etkilemez. Bu da dallanma tasarımı ve güzergâh planlaması için yüksek gereksinimler ortaya koyar.
Bu projenin müşterisi bir endüstriyel robot işletmesidir; ürün yelpazesi altı eksenli robotların tüm serisini kapsar. Müşteri, gövde demeti ve kontrol dolabı demetinin eksiksiz eşlik tedarikini beklemektedir. Şirketimiz projenin başlangıcında robot eklemlerinin hareket özelliğine göre tel seçimi ve kablolama tasarım değerlendirmesi yapmıştır.
Müşteri Gereksinimleri
Bir endüstriyel robot işletmesinin altı eksenli robot ürünü için gövde demeti ve kontrol dolabı demetinin eksiksiz eşlik tedariki. Müşteri, ürünlerin robot eklemlerinin sık hareketlerine uyum sağlayacak şekilde ultra yüksek esnekliğe sahip olmasını talep etmektedir.
Çözüm ve Tasarım/Süreç Noktaları
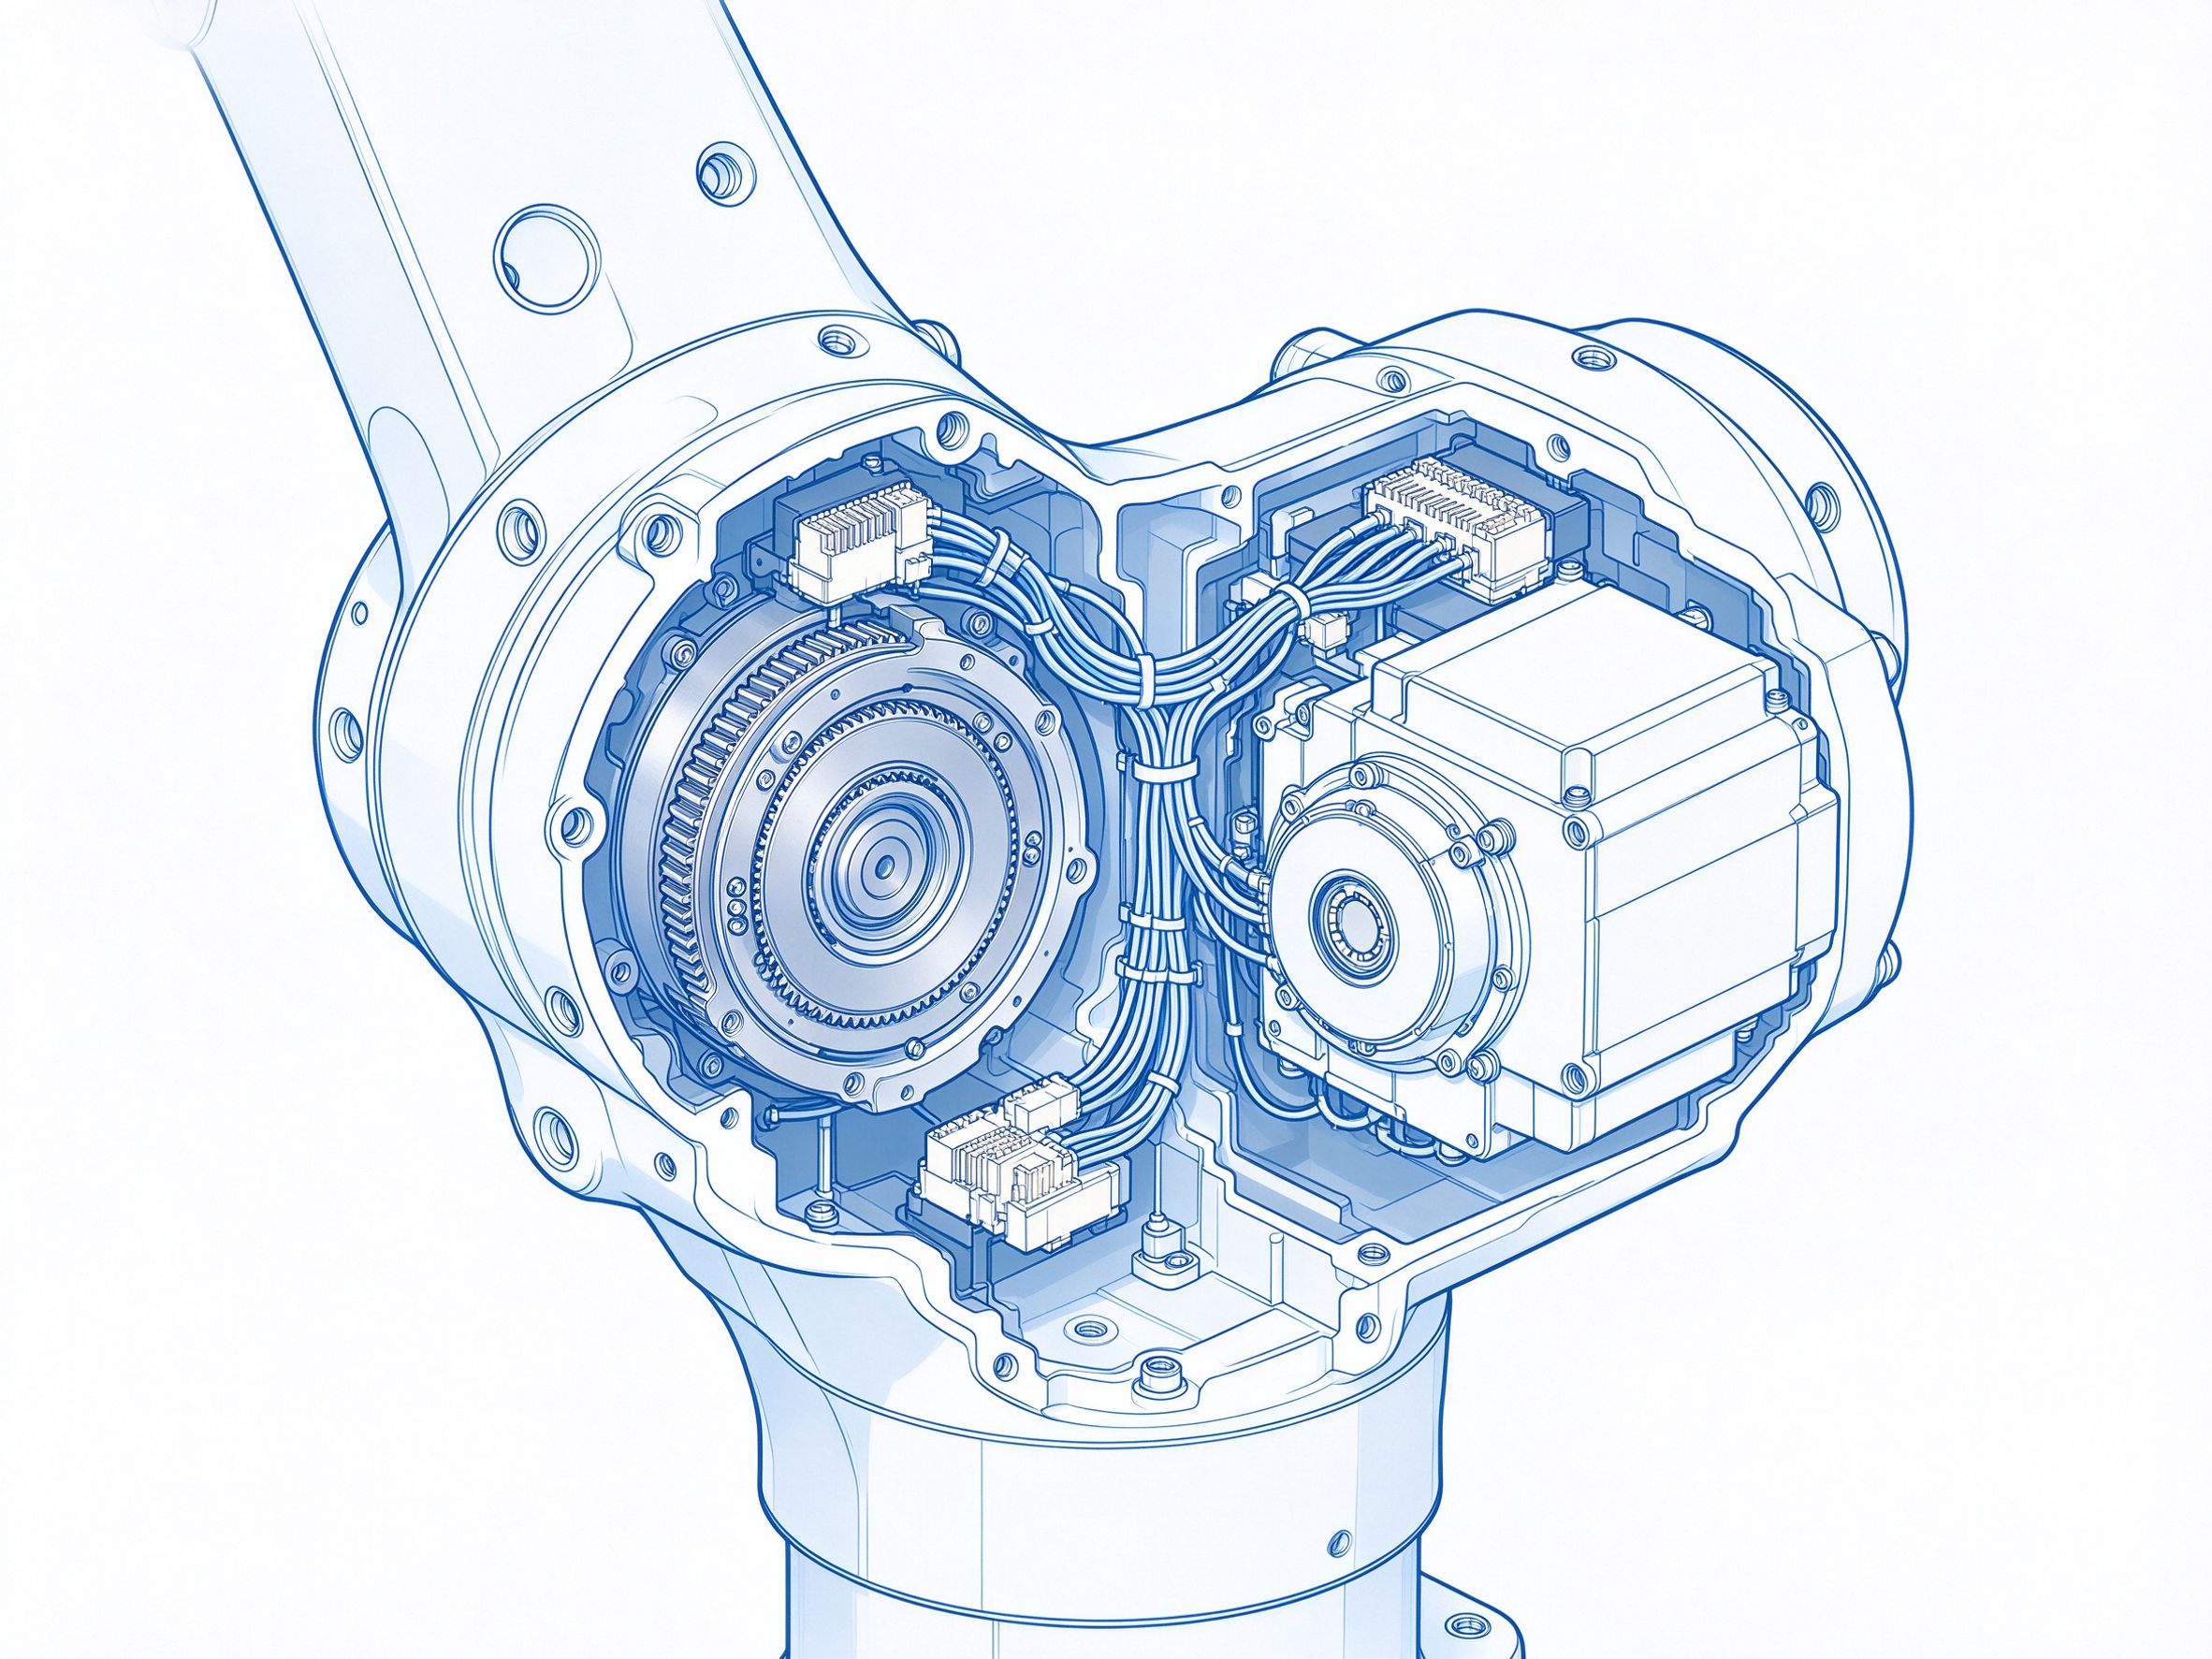
Robot içindeki yüksek sıcaklık, titreşim, bükülme gibi zorlu çalışma koşullarına yönelik olarak şirketimiz PUR yüksek esnek zincir kabloları ve yüksek güvenilir konektörler seçerek ürünün robot yaşam döngüsü boyunca güvenilir çalışmasını sağlamıştır. Eklem hareketi gereksinimine göre demet tasarımında burulma ve bükülme payı gözetilmiş, uzun süreli hareket hasarsız garanti edilmiştir.
Kablolama tasarımında gövde demeti eklem mili yönünde burulma ve bükülme payı bırakır; hareketin uç noktasında tellerin ek gerilim alması önlenir. Zincir kablolarının bükülme çapı ve güzergâhı robotun hareket zarfına göre düzenlenir; lokal tekrar tekrar bükülmeden kaynaklanan yorulma hasarı azaltılır. Kontrol dolabı demeti ise düzenli güzergâh ve işaretleme ile sabitlenir; müşterinin sahada montajı ve sonraki bakımı kolaylaşır.
Süreç açısından esnek demetlerin sıkma ve montajı kontrollü süreçle yürütülür: gelen mal muayenesinde tel şartnamesi ve esneklik sınıfı kontrol edilir; sıkma parametreleri ve terminal sıkma durumu tek tek teyit edilir. Montaj aşamasında robot gövdesi güzergâhına göre burulma ve bükülme payı bırakılır, dallanma konumu özel takımlarla sabitlenir. Sevk öncesinde her bir dematte iletkenlik testi ve görünüm muayenesi tek tek tamamlanır; parti ve terminal partisi kayıtları ürünle birlikte izlenebilir biçimde arşivlenir.
Proje APQP süreciyle ilerler; tasarım aşamasında departmanlar arası değerlendirme yapılarak hareket ve titreşim gibi çalışma koşulları altındaki olası hata modları tanımlanır ve FMEA kaydı oluşturulur. Tasarım değişiklikleri değerlendirildikten sonra seri üretim hazırlığına geçilir; müşterinin her düğümde teyit ettiği çözüm ile nihai seri üretim durumunun tutarlı olması sağlanır.
Ürün Kapsamı ve Test Doğrulama
Ürünler; robot gövde demeti, kontrol dolabı demeti, enkoder demeti, güç demeti ve diğer tüm robot demetlerini kapsar. Tüm ürünler 50 milyon kez bükülme testi, 1000 saatlik titreşim testi, yağ dayanım testi ve diğer güvenilirlik testlerini geçmiştir.
Gelen mal aşamasında PUR tellerin bükülme dayanım sınıfı ve kılıf görünümü kontrol edilir; sıkma sonrası terminal çekme kuvveti ve iletkenlik durumu teyit edilir. Dinamik bükülme ve titreşim testleri özel ekipman üzerinde kesintisiz olarak yapılır; numune geçtiğinde ilgili parti seriye alınabilir. Güvenilirlik testleri dinamik bükülme, titreşim ve yağ dayanımı gibi tipik çalışma koşullarını kapsar; robotun uzun süreli çalışma ortamı simüle edilir. Test numuneleri ve seri ürünler aynı süreç ve muayene standardını kullanır; doğrulama sonuçlarının seri teslimata da uygulanabilir olması sağlanır.
Proje Sonuçları
Ürün, müşterinin katı güvenilirlik testlerini geçti; seri teslimat kalitesi istikrarlı, üç yıl boyunca sıfır kalite şikayeti korunmuştur. Ürün, bu müşterinin tüm altı eksenli robot serisinde uygulanmakta; yıllık tedarik miktarı 200.000 takımı aşmakta ve müşteri tarafından yüksek takdir görmüştür.
Müşteri geri bildirimi: demet esnekliği iyi, güvenilirliği yüksek; robot ürünlerimizde çok istikrarlı performans gösteriyor, profesyonel bir demet tedarikçisidir.
Sıkça Sorulan Sorular
Soru: Robot gövde demetleri neden ultra yüksek esnekliğe ihtiyaç duyar?
Cevap: Robot eklemleri çalışma sırasında sürekli döner ve bükülür; sıradan demetler tekrar tekrar büküldükten sonra iletken kopması ve temas zayıflığına kolayca uğrar. Yüksek esnek teller uzun süreli dinamik hareket koşullarına uyum sağlar.
Soru: PUR yüksek esnek zincir kabloları hangi bölgeler için uygundur?
Cevap: Eklem hareketiyle birlikte hareket eden gövde demetleri, zincir takibiyle çekilen kablolar gibi dinamik senaryolar için uygundur. Somut seçim hareket genliği, bükülme sıklığı ve ortam ortamına göre değerlendirilir.
Soru: Gövde demeti ile kontrol dolabı demetinin tasarım açısından farkı nedir?
Cevap: Gövde demeti eklem hareketiyle dinamik olarak hareket eder; esneklik ve hareket payı tasarımı ön plandadır. Kontrol dolabı demeti sabit kablolama üzerine kuruludur; düzenli güzergâh, sıra işaretlemesi ve montaj kolaylığı ön plandadır.
Soru: Enkoder sinyali ile güç demetleri nasıl dizilir?
Cevap: Sinyal kolu ile güç kolu cihaz kablolama güzergâhına göre bölgelendirilir ve birbirinden ayrı çekilir; parazit azaltılır. Ekranlama ve dal tasarımı çizim şartnamesine göre yürütülür; sevk öncesinde sinyal ve iletkenlik doğrulaması tamamlanır.
Soru: Robot demetlerinin güvenilirlik testleri hangi başlıkları kapsar?
Cevap: Bükülme, titreşim ve yağ dayanımı gibi güvenilirlik testleri müşteri talebine göre yürütülür; robotun tipik çalışma koşulları simüle edilir. Test numuneleri ve seri ürünler aynı süreç standardını kullanır.
Bize Ulaşın
Endüstriyel robot demetleri, yüksek esnek zincir demetleri veya kontrol dolabı demet eşlik çözümleri hakkında bilgi almak isterseniz çizim veya numune bilgilerinizi iletmeniz yeterlidir; mühendislik ekibimiz değerlendirme sonrasında çözüm ve numune planını yanıtlayacaktır. Proje başladığında mühendislik ve kalite ekipleri düğümler halinde tasarım teyidi, numune doğrulama ve seri teslimatı takip eder. Şirket adresi: Huizhou, Zhongkai Yüksek Teknoloji Bölgesi, Çin-Güney Kore Huizhou Sanayi Parkı Başlangıç Bölgesi, Xingyuan Güney Yolu No: 3, Qunyi Akıllı İmalat Sanayi Parkı, E1-1 Binalı, Ünite 2, 7. Kat; e-posta: sz136138@szfandouai.cn; telefon: 18929363263.