
Gövde İçi Robot Görüntü Hesaplama Kablo Demeti
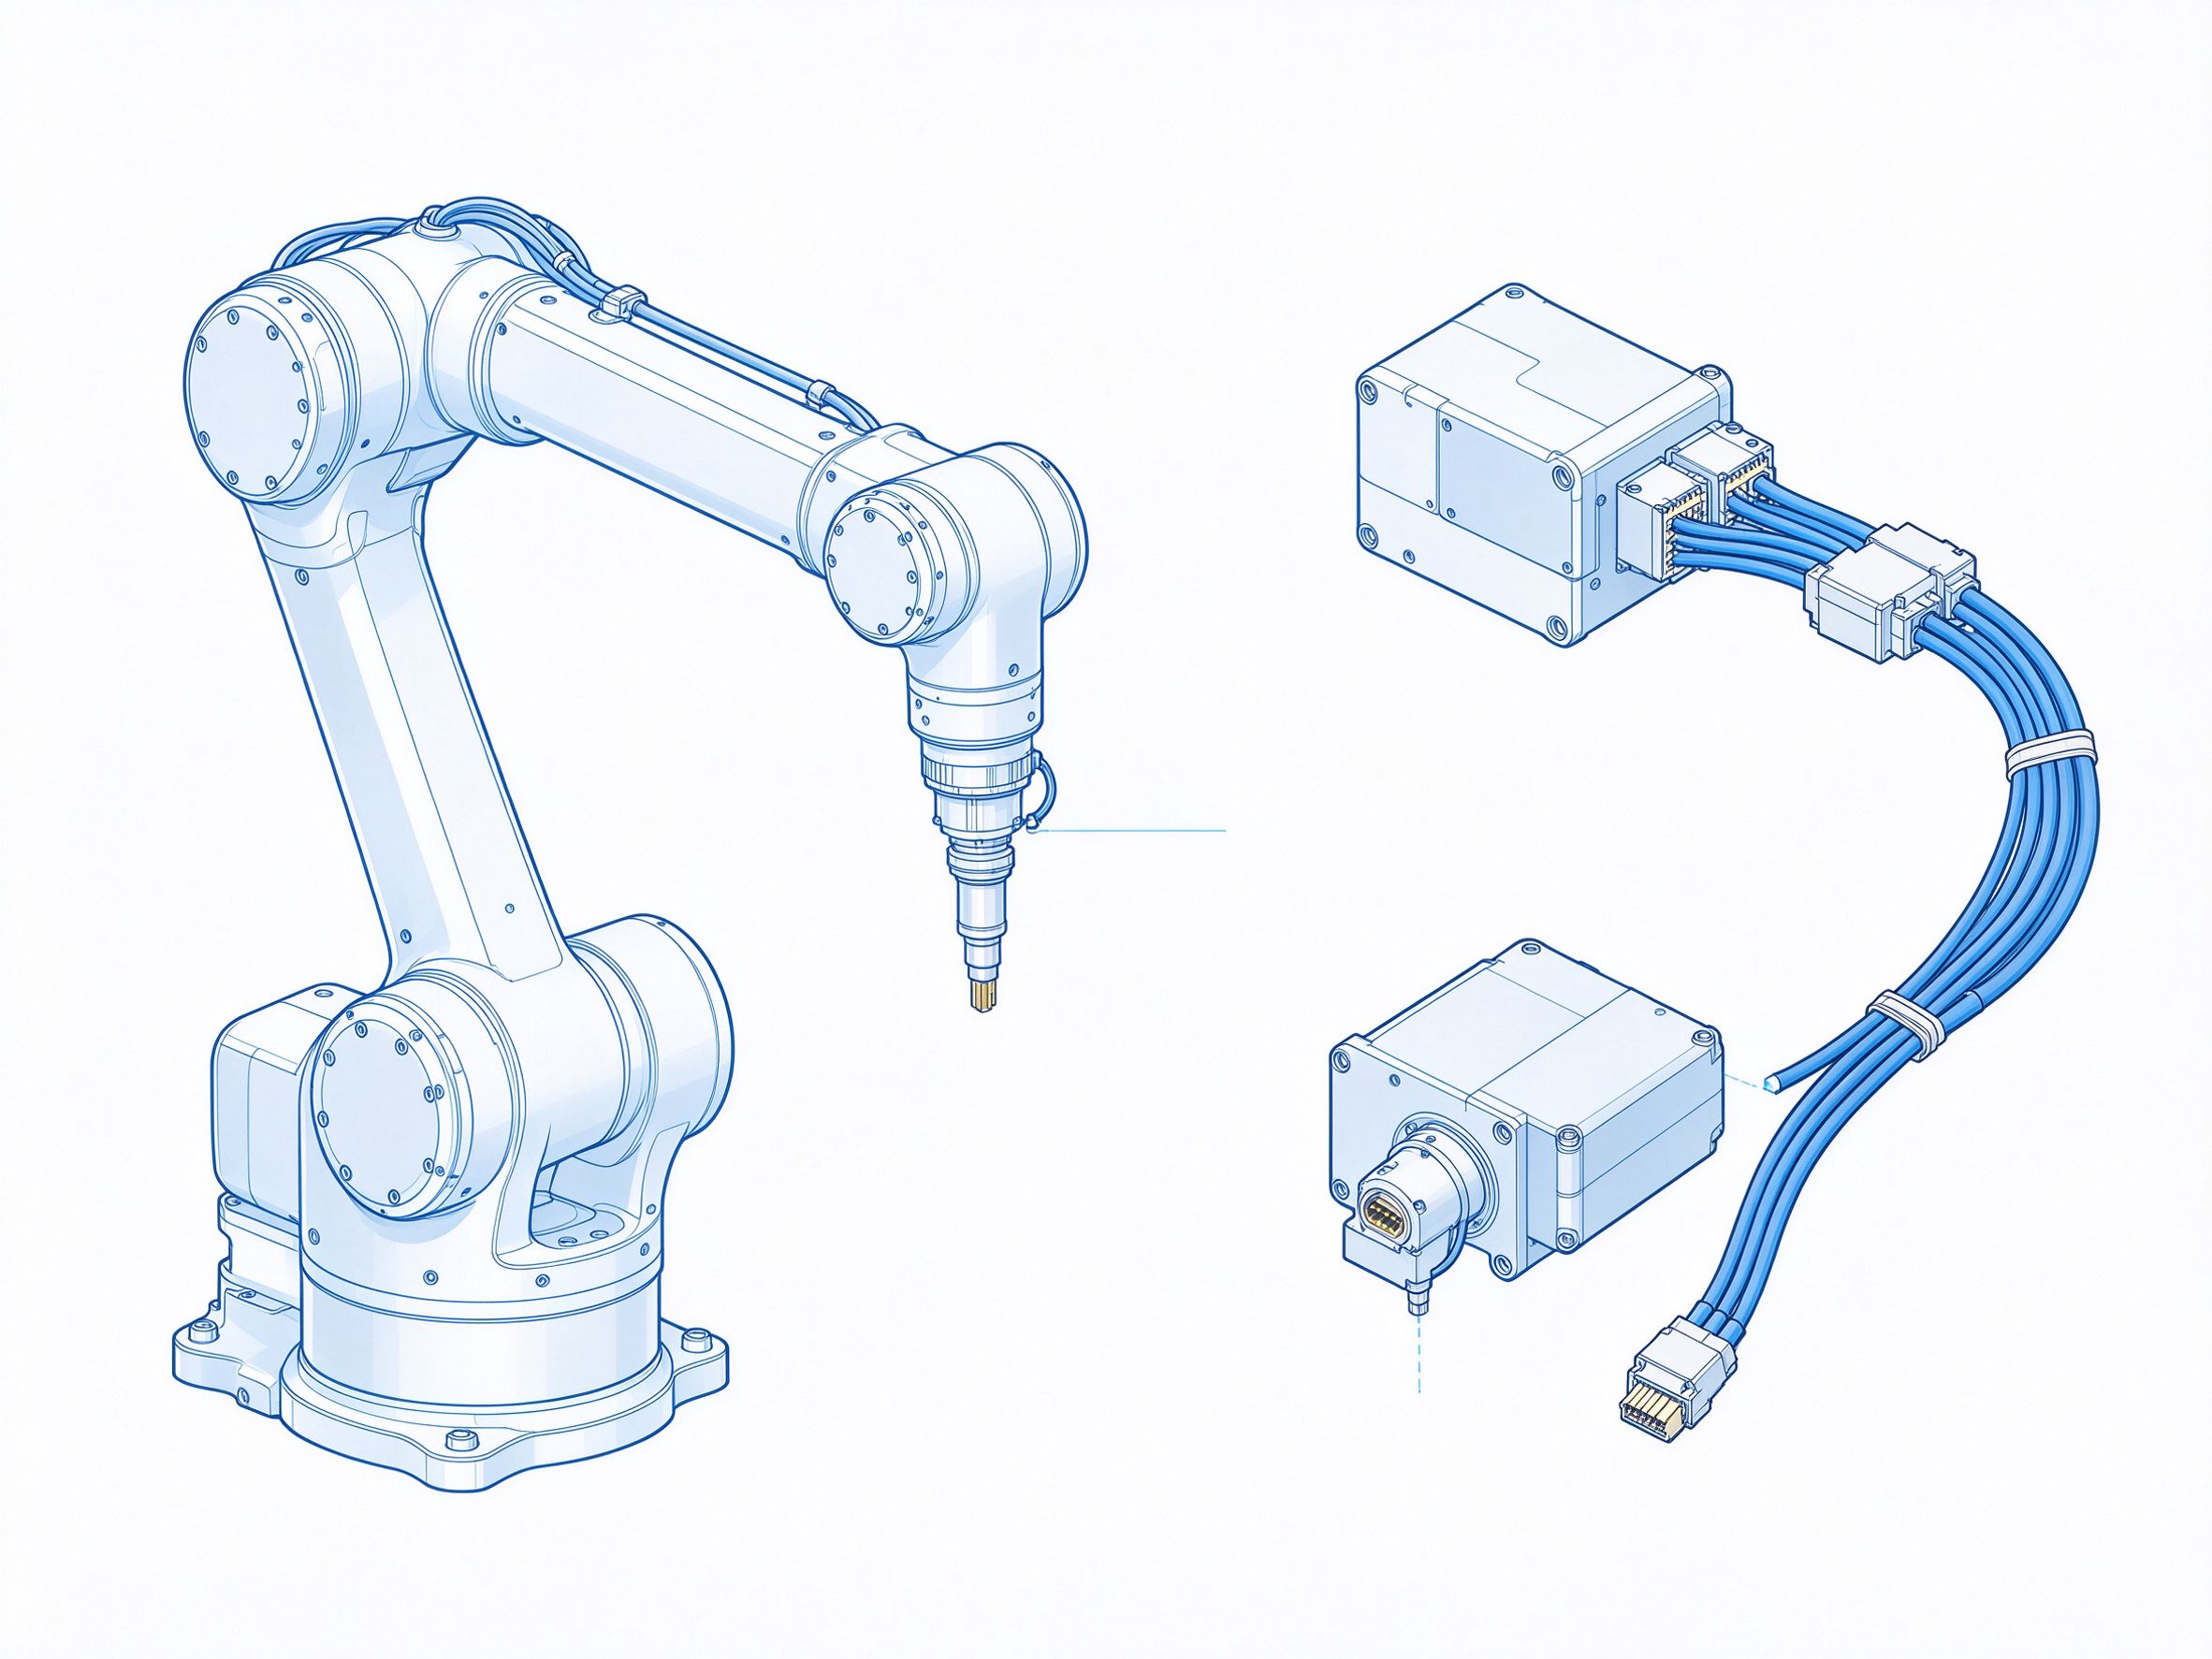
Ürün Tanıtımı
Gövde içi robot görüntü ve hesaplama demetleri, başa monte kameraları, derinlik sensörlerini, LiDAR'ı, IMU'yu ve araç üstü GPU/NPU hesaplama birimini birbirine bağlar. Yüksek hızdaki görüntü ve sensör verisini düşük gerilimli güçle birlikte sinyal bozulması olmadan taşımalıdır; bu yüzden demet, ekranlı yüksek hızlı iletkenler kullanır ve güç hatlarından dikkatli biçimde ayrılır. Robot içindeki gerçek zamanlı algılama ve karar vermeyi destekler.
Ürün Özellikleri
- Kamera ve sensör bağlantıları için ekranlı yüksek hızlı veri çiftleri
- Kameraları ve hesaplama kartlarını besleyen ayrılmış güç iletkenleri
- Kafa ve gövde yapısı içinden kompakt esnek güzergâh
- Sinyal bütünlüğünü koruyan düşük kapasiteli veri iletkenleri
- Hassas kamera ve hesaplama arayüzlerini koruyan kodlu konnektörler
Teknik Özellikler
- Uygulamalar: robot görüşü, algılama ve araç üstü hesaplama sistemleri
- İletkenler: ekranlı yüksek hızlı ve düşük gerilimli bakır iletkenler
- Konnektörler: kompakt robot sınıfı yüksek hızlı ve güç konnektörleri
- Kılıf robot iç çalışma sıcaklığına ve esnemeye göre seçilir
- Özelleştirme: kablo uzunluğu, arayüz sayısı ve güzergâh tasarıma göre yapılandırılabilir
Kalite Güvencesi
Müşteri çizimlerine ve numunelerine göre üretim yapıyor; küçük seri prototipleme ve seri üretimi destekliyoruz. Her kablo demeti sevkiyattan önce %100 süreklilik testi ve yüksek gerilim (hipot) testinden geçirilir. Detaylı teklif için bizimle iletişime geçin.