
صنعتی روبوٹ باڈی ہارنیس منصوبہ
منصوبے کا پس منظر
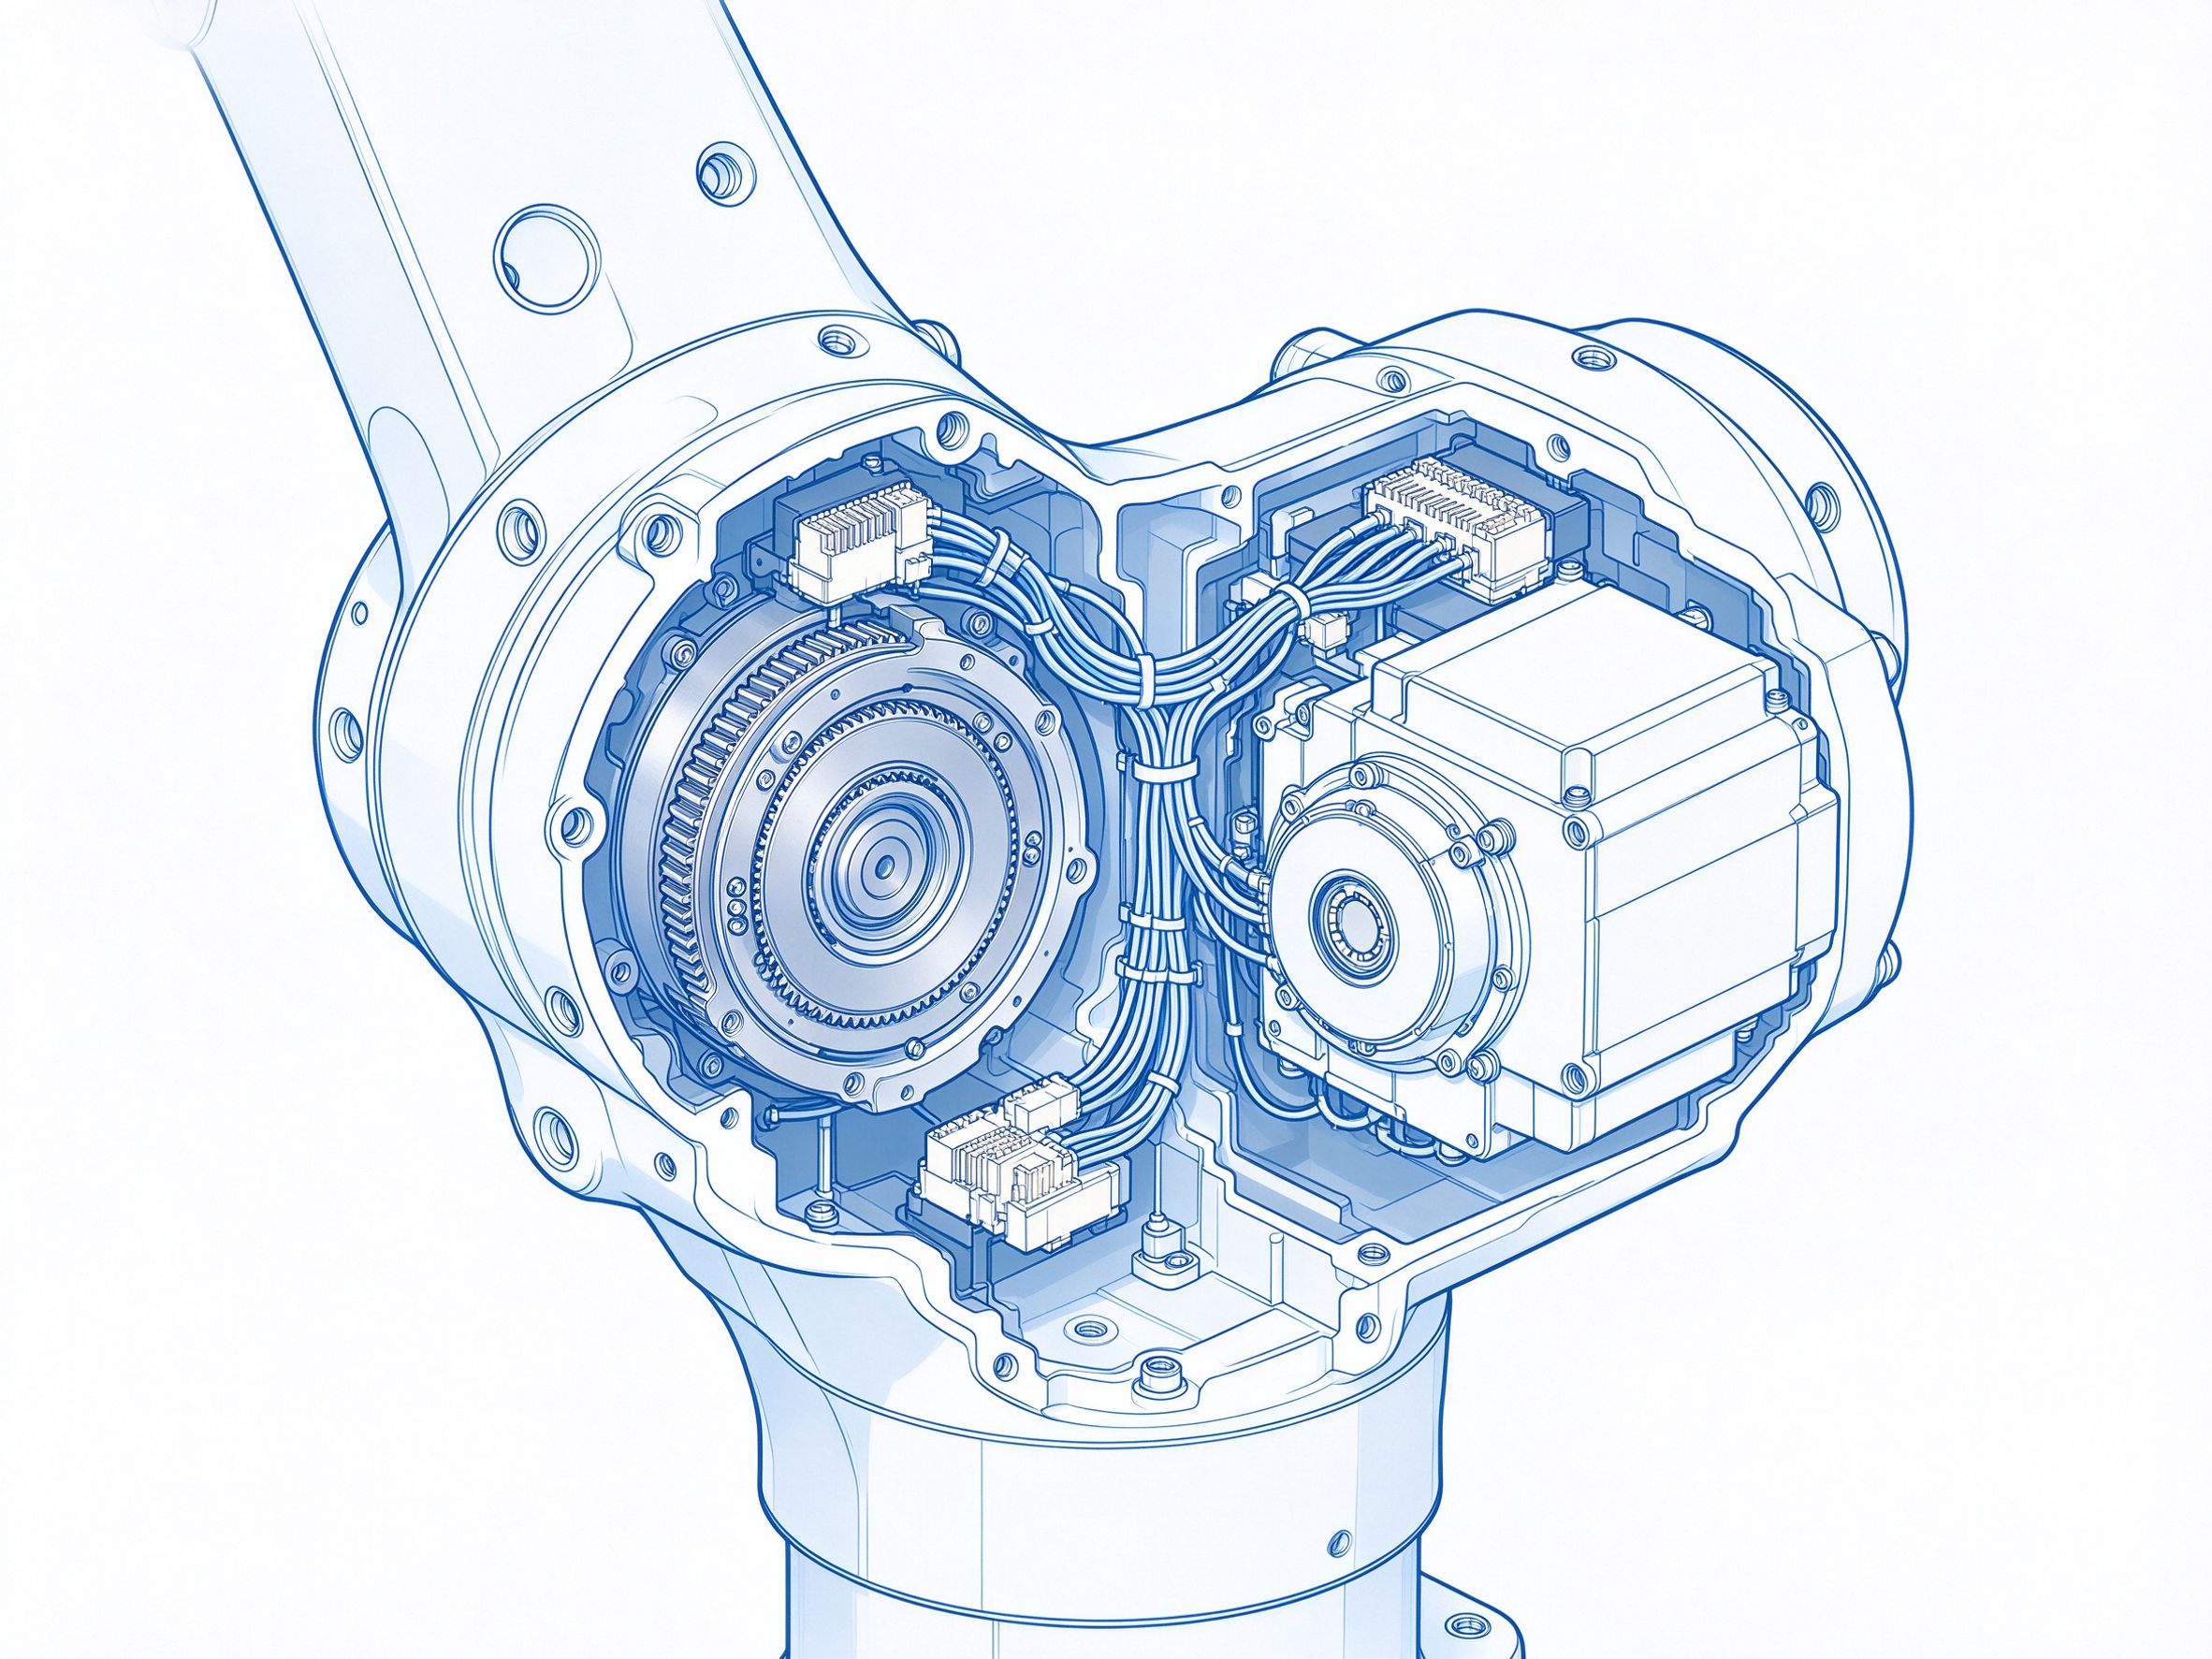
صنعتی روبوٹ ذہین مینوفیکچرنگ لائنوں کا بنیادی آلہ ہے، چھ محور والا روبوٹ چلتے وقت اس کے جوڑ مسلسل گھومتے اور جھکتے ہیں، اور جسم کے اندر ایک ساتھ اعلیٰ درجہ حرارت، کمپن اور تیل جیسے سخت کام کے حالات ہوتے ہیں؛ ساتھ والے ہارنیس کی لچک اور بھروسہ براہ راست روبوٹ کی زندگی اور آپریشن کی شرح کا فیصلہ کرتی ہے۔ روبوٹ ہارنیس کو جوڑوں کے ساتھ بار بار حرکت بھی کرنی ہوتی ہے، اور پاور و انکوڈر سگنلز کی مستحکم ترسیل بھی کرنی ہوتی ہے، یہ ایک نمونہ اعلیٰ بھروسہ والا حرکت پذیر ہارنیس ہے۔
مینوفیکچرنگ کی آٹومیشن کی سطح بڑھنے کے ساتھ صنعتی روبوٹس آٹوموٹو، الیکٹرانکس، لاجسٹکس وغیرہ صنعتوں میں زیادہ سے زیادہ استعمال ہو رہے ہیں، اور صارفین کی روبوٹ کے مسلسل چلنے کی صلاحیت پر ضروریات بڑھ رہی ہیں۔ جوڑوں کے اندر جگہ تنگ ہوتی ہے، ہارنیس اور انکوڈر کیبل وغیرہ ایک ساتھ ترتیب دیے جاتے ہیں، حرکت کے حالات پیچیدہ ہوتے ہیں؛ اگر ہارنیس جلد ناکام ہو جائے تو اس سے لائن کی آپریشن کی شرح اور دیکھ بھال کی لاگت براہ راست متاثر ہوتی ہے، اس لیے روبوٹ ہارنیس کی بھروسے کی تصدیق سلیکشن، ڈیزائن اور بڑے پیمانے کے پورے عمل پر محیط ہوتی ہے۔ جسم اور کنٹرول کیبنٹ کے درمیان پاور، انکوڈر وغیرہ متعدد سگنلز بھی ہوتے ہیں، اور ہارنیس کو تنگ جگہ میں ایک ساتھ لے کر اور باہمی عدم مداخلت کو برقرار رکھنا ہوتا ہے، اس لیے شاخوں کے ڈیزائن اور روٹ کی منصوبہ بندی پر بہت اعلیٰ تقاضے عائد ہوتے ہیں۔
اس منصوبے کا گاہک ایک صنعتی روبوٹ کمپنی ہے، جس کی مصنوعات چھ محور والے روبوٹ کی پوری رینج پر محیط ہیں، اور اسے جسم کے ہارنیس اور کنٹرول کیبنٹ ہارنیس کی مکمل سہولت درکار ہے۔ ہماری کمپنی نے منصوبے کے ابتدائی مرحلے میں ہی روبوٹ کے جوڑوں کی حرکت کی خصوصیات کے مطابق ہارنیس کی سلیکشن اور وائرنگ کے ڈیزائن کے جائزے کا آغاز کیا۔
گاہک کی ضروریات
ایک صنعتی روبوٹ کمپنی کی چھ محور والی روبوٹ مصنوعات کے لیے جسم کا ہارنیس اور کنٹرول کیبنٹ ہارنیس مکمل سہولت فراہم کرنا۔ گاہک کا تقاضا ہے کہ مصنوعات انتہائی اعلیٰ لچک کی حامل ہوں اور روبوٹ کے جوڑوں کی بار بار حرکت کے مطابق ڈھل سکیں۔
حل اور ڈیزائن و پیداواری عمل کے اہم نکات
روبوٹ کے اندر موجود اعلیٰ درجہ حرارت، کمپن اور موڑنے جیسے سخت کام کے حالات کے پیش نظر ہماری کمپنی نے PUR اعلیٰ لچک والی ڈریگ چین کیبل اور اعلیٰ بھروسے والے کنیکٹر منتخب کیے ہیں، تاکہ مصنوعات روبوٹ کی پوری زندگی میں قابل اعتماد طریقے سے کام کریں۔ جوڑوں کی حرکت کی ضرورت کے لیے ہارنیس کے ڈیزائن میں مڑنے اور جھکنے کا ذخیرہ رکھا گیا ہے، تاکہ طویل حرکت میں نقصان نہ پہنچے۔
وائرنگ کے ڈیزائن میں جسم کے ہارنیس کو جوڑ کے گھومنے کی دھوری کے مطابق مڑنے اور جھکنے کا ذخیرہ چھوڑا جاتا ہے، تاکہ حرکت کی انتہائی جگہ پر تار اضافی کھچاؤ کا شکار نہ ہو؛ ڈریگ چین کیبل کا جھکنے کا رداس اور روٹ روبوٹ کے حرکت کے محیط کے مطابق ترتیب دیا جاتا ہے، تاکہ مقامی بار بار جھکنے سے پیدا ہونے والی تھکاوٹ کا نقصان کم ہو۔ کنٹرول کیبنٹ ہارنیس بنیادی طور پر منظم روٹ اور شناخت کے ذریعے محفوظ کیے جاتے ہیں، تاکہ گاہک کی سائٹ پر اسمبلی اور بعد میں دیکھ بھال آسان ہو۔
پیداواری عمل کی سطح پر لچکدار ہارنیس کی کریمپنگ اور اسمبلی کنٹرول شدہ عمل کے تحت انجام دی جاتی ہے: آنے والے مال کے معائنے میں تار کی سپیفیکیشن اور لچک کی سطح کی جانچ کی جاتی ہے، کریمپنگ کے پیرامیٹرز اور ٹرمینل کریمپنگ کی حالت ایک ایک کر کے تصدیق کی جاتی ہے، اور اسمبلی کے مرحلے میں روبوٹ کے جسم کے روٹ کے مطابق مڑنے اور جھکنے کا ذخیرہ چھوڑا جاتا ہے، نیز شاخوں کی جگہ کو فکس کرنے کے لیے مخصوص ٹولنگ استعمال کی جاتی ہے۔ روانگی سے پہلے ہر ایک کی کنڈکٹیویٹی ٹیسٹ اور ظاہری شکل کی جانچ کی جاتی ہے، اور بیچ و ٹرمینل بیچ کے ریکارڈز مصنوعات کے ساتھ ٹریس ایبلٹی کے لیے محفوظ کیے جاتے ہیں۔
منصوبے کو APQP کے عمل کے تحت آگے بڑھایا جاتا ہے، حل کے مرحلے میں شعبہ جات کے درمیان جائزہ ترتیب دیا جاتا ہے، حرکت، کمپن وغیرہ کے حالات میں ممکنہ ناکامی کے طریقوں کی نشاندہی کی جاتی ہے، اور FMEA کا ریکارف بنایا جاتا ہے؛ ڈیزائن کی تبدیلی جائزے کے بعد ہی بڑے پیمانے کی تیاری میں داخل ہوتی ہے، تاکہ گاہک کی ہر مرحلے پر تصدیق شدہ حل اور حتمی بڑے پیمانے کی پیداوار کی حالت یکساں رہے۔
مصنوعات کا دائرہ اور جانچ و تصدیق
مصنوعات میں روبوٹ جسم کا ہارنیس، کنٹرول کیبنٹ ہارنیس، انکوڈر ہارنیس، پاور ہارنیس اور دیگر مکمل روبوٹ ہارنیس شامل ہیں۔ تمام مصنوعات 50 ملین بار کے موڑنے کے ٹیسٹ، 1000 گھنٹے کے کمپن ٹیسٹ، تیل برداشت ٹیسٹ اور دیگر بھروسے کے ٹیسٹ مراحل سے گزر چکی ہیں۔
آنے والے مال کے مرحلے میں PUR تار کے موڑنے برداشت کی سطح اور شیتھ کی ظاہری شکل کی جانچ کی جاتی ہے، اور کریمپنگ کے بعد ٹرمینل کے کھچاؤ اور کنڈکٹیویٹی کی حالت کی تصدیق کی جاتی ہے؛ متحرک موڑنے اور کمپن کے ٹیسٹ مخصوص آلات پر مسلسل کیے جاتے ہیں، اور نمونے کے گزرنے کے بعد ہی اس بیچ کو رہا کیا جاتا ہے۔ بھروسے کے ٹیسٹ میں متحرک موڑنے، کمپن اور تیل برداشت وغیرہ کے مخصوص حالات کا احاطہ ہوتا ہے، جو روبوٹ کی طویل مدتی کارکردگی کے ماحول کی نقالی کرتے ہیں؛ جانچ کے نمونے اور بڑے پیمانے کی مصنوعات ایک ہی پیداواری و معائنے کے معیار پر عمل کرتے ہیں، تاکہ تصدیق کے نتائج بڑے پیمانے کی ترسیل میں دوبارہ استعمال کیے جا سکیں۔
منصوبے کے نتائج
مصنوعات گاہک کے سخت بھروسے کے ٹیسٹوں سے گزر چکی ہیں، بڑے پیمانے کی ترسیل کا معیار مستحکم ہے، اور تین سال سے صفر معیاری شکایت برقرار ہے۔ مصنوعات گاہک کی پوری رینج کی چھ محور والے روبوٹ مصنوعات میں استعمال ہو چکی ہیں، سالانہ فراہمی کا حجم 200,000 سیٹ سے زیادہ ہے، اور گاہک نے بھرپور اطمینان ظاہر کیا ہے۔
گاہک کی رائے: ہارنیس کی لچک اچھی اور بھروسہ زیادہ ہے، ہماری روبوٹ مصنوعات پر بہت مستحکم کارکردگی دکھاتی ہے، یہ ایک پیشہ ور ہارنیس سپلائر ہے۔
عمومی سوالات
سوال: روبوٹ کے جسم کے ہارنیس میں انتہائی اعلیٰ لچک کی ضرورت کیوں ہوتی ہے؟
جواب: روبوٹ کے جوڑ چلنے کے دوران مسلسل گھومتے اور جھکتے ہیں، اور عام ہارنیس بار بار جھکنے کے بعد تار کے ٹوٹنے اور رابطے کی خرابی کا شکار ہو جاتے ہیں؛ اعلیٰ لچک والی تار طویل مدتی متحرک حرکت کے حالات کے مطابق ڈھل سکتی ہے۔
سوال: PUR اعلیٰ لچک والی ڈریگ چین کیبل کن مقامات پر استعمال ہوتی ہے؟
جواب: یہ جوڑوں کے ساتھ حرکت کرنے والے جسم کے ہارنیس، ڈریگ چین کے ساتھ چلنے والی وائرنگ وغیرہ متحرک مقامات کے لیے موزوں ہے؛ مخصوص سلیکشن حرکت کے دائرہ، جھکنے کی تعدد اور ماحول کے میڈیم کے جائزے کے بعد طے ہوتی ہے۔
سوال: جسم کے ہارنیس اور کنٹرول کیبنٹ ہارنیس کے ڈیزائن میں کیا فرق ہے؟
جواب: جسم کا ہارنیس جوڑوں کے ساتھ متحرک حرکت کرتا ہے، اور اس میں لچک اور ذخیرہ کے ڈیزائن پر زور ہوتا ہے؛ کنٹرول کیبنٹ ہارنیس بنیادی طور پر ثابت وائرنگ ہے، اور اس میں منظم روٹ، تار کی ترتیب کی شناخت اور اسمبلی کی سہولت پر زور ہوتا ہے۔
سوال: انکوڈر سگنل اور پاور ہارنیس کی ترتیب کیسے کی جاتی ہے؟
جواب: سگنل برانچ اور پاور برانچ کو ڈیوائس کے وائرنگ روٹ کے مطابق الگ الگ زونوں میں ترتیب دیا جاتا ہے، تاکہ باہمی مداخلت کم ہو؛ شیلڈنگ اور شاخوں کا ڈیزائن ڈرائنگ کی وضاحت کے مطابق انجام دیا جاتا ہے، اور روانگی سے پہلے سگنل و کنڈکٹیویٹی کی تصدیق کی جاتی ہے۔
سوال: روبوٹ ہارنیس کی بھروسے کے ٹیسٹ میں کن مراحل کا احاطہ ہوتا ہے؟
جواب: موڑنے، کمپن، تیل برداشت وغیرہ بھروسے کے ٹیسٹ مراحل گاہک کی ضرورت کے مطابق کیے جاتے ہیں، جو روبوٹ کے مخصوص چلنے کے حالات کی نقالی کرتے ہیں؛ جانچ کے نمونے اور بڑے پیمانے کی مصنوعات ایک ہی پیداواری معیار پر عمل کرتے ہیں۔
ہم سے رابطہ کریں
صنعتی روبوٹ ہارنیس، اعلیٰ لچک والی ڈریگ چین ہارنیس یا کنٹرول کیبنٹ ہارنیس سہولت کے حل سے متعلق معلومات کے لیے ڈرائنگ یا نمونے کی معلومات فراہم کرنے کا خیرمقدم ہے؛ انجینئرنگ ٹیم جانچ کے بعد حل اور نمونے کی تیاری کا جواب دے گی۔ منصوبے کے آغاز کے بعد انجینئرنگ اور معیار کی ٹیمیں مراحل کے مطابق ڈیزائن کی تصدیق، نمونے کی تصدیق اور بڑے پیمانے کی ترسیل پر عمل کرتی ہیں۔ کمپنی کا پتہ: ہوئیژو ہائی ٹیک صنعتی زون، چائنا-کوریا ہوئیژو انڈسٹری پارک کے ابتدائی مرحلے میں Xingyuan South Road نمبر 3، Qunyi Smart Manufacturing Industrial Park، عمارت E1-1، یونٹ 2، ساتویں منزل؛ ای میل sz136138@szfandouai.cn، فون 18929363263۔