
روبوٹ بازو کی کیبل ہارنس
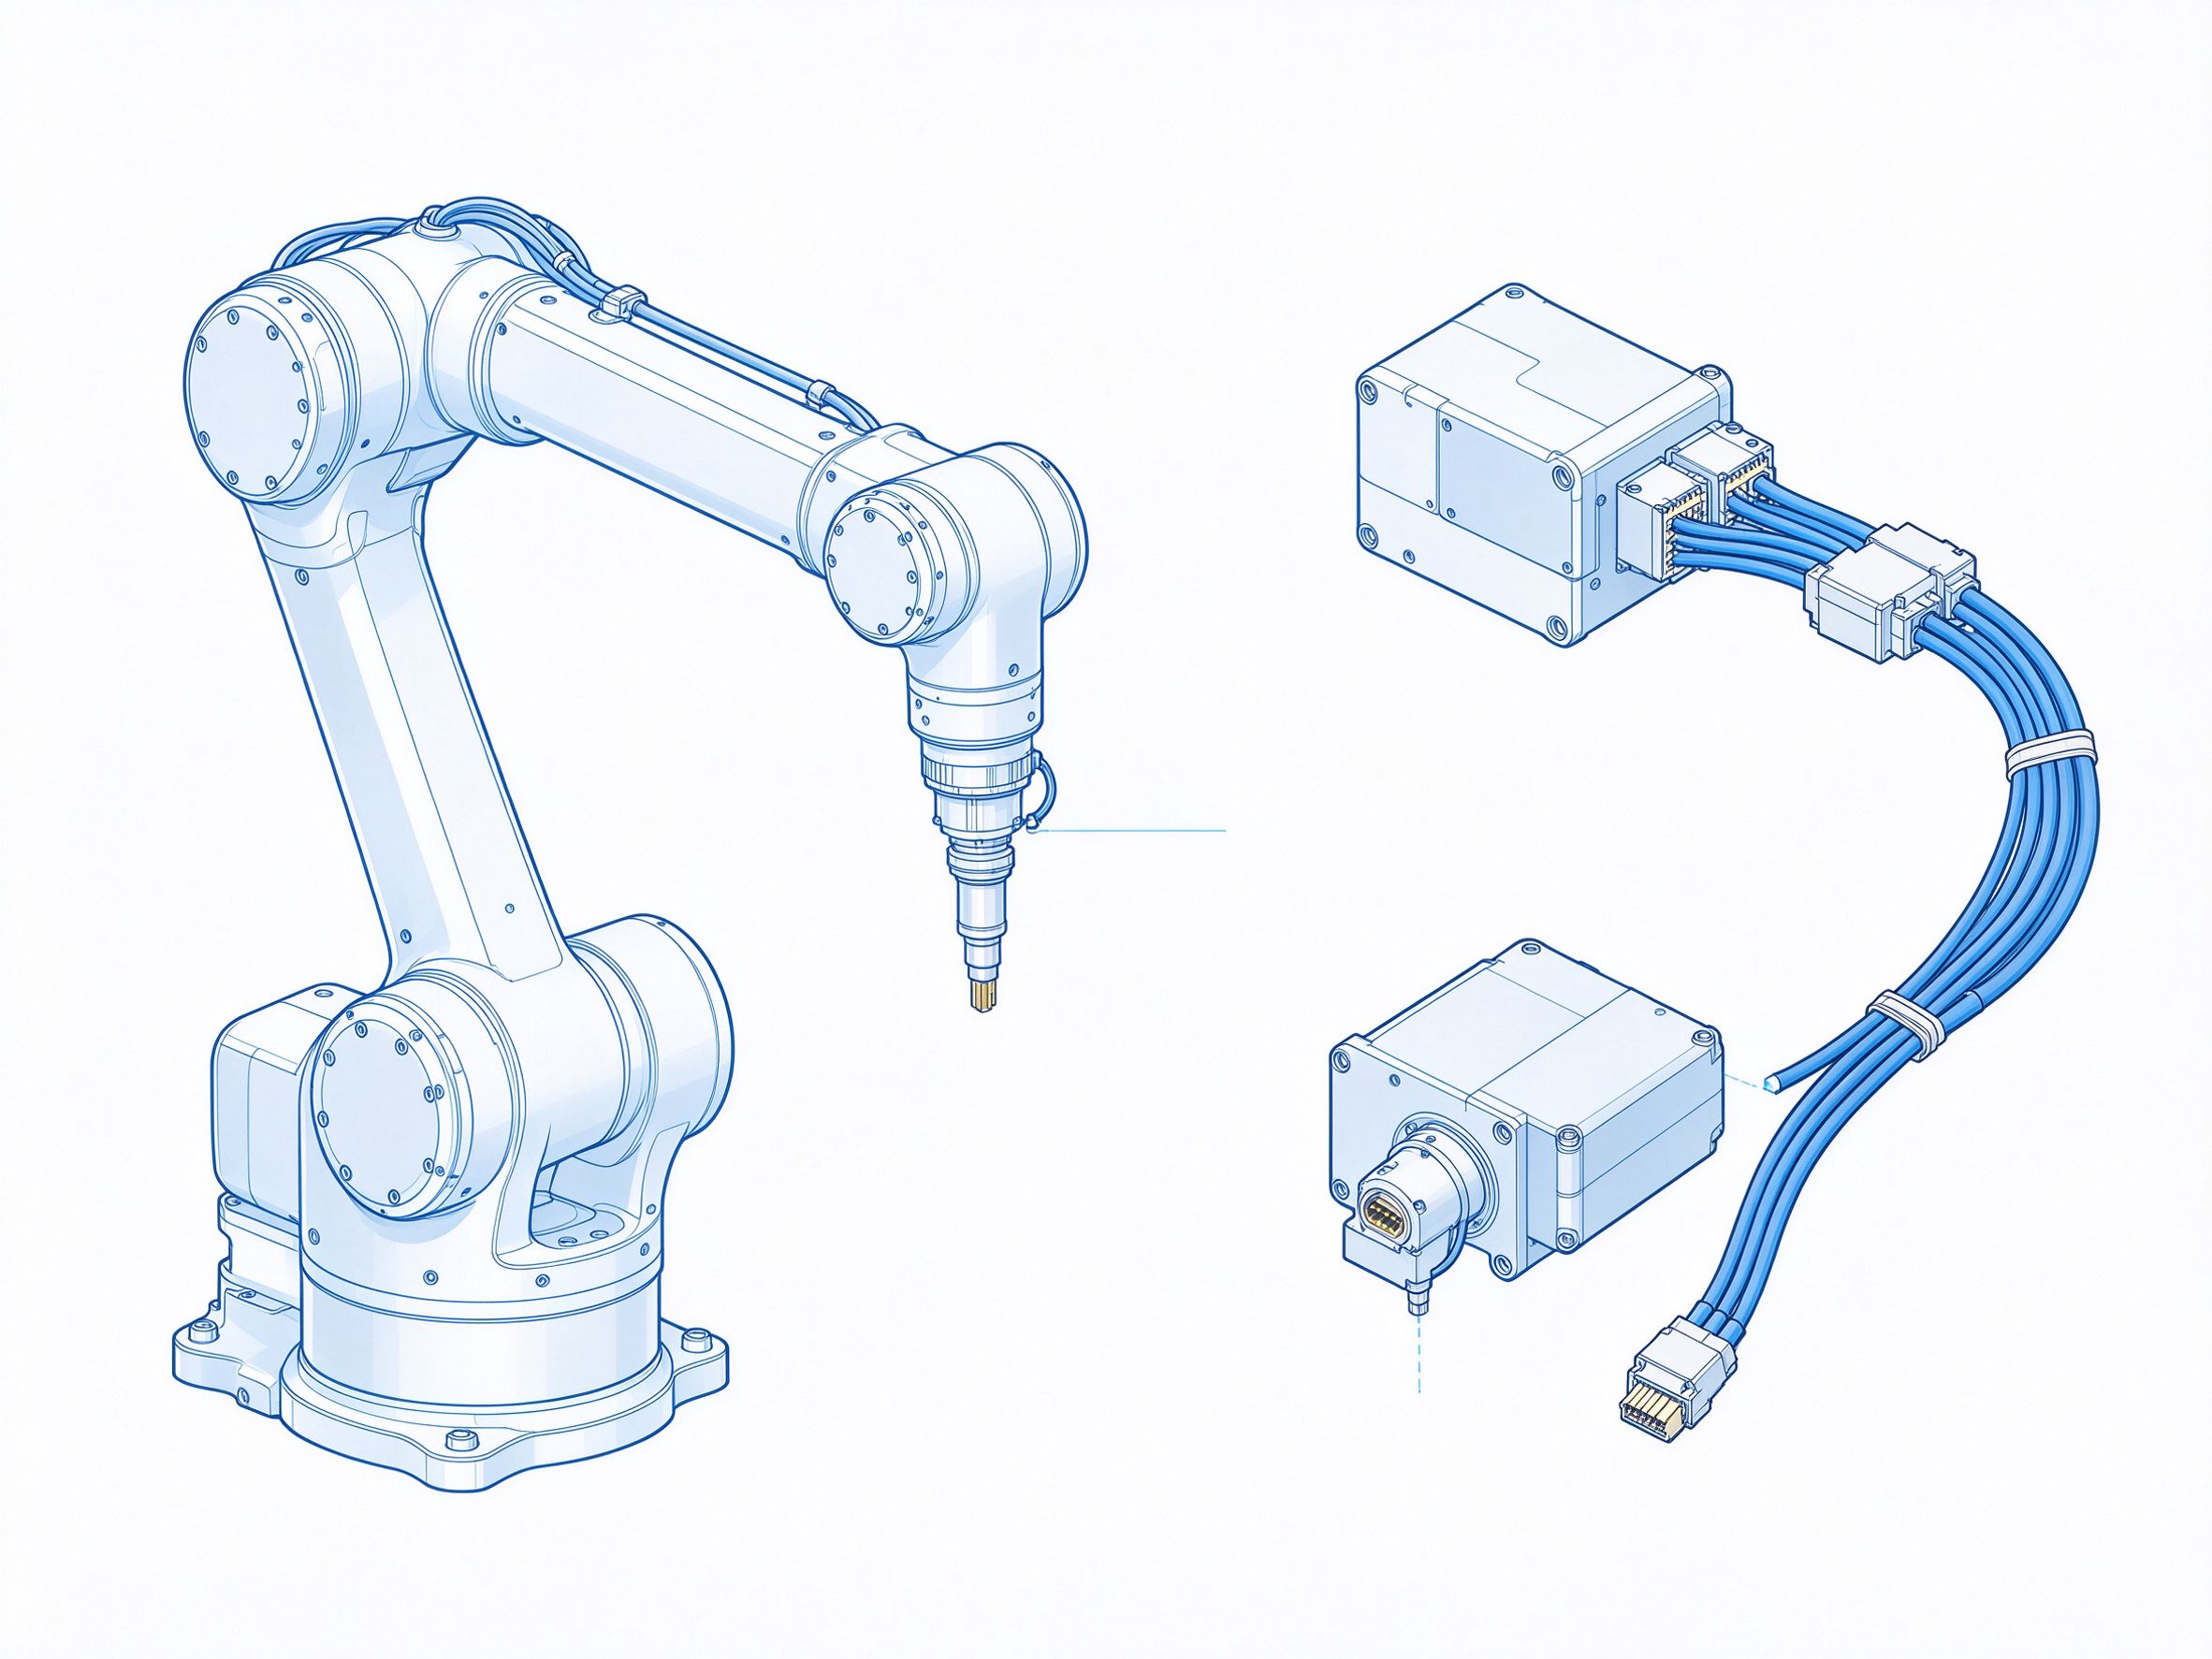
مصنوع کا تعارف
روبوٹ بازو ہارنسز صنعتی اور کولیبریٹو روبوٹس کے آرٹیکولیٹڈ جوڑوں کے ذریعے چلتی ہیں، بیس سے کلائی اور ٹول تک سروو موٹر پاور، انکوڈر فیڈ بیک اور بریک سگنلز لے جاتی ہیں۔ کیونکہ جوڑے طویل پروڈکشن سائیکلز کے ذریعے بار بار گھومتے ہیں، اس لیے ہارنس کو تھکاوٹ کے بغیر مسلسل جھکنے اور ٹارشن کو برداشت کرنا چاہیے۔ درست، بلاتعطل بازو حرکت کے لیے قابلِ بھروسہ کیبلنگ ضروری ہے۔
مصنوع کی خصوصیات
- حرکت پذیر روبوٹ محوروں میں بار بار جھکنے کے لیے ڈیزائن کردہ ہائی فلیکس کنڈکٹر
- گھومنے والے جوڑوں کی حرکت کی پیروی کرنے والا ٹارشن مزاحم ڈھانچہ
- موٹر پاور سے کنٹرول سگنلز کی حفاظت کے لیے الگ اور شیلڈڈ انکوڈر فیڈ بیک لائنیں
- حرکت پذیر جوڑوں پر بوجھ کم کرنے والی ہلکی، پتلی بنڈل
- فیکٹری فلور حالات کے لیے تیل اور رگڑ مزاحم جیکٹ
تکنیکی تفصیلات
- ایپلی کیشنز: سکس محور روبوٹ بازو، کولیبریٹو روبوٹس اور آرٹیکولیٹڈ جوڑے
- کنڈکٹرز: ہائی فلیکس سٹرینڈڈ کاپر؛ پاور گیج سروو کرنٹ کے لحاظ سے، جوڑے سگنل کے لحاظ سے
- کنیکٹرز: جوڑوں اور موٹر انٹرفیسز پر گول اور روبوٹ سے مماثل اقسام
- جیکٹ جھکنے، ٹارشن اور تیل کی نمائش کے لیے منتخب
- تخصیص: روبوٹ ڈرائنگ کے مطابق محور روٹنگ، لمبائی، گیج اور کنیکٹر لے آؤٹ
معیار کی ضمانت
ہم گاہک کے ڈرائنگ اور نمونوں کے مطابق تیاری کرتے ہیں، چھوٹے بیچ کی پروٹوٹائپنگ اور بڑے پیمانے پر پیداوار دونوں کو سپورٹ کرتے ہیں۔ شپمنٹ سے پہلے ہر ہارنس کا 100 فیصد کنٹینیوٹی ٹیسٹ اور ہائی پوٹینشل برقی ٹیسٹ کیا جاتا ہے۔ تفصیلی قیمت کے لیے ہم سے رابطہ کریں۔