机器人线束(embodied-robot-servo-joint-harness)
产品介绍
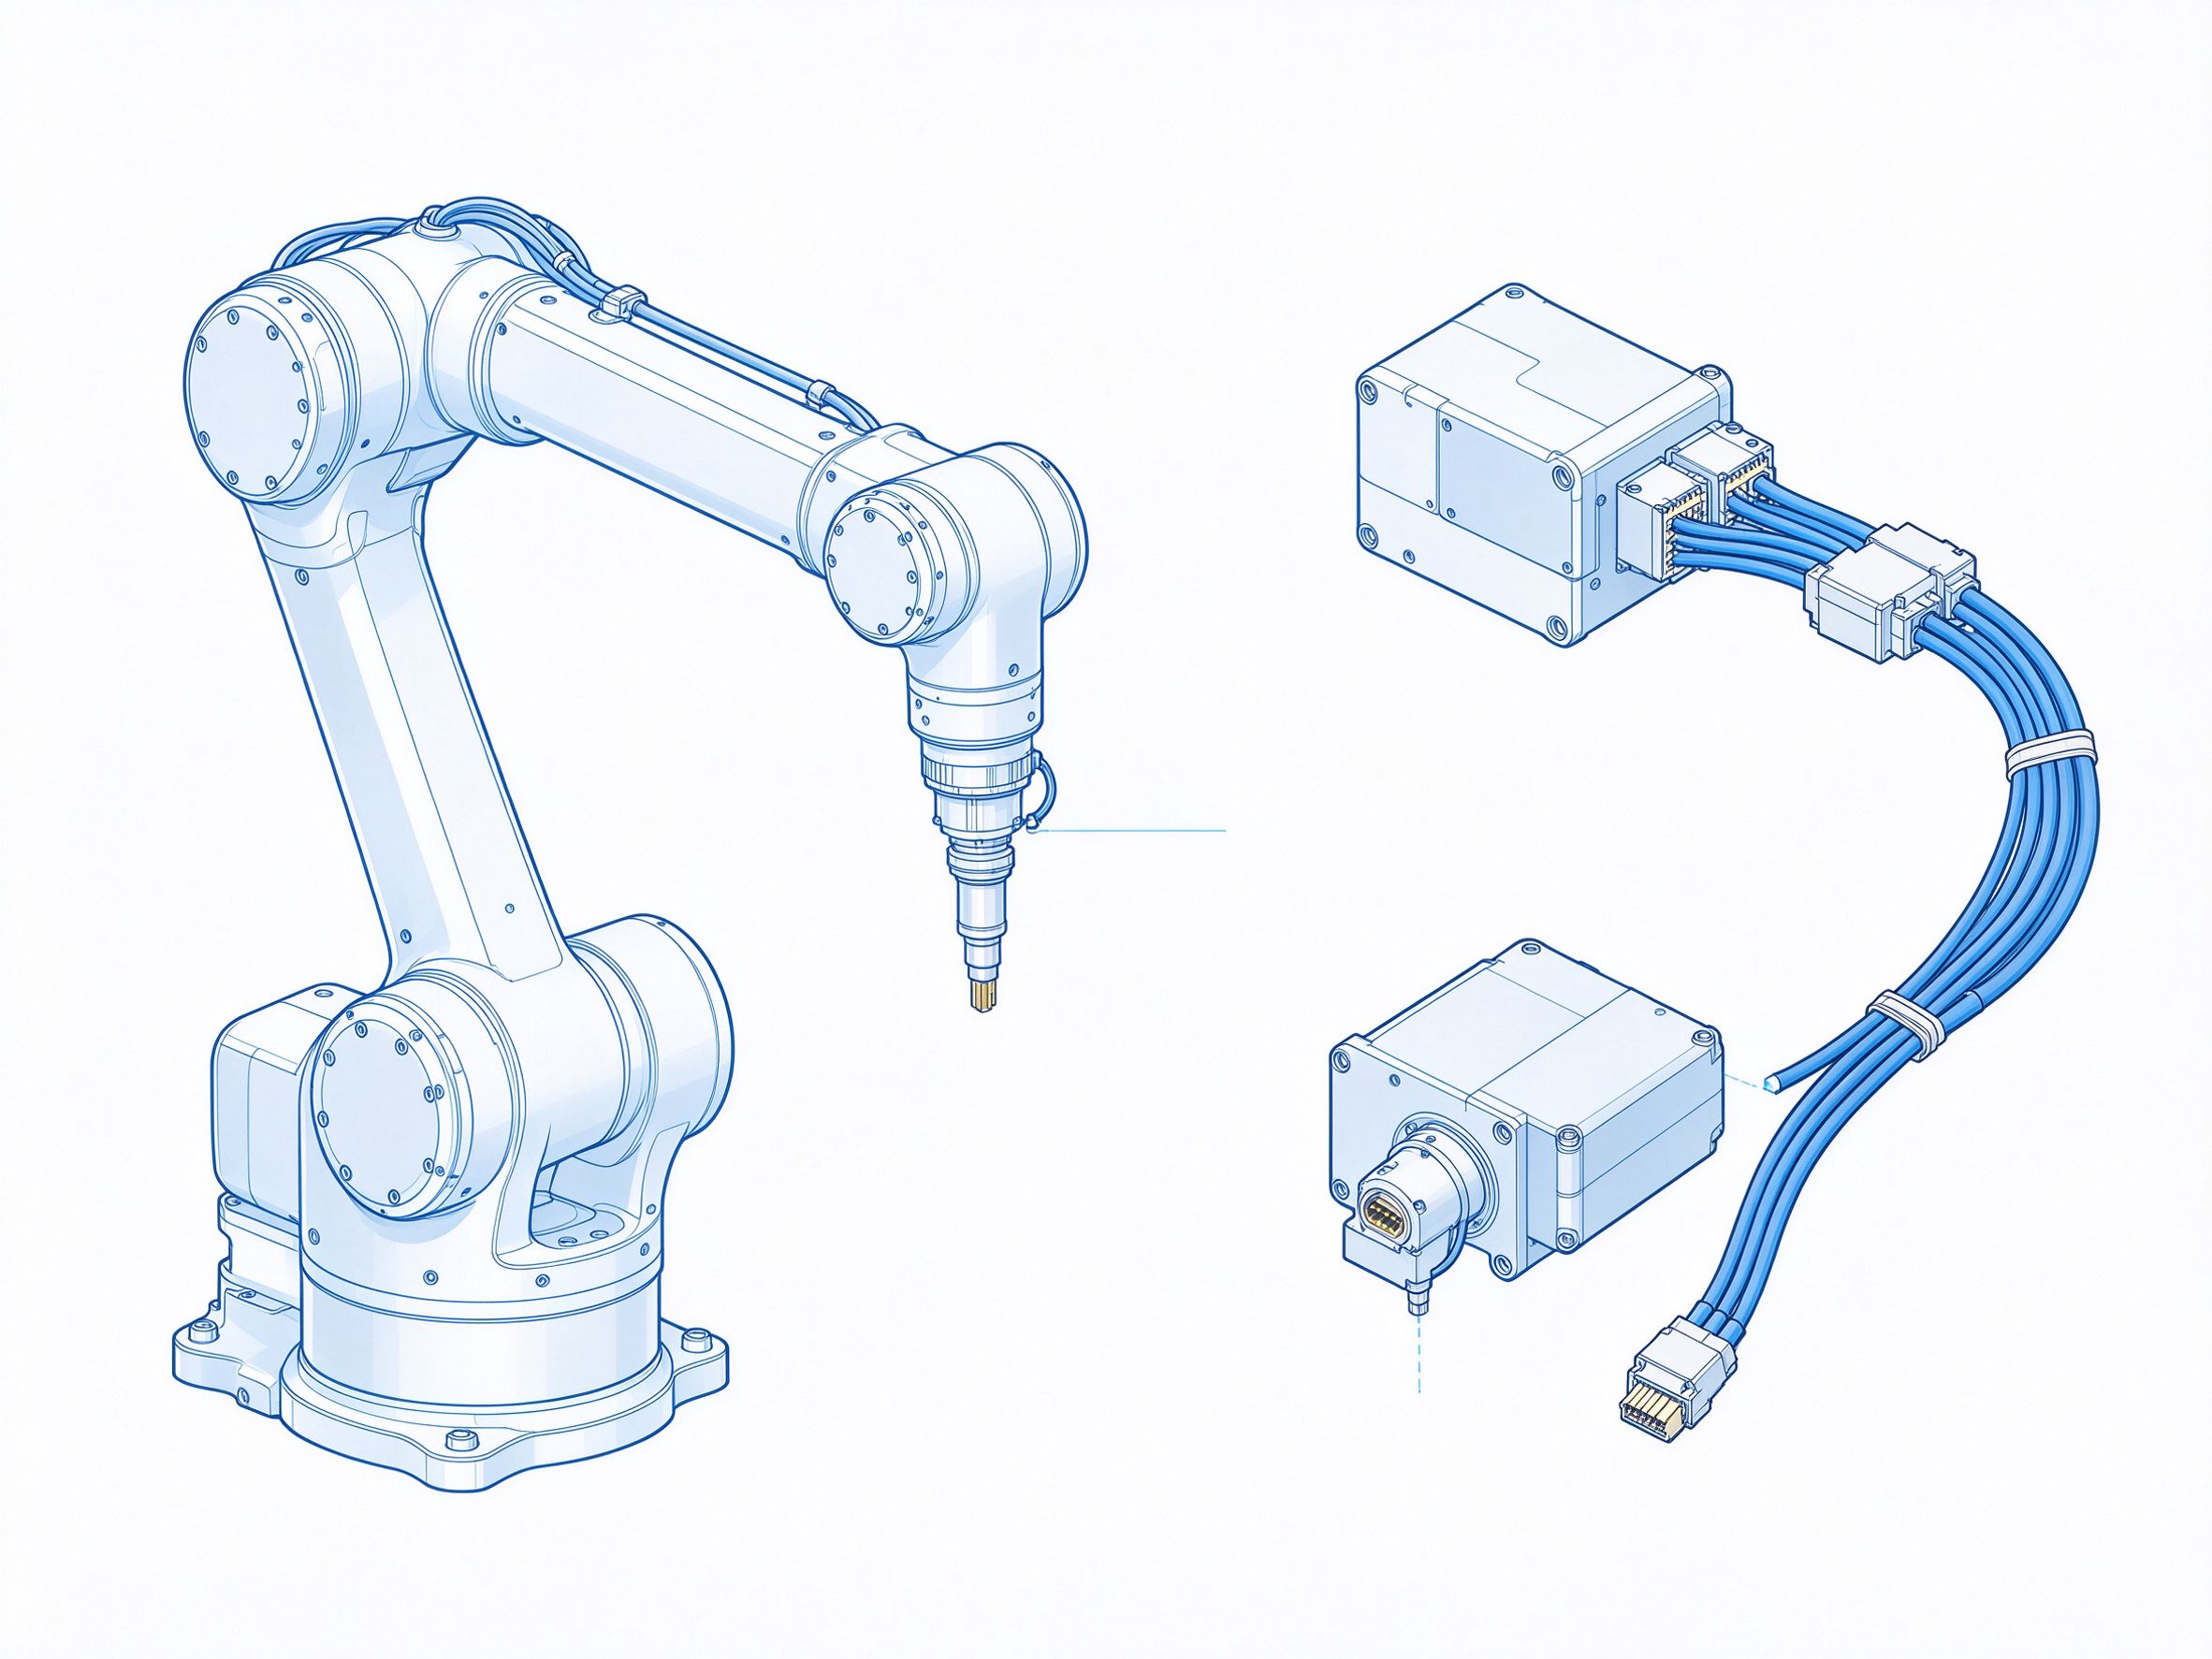
机器人伺服关节线束布置于机器人关节内部,贯通伺服电机动力回路与编码器、温度等反馈信号回路,使关节在持续转动中动力供给与位置反馈保持稳定。产品按关节紧凑腔体、旋转角度与内部安装空间设计线径、长度与走向。
产品特点
- 按关节腔体定制:线径、长度与走向按内部空间设计
- 动力信号集成:单束内集成电机动力线与反馈信号线
- 随转柔性:关节转动部位选用柔性导线并预留余量
- 信号屏蔽:编码器信号线按需做屏蔽处理
- 轻量化:细线径选取,控制关节转动负载
技术规格
- 导线:电机动力与反馈信号分别选配铜芯软线
- 端子:按电机与关节驱动对接连接器压接
- 线长与分支:按机器人关节图纸定制
- 测试:成品100%导通检测,信号脚位逐线核对
服务保障
按关节结构或样机定制,配合机器人厂商完成关节运动与位置反馈验证;支持小批量打样与批量供货,转动余量按关节角度范围设计。