
Kabelsatzprojekt für Industrieroboter-Körper
Projekthintergrund
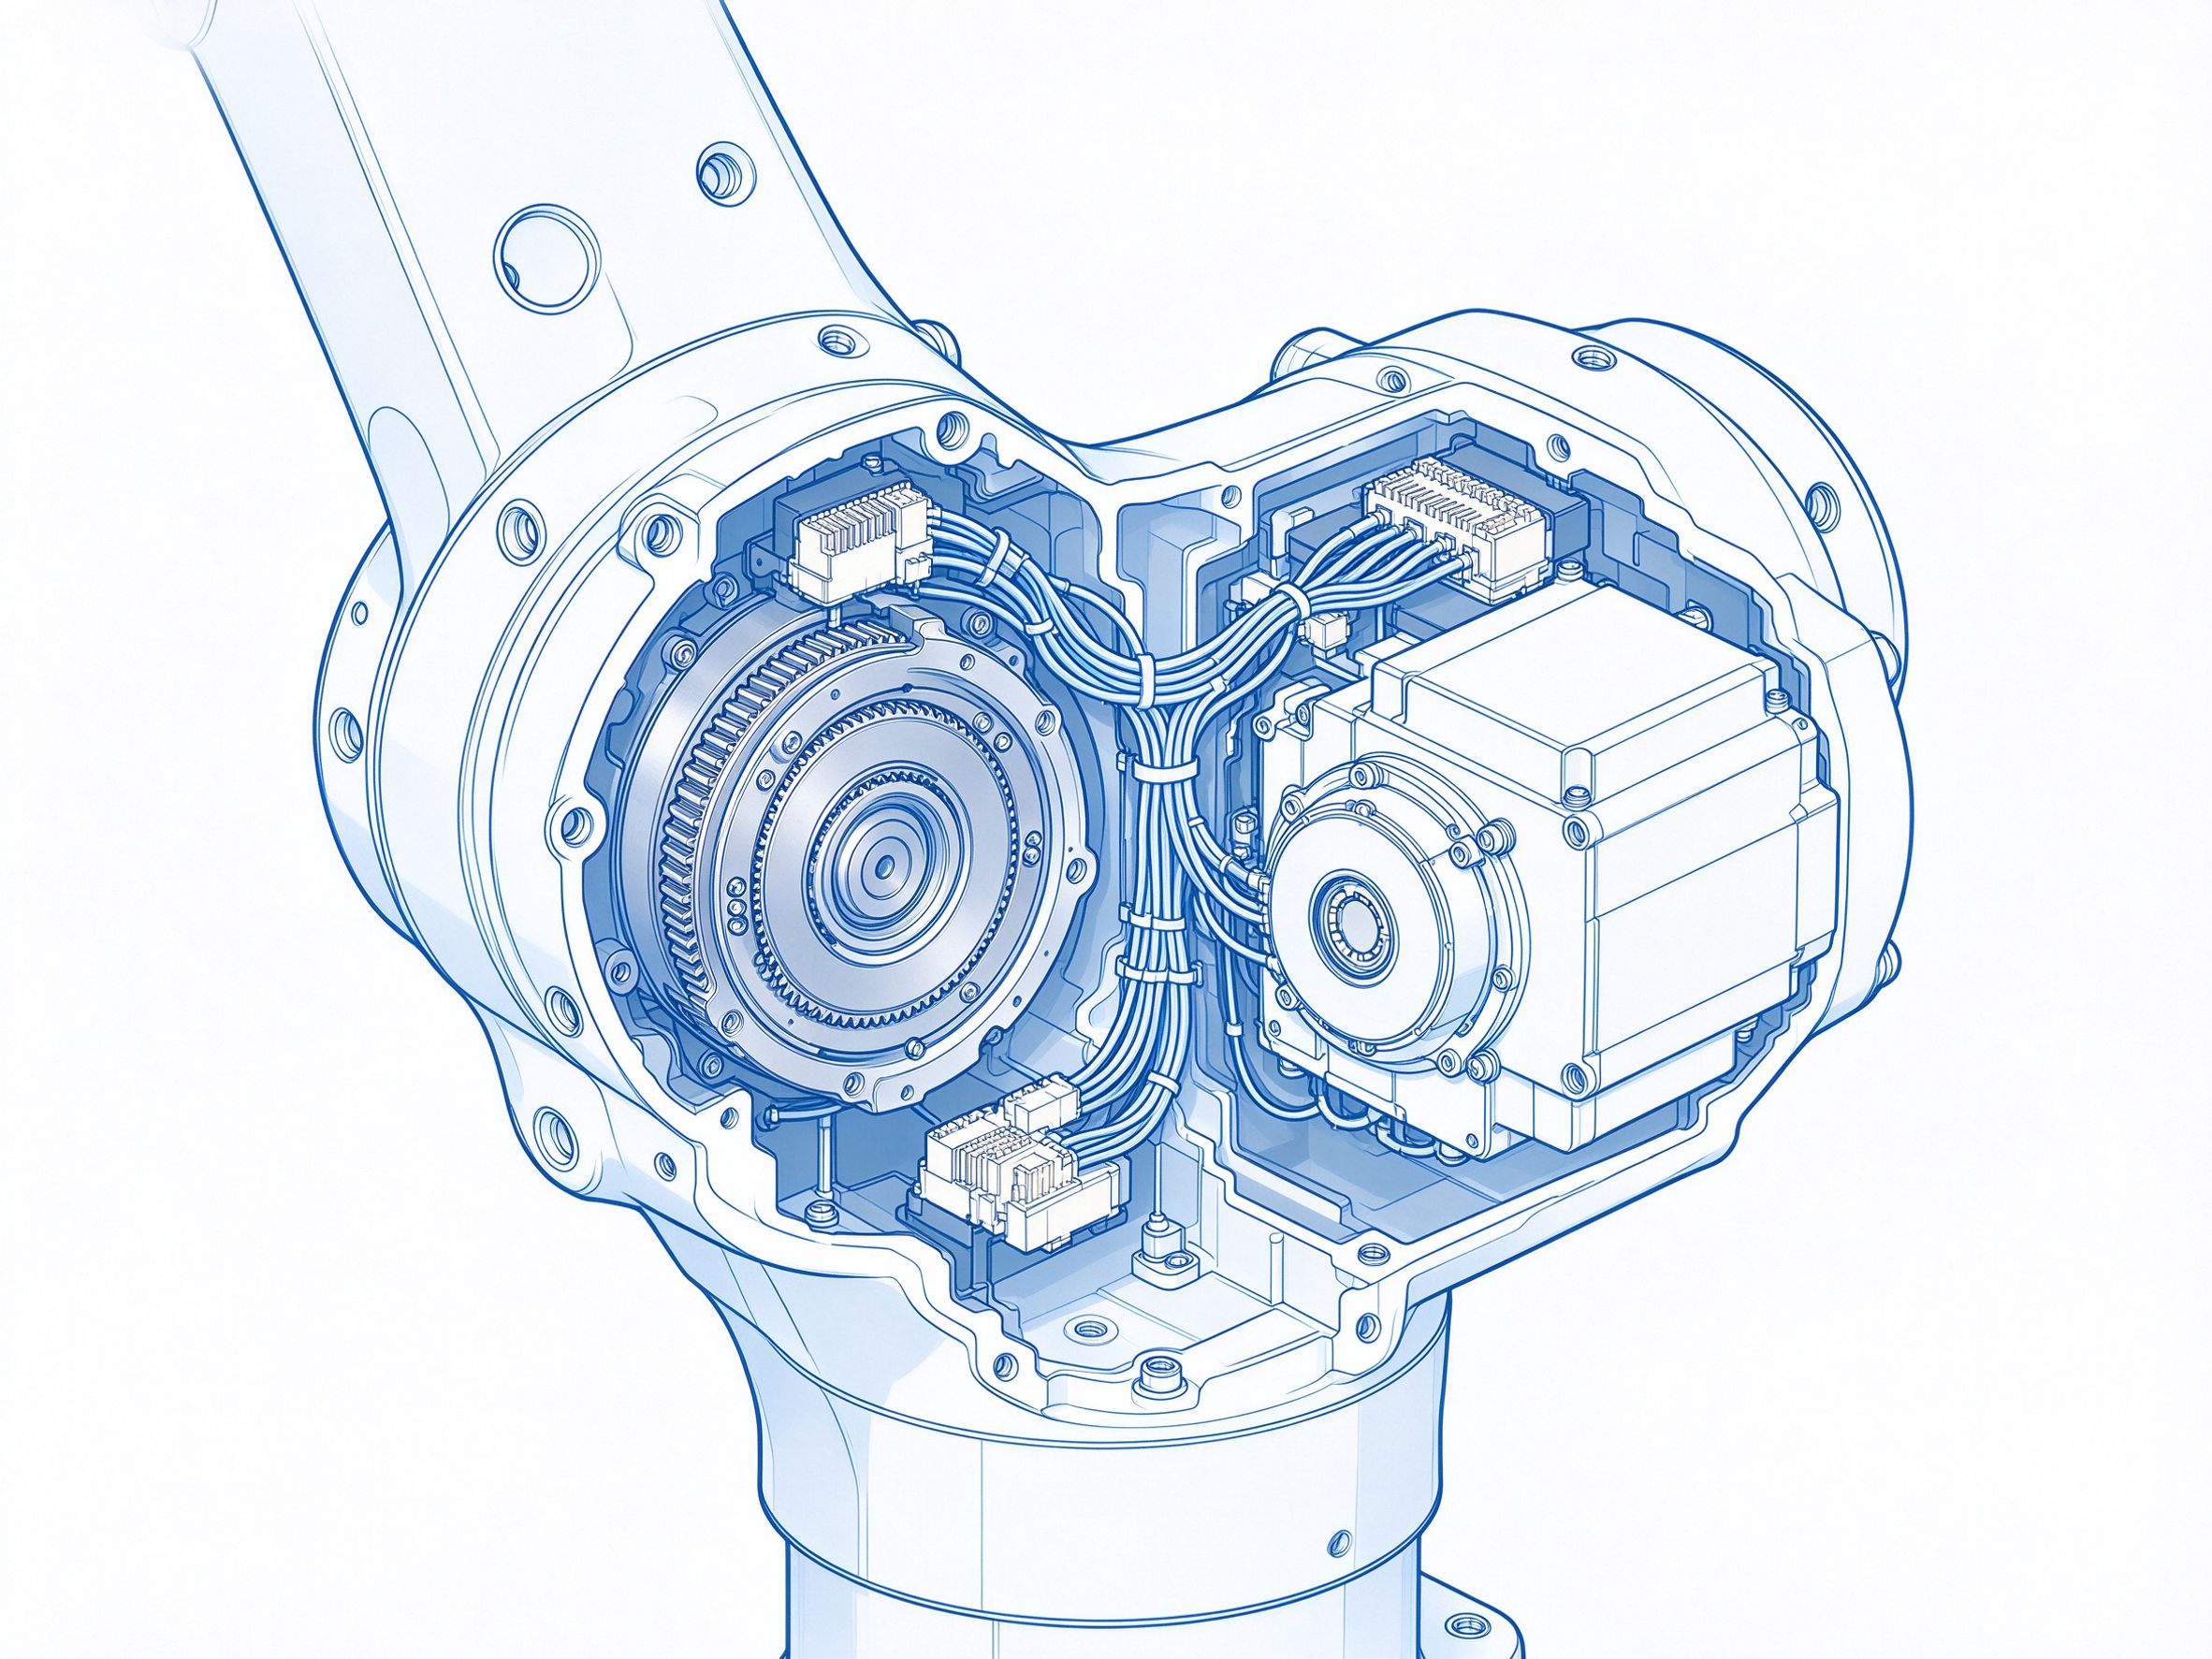
Industrieroboter sind die Kernausrüstung intelligenter Fertigungslinien; Sechs-Achs-Roboter haben im Betrieb Gelenke, die kontinuierlich rotieren und sich biegen. Im Roboterinneren herrschen gleichzeitig raue Bedingungen wie hohe Temperatur, Vibration und Ölverschmutzung; die Flexibilität und Zuverlässigkeit der zugelieferten Kabelbäume bestimmen direkt die Lebensdauer und Verfügbarkeit des Roboters. Der Roboter-Kabelbaum muss einerseits den Gelenken wiederholt folgen und andererseits Leistung sowie Encodersignale stabil übertragen – ein typischer hochzuverlässiger Bewegungs-Kabelbaum.
Mit steigendem Automatisierungsgrad des verarbeitenden Gewerbes wächst der Einsatz von Industrierobotern in Automobil, Elektronik und Logistik; die Anforderungen der Nutzer an die Dauerlaufeigenschaften steigen. Der Gelenkinnenraum ist eng, Kabelbäume und Encoderleitungen liegen gemeinsam, die Bewegungsbedingungen sind komplex. Sobald der Kabelbaum früh ausfällt, beeinträchtigt das direkt die Linienverfügbarkeit und Wartungskosten, daher erstreckt sich die Zuverlässigkeitsvalidierung des Roboter-Kabelbaums über den gesamten Prozess von Auswahl, Design und Serie. Zwischen Basis und Schaltschrank verlaufen zudem mehrere Signale wie Leistung und Encoder; der Kabelbaum muss diese im engen Raum gleichzeitig tragen und gegenseitig ungestört halten, was hohe Anforderungen an Abzweigdesign und Verlegeplanung stellt.
Der Kunde dieses Projekts ist ein Industrieroboter-Unternehmen; sein Portfolio deckt die gesamte Sechs-Achs-Roboter-Serie ab und benötigte das gesamte Sortiment an Basis- und Schaltschrank-Kabelbäumen. Unser Unternehmen stieg bereits in der Projektvorphase in die Kabelbaum-Auswahl und Verlegedesign-Bewertung ein, abgestimmt auf die Gelenkbewegung des Roboters.
Kundenanforderungen
Lieferung des gesamten Sortiments an Basis- und Schaltschrank-Kabelbäumen für die Sechs-Achs-Roboter-Produkte eines Industrieroboter-Unternehmens. Der Kunde forderte eine Ultra-Hochflexibilität des Produkts, um den häufigen Gelenkbewegungen des Roboters zu folgen.
Lösung und Gestaltungs-/Fertigungspunkte
Für die rauen Bedingungen im Roboterinneren wie hohe Temperatur, Vibration und Biegung setzten wir auf PUR-hochflexible Schleppkettenleitungen und hochzuverlässige Steckverbinder, um den zuverlässigen Betrieb über die Roboterlebensdauer sicherzustellen. Für die Gelenkbewegung wurde im Kabelbaumentwurf Torsions- und Biegevorrat berücksichtigt, damit Langzeitbewegung ohne Beschädigung möglich ist.
In der Verlegungsgestaltung lässt der Basis-Kabelbaum entlang der Gelenkachse Torsions- und Biegevorrat, um zusätzliche Dehnung der Leitungen in Bewegungsendlagen zu vermeiden; Biegeradius und Verlauf der Schleppkettenleitung werden nach dem Bewegungsumhüllungsraum des Roboters angeordnet, um lokale wiederholte Biegeermüdung zu reduzieren. Der Schaltschrank-Kabelbaum fokussiert auf ordentlichen Verlauf und Kennzeichnung, um die Kundenmontage vor Ort und die spätere Wartung zu erleichtern.
In der Fertigungsebene erfolgen Crimpen und Montage flexibler Kabelbäume nach beherrschten Prozessen: Die Wareneingangsprüfung gleicht Leitungs-Spezifikation und Flexibilitätsklasse ab, Crimp-Parameter und Kontaktcrimpzustand werden einzeln bestätigt; in der Montagephase wird nach Roboterbasis-Verlauf Torsions- und Biegevorrat vorgesehen, und Spezialwerkzeuge fixieren die Abzweigpositionen. Vor Auslieferung wird jeder Kabelbaum einzeln auf Durchgang und Optik geprüft; Chargen- und Kontaktbatch-Aufzeichnungen werden rückverfolgbar zum Produkt archiviert.
Das Projekt verläuft nach dem APQP-Prozess; in der Konzeptphase wird eine abteilungsübergreifende Bewertung organisiert, um potenzielle Ausfallarten unter Bewegungs- und Vibrationsbedingungen zu identifizieren und FMEA-Aufzeichnungen zu erstellen. Designänderungen durchlaufen erst nach Bewertung die Serienvorbereitung, damit die vom Kunden an jedem Meilenstein bestätigte Lösung dem finalen Serienzustand entspricht.
Produktumfang und Prüfvalidierung
Das Portfolio umfasst Roboter-Basis-Kabelbäume, Schaltschrank-Kabelbäume, Encoder-Kabelbäume und Leistungs-Kabelbäume sowie das gesamte Roboter-Kabelbaumsortiment. Alle Produkte durchlaufen Zuverlässigkeitsprüfungen wie 50 Millionen Biegungen, 1000 Stunden Vibrationsprüfung und Ölbeständigkeitsprüfung.
In der Wareneingangsphase werden PUR-Leitungen auf Biegefestigkeitsklasse und Manteloptik geprüft, nach dem Crimpen Kontaktzugkraft und Durchgangszustand bestätigt; dynamische Biege- und Vibrationsprüfungen werden auf Spezialgeräten kontinuierlich durchgeführt, nach Musterbestehen wird die Charge freigegeben. Die Zuverlässigkeitsprüfung deckt typische Betriebsbedingungen wie dynamische Biegung, Vibration und Ölbeständigkeit ab und simuliert die Langzeitumgebung des Roboters; Prüfmuster und Serienprodukte unterliegen derselben Fertigung und demselben Prüfstandard, damit die Validierungsergebnisse auf die Serienlieferung übertragbar sind.
Projektergebnisse
Die Produkte bestanden die strengen Zuverlässigkeitsprüfungen des Kunden; die Serienlieferqualität ist stabil, und es gibt seit 3 Jahren null Qualitätsreklamationen. Die Produkte kommen in der gesamten Sechs-Achs-Roboter-Serie des Kunden zum Einsatz, die Jahresliefermenge liegt bei über 200.000 Sätzen, und die Anerkennung des Kunden ist hoch.
Kundenbewertung: Der Kabelbaum ist flexibel und zuverlässig, zeigt sich auf unseren Roboter-Produkten sehr stabil – ein professioneller Kabelbaumlieferant.
Häufig gestellte Fragen
Frage: Warum fordert der Roboter-Basis-Kabelbaum Ultra-Hochflexibilität?
Antwort: Die Roboter-Gelenke rotieren und biegen sich im Betrieb kontinuierlich; gewöhnliche Kabelbäume zeigen bei wiederholten Biegungen leicht Litzenbruch und Kontaktunzuverlässigkeit. Hochflexible Leitungen passen sich langzeit-dynamischen Bewegungsbedingungen an.
Frage: Für welche Stellen eignen sich PUR-hochflexible Schleppkettenleitungen?
Antwort: Sie eignen sich für dynamische Stellen wie den basisgelenkgeführten Kabelbaum und die schleppkettengeführte Verlegung; die konkrete Auswahl wird nach Bewegungsamplitude, Biegefrequenz und Umgebungsmedium bewertet.
Frage: Was unterscheidet Basis- und Schaltschrank-Kabelbaum im Design?
Antwort: Der Basis-Kabelbaum folgt den Gelenk-Dynamikbewegungen und betont Flexibilität und Vorratsdesign; der Schaltschrank-Kabelbaum ist überwiegend fest verlegt und betont ordentlichen Verlauf, Leiterfolgekennzeichnung und Montagefreundlichkeit.
Frage: Wie werden Encodersignal- und Leistungs-Kabelbäume angeordnet?
Antwort: Signaläste und Leistungsäste werden nach Geräteverlauf getrennt angeordnet, um gegenseitige Störungen zu reduzieren; Schirm- und Abzweigdesign werden nach Zeichnungsnormen ausgeführt, vor Auslieferung erfolgt Signal- und Durchgangsvalidierung.
Frage: Welche Posten umfasst die Zuverlässigkeitsprüfung von Roboter-Kabelbäumen?
Antwort: Biege-, Vibrations- und Ölbeständigkeitsprüfungen werden nach Kundenanforderung durchgeführt, simulieren typische Roboter-Betriebsbedingungen; Prüfmuster und Serienprodukte folgen demselben Fertigungsstandard.
Kontakt
Wenn Sie mehr über Industrieroboter-Kabelbäume, hochflexible Schleppketten-Kabelbäume oder Schaltschrank-Kabelbaum-Zulieferlösungen erfahren möchten, senden Sie uns gerne Zeichnungen oder Musterinformationen; unser Ingenieurteam antwortet nach Prüfung mit Lösungsvorschlägen und Musterkonditionen. Nach Projektstart verfolgen Ingenieur- und Qualitätsteam die Meilensteine Designbestätigung, Mustervalidierung und Serienlieferung. Unser Standort: Qiyuan Intelligent Manufacturing Industrial Park, Halle E1-1, Unit 2, 7. Etage, Xingyuan South Road 3, Starter Zone des Chinesisch-Koreanischen Huizhou-Industrieparks, Zhongkai High-Tech Zone, Huizhou; E-Mail: sz136138@szfandouai.cn, Telefon: 18929363263 (WhatsApp: +86 18929363263).