
Kabelsatzprojekt für einen Hersteller von Industrierobotern
Projekthintergrund
Mit der Automatisierungsumstellung des verarbeitenden Gewerbes finden Industrieroboter zunehmend Anwendung bei Schweißen, Handling, Montage und Palettieren. Die Gelenke von Sechs-Achs-Robotern müssen im Betrieb wiederholt rotieren und tordieren; der Basis-Kabelbaum bewegt sich synchron mit den Gelenken und gehört zu den am stärksten belasteten Bauteilen im Roboter. Sobald der Kabelbaum durch Biegeermüdung beschädigt wird, führt das direkt zum Gerätestillstand, daher stellen Roboter-Kunden sehr hohe Anforderungen an Flexibilität und Zuverlässigkeit.
Auf automatisierten Linien arbeiten Roboter oft lange kontinuierlich; der Basis-Kabelbaum bewegt sich mit den Gelenken tagtäglich hin und her. Häufige Ausfallarten sind Litzenbruch, Mantelriss und Kontaktunzuverlässigkeit. Für den Gerätehersteller bestimmt die Kabelbaumzuverlässigkeit direkt das störungsfreie Laufniveau der Anlage, daher müssen Roboter-Projekte in der Musterphase strengen Bewegungs- und Umweltvalidierungen unterzogen werden.
In den vergangenen Jahren haben sich inländische Industrieroboter rasch entwickelt, die Plattformtypen werden stetig erweitert; das stellt höhere Anforderungen an die schnelle Reaktion und die Vollsortiment-Zulieferfähigkeit der Kabelbaumhersteller. Kabelbäume als innen vielfältige und dichte Bauteile beeinflussen mit ihrer Konstruktionsgüte direkt die Montageeffizienz des Geräts.
Der Kunde dieses Projekts ist ein Industrieroboter-Unternehmen; wir liefern für seine Sechs-Achs-Roboter-Produkte das gesamte Sortiment an Basis-Kabelbäumen und Schaltschrank-Kabelbäumen.
Kundenanforderungen
Für die Sechs-Achs-Roboter-Produkte eines Industrieroboter-Unternehmens wurde das gesamte Sortiment an Basis- und Schaltschrank-Kabelbäumen zugeliefert. Der Kunde forderte eine Ultra-Hochflexibilität des Produkts, um den häufigen Gelenkbewegungen des Roboters zu folgen.
Gleichzeitig sollte der Kabelbaum zur Auslegungslebensdauer des Roboters passen: langfristige Hochfrequenzbewegung ohne Riss und Bruch, Temperaturbeständigkeit, Vibrationsfestigkeit und Ölbeständigkeit sowie eine zuverlässige Verbindung zur Schaltschrankseite, damit der Gerätehersteller auf der Linie schnell einstecken kann.
Lösung und Gestaltungs-/Fertigungspunkte
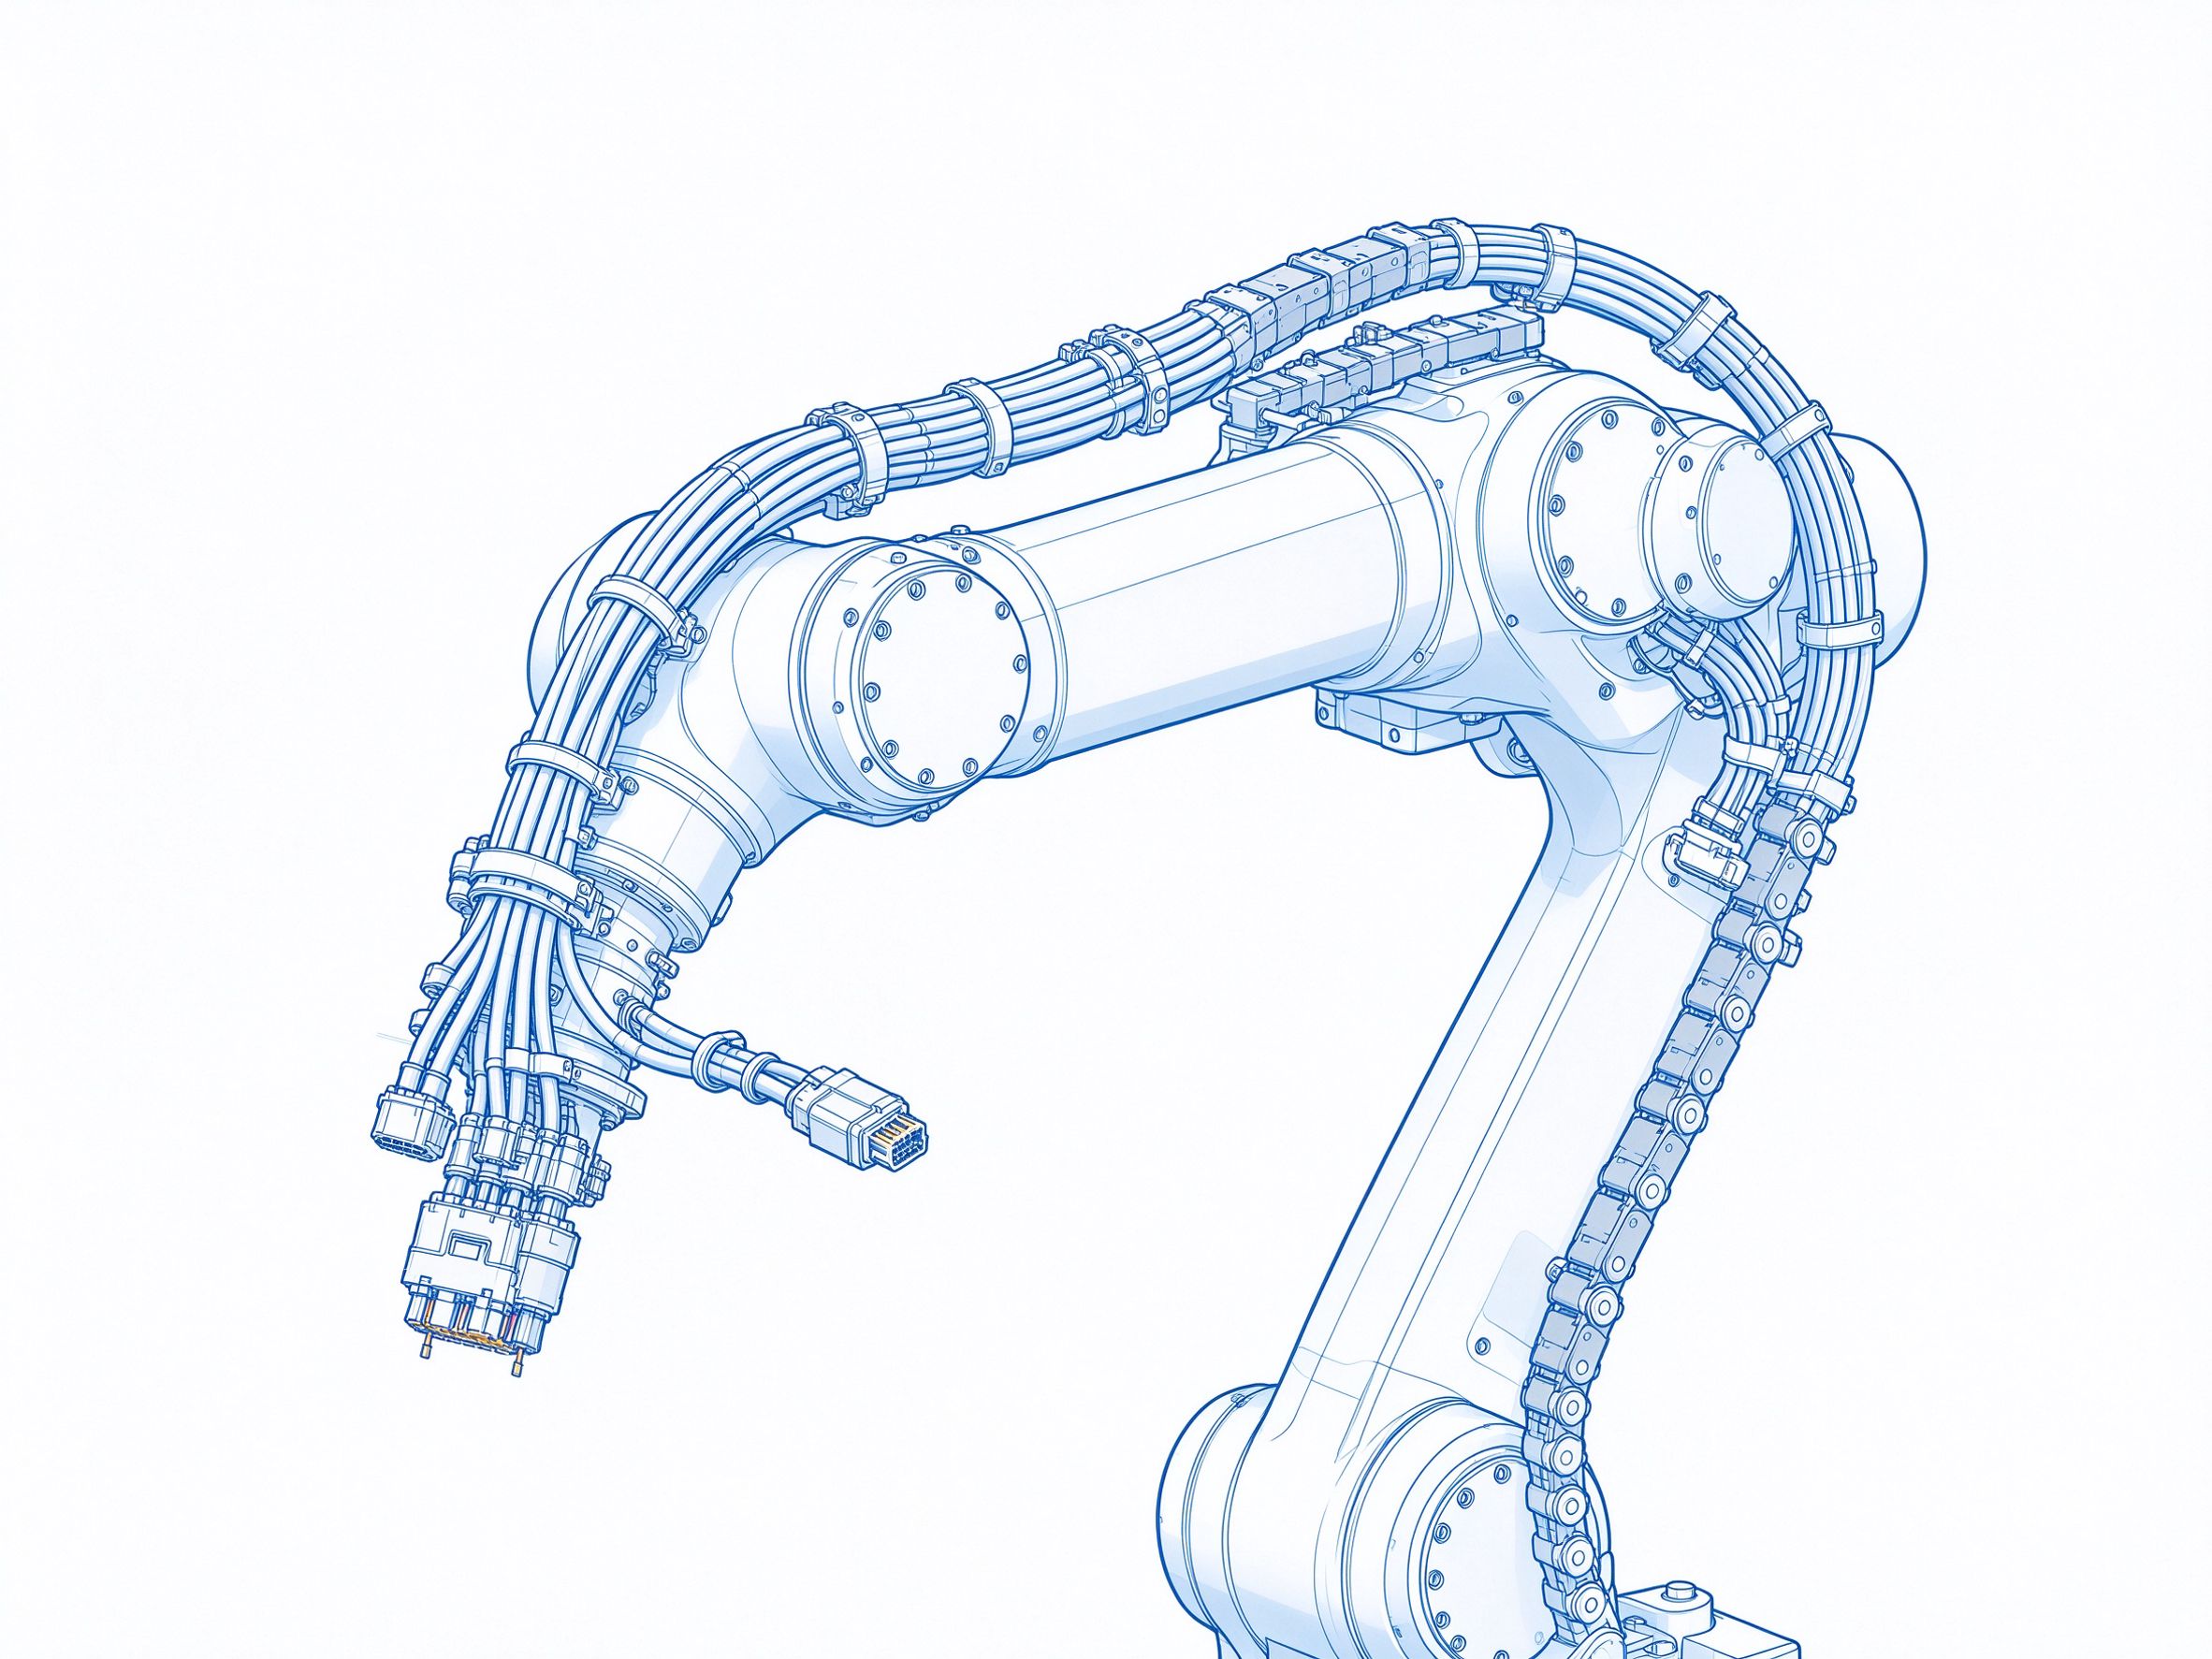
Für die rauen Bedingungen im Roboterinneren wie hohe Temperatur, Vibration und Biegung setzten wir auf PUR-hochflexible Schleppkettenleitungen und hochzuverlässige Steckverbinder, um den zuverlässigen Betrieb über die Roboterlebensdauer sicherzustellen. Für die Gelenkbewegung wurde im Kabelbaumentwurf Torsions- und Biegevorrat berücksichtigt, damit Langzeitbewegung ohne Beschädigung möglich ist.
PUR-hochflexible Schleppkettenleitungen verwenden fein verseilte Litzen und einen flexiblen Mantel und behalten die Leiterkontinuität bei wiederholten Biegungen bei; an den Gelenkaustrittsstellen wird der Verlauf nach natürlichem Biegeradius mit Torsionsvorrat geführt, sodass der Kabelbaum bei Gelenkbewegung entspannt bleibt und harte Knicke sowie Züge vermieden werden. Im Schaltschrank sind die Kabelbäume nach Stark- und Schwachstrom getrennt und mit Kabelkanälen und Befestigungselementen ordentlich angeordnet, um die Wartung im Schaltschrank zu erleichtern.
Fertigungstechnisch werden Parameter wie Crimphöhe und Zugkraft erstmusterbestätigt und beherrscht gefertigt; vollautomatisches Ablängen und Crimpen sowie automatische Durchgangsprüfung steigern die Serienkonsistenz. Die Prozessbegutachtung erfolgt nach Arbeitsanweisung; Kontaktbatches und Produkt-Seriennummern sind ein-eindeutig einander zugeordnet archiviert und unterstützen die spätere Qualitätsrückverfolgung.
Im Kooperationsverlauf hält unser Unternehmen einen regelmäßigen Austausch mit dem Kunden-Technikteam, aktualisiert Kabelbaumverlauf und Materialauswahl synchron bei veränderten Gelenkanordnungen neuer Modelle, damit die Kabelbaumlösung mit der Roboterplattformentwicklung übereinstimmt.
Produktumfang und Prüfvalidierung
Das Portfolio umfasst Roboter-Basis-Kabelbäume, Schaltschrank-Kabelbäume, Encoder-Kabelbäume und Leistungs-Kabelbäume sowie das gesamte Roboter-Kabelbaumsortiment. Alle Produkte durchlaufen Zuverlässigkeitsprüfungen wie 50 Millionen Biegungen, 1000 Stunden Vibrationsprüfung und Ölbeständigkeitsprüfung.
Die Biegeprüfung simuliert die Hin- und Herbewegung der Gelenke, die Vibrationsprüfung die mechanischen Anregungen im Gerätebetrieb, die Ölbeständigkeitsprüfung die Umgebungen von Kühlschmierstoffen und Ölen im Werk; nach bestandener Zuverlässigkeitsprüfung kann das Produkt in die Gerätevalidierung und Serie übergehen. Die Ausgangsprüfung führt jeden Kabelbaum einzeln auf Durchgang und gleicht Leiterfolge sowie Mantelmontagezustand ab; Prüfberichte und Chargeninformationen werden mit der Ware geliefert, um Wareneingangsprüfung und Zuverlässigkeitswiederholungsprüfung an der Geräteseite des Kunden zu begleiten.
Projektergebnisse
Die Produkte bestanden die strengen Zuverlässigkeitsprüfungen des Kunden; die Serienlieferqualität ist stabil, und es gibt seit 3 Jahren null Qualitätsreklamationen. Die Produkte kommen in der gesamten Sechs-Achs-Roboter-Serie des Kunden zum Einsatz, die Jahresliefermenge liegt bei über 200.000 Sätzen, und die Anerkennung des Kunden ist hoch.
Kundenbewertung: Der Kabelbaum ist flexibel und zuverlässig, zeigt sich auf unseren Roboter-Produkten sehr stabil – ein professioneller Kabelbaumlieferant.
Während der Serienlieferung stellen wir dem Kunden Chargen-Prüfaufzeichnungen und Rückverfolgbarkeitsinformationen nach Anforderung bereit und begleiten die Qualitätsstichproben und den technischen Service vor Ort an der Geräteseite.
Häufig gestellte Fragen
Frage: Warum stellen Roboter-Basis-Kabelbäume besonders hohe Flexibilitätsanforderungen?
Antwort: Die Gelenke von Sechs-Achs-Robotern rotieren und tordieren im Betrieb wiederholt; der Kabelbaum bewegt sich synchron mit, daher müssen Material und Struktur häufigen Biegungen und Torsionen widerstehen – sonst treten leicht Leiterbruch oder Mantelrisse auf.
Frage: Für welche Betriebsbedingungen eignen sich PUR-hochflexible Schleppkettenleitungen?
Antwort: PUR-Mäntel sind flexibel, ölbeständig und biegungsfest; sie eignen sich für mitlaufende, Schleppketten- und gelenkgeführte Hin- und Herbewegungen. Zusammen mit Biege- und Torsionsvorrat erhöhen sie die Zuverlässigkeit des Kabelbaums über die Roboterlebensdauer.
Frage: Was unterscheidet Basis- und Schaltschrank-Kabelbaum im Design?
Antwort: Der Basis-Kabelbaum folgt den Gelenkbewegungen und fokussiert auf Flexibilität, Biegefestigkeit und Torsionsvorrat; der Schaltschrank-Kabelbaum ist relativ fest installiert und fokussiert auf Verbindungszuverlässigkeit, Vibrationsfestigkeit und ordentliche Schaltschrankanordnung.
Frage: Wie wird die Zuverlässigkeit von Roboter-Kabelbäumen validiert?
Antwort: Vor der Serie werden Biege-, Vibrations- und Ölbeständigkeitsprüfungen nach Betriebsbedingungen durchgeführt; nach Bestehen geht es in die Serie, vor Auslieferung erfolgt die einzelne Durchgangsprüfung mit Chargenaufzeichnungen.
Frage: Wie wird die Neuentwicklung von Modellen begleitet?
Antwort: Nach Eingang von Modellstruktur- oder Bewegungsbereichsinformationen bewertet unser Ingenieurteam Kabelbaumverlauf und Materialkonzept; Muster- und Validierungsmeilensteine werden nach Projektplan und Kundenbestätigung vorangetrieben.
Kontakt
Wenn Sie mehr über Roboter-Basis-Kabelbäume, Schaltschrank-Kabelbäume oder andere hochflexible Kabelbaum-Zulieferlösungen erfahren möchten, senden Sie uns gerne Modellstruktur- oder Zeichnungsinformationen; unser Ingenieurteam antwortet nach Prüfung mit Lösungsvorschlägen und Musterkonditionen. E-Mail: sz136138@szfandouai.cn, Telefon: 18929363263 (WhatsApp: +86 18929363263) Unser Standort: Qiyuan Intelligent Manufacturing Industrial Park, Halle E1-1, Unit 2, 7. Etage, Xingyuan South Road 3, Starter Zone des Chinesisch-Koreanischen Huizhou-Industrieparks, Zhongkai High-Tech Zone, Huizhou.