
Projekt wiązki przewodów korpusu robota przemysłowego
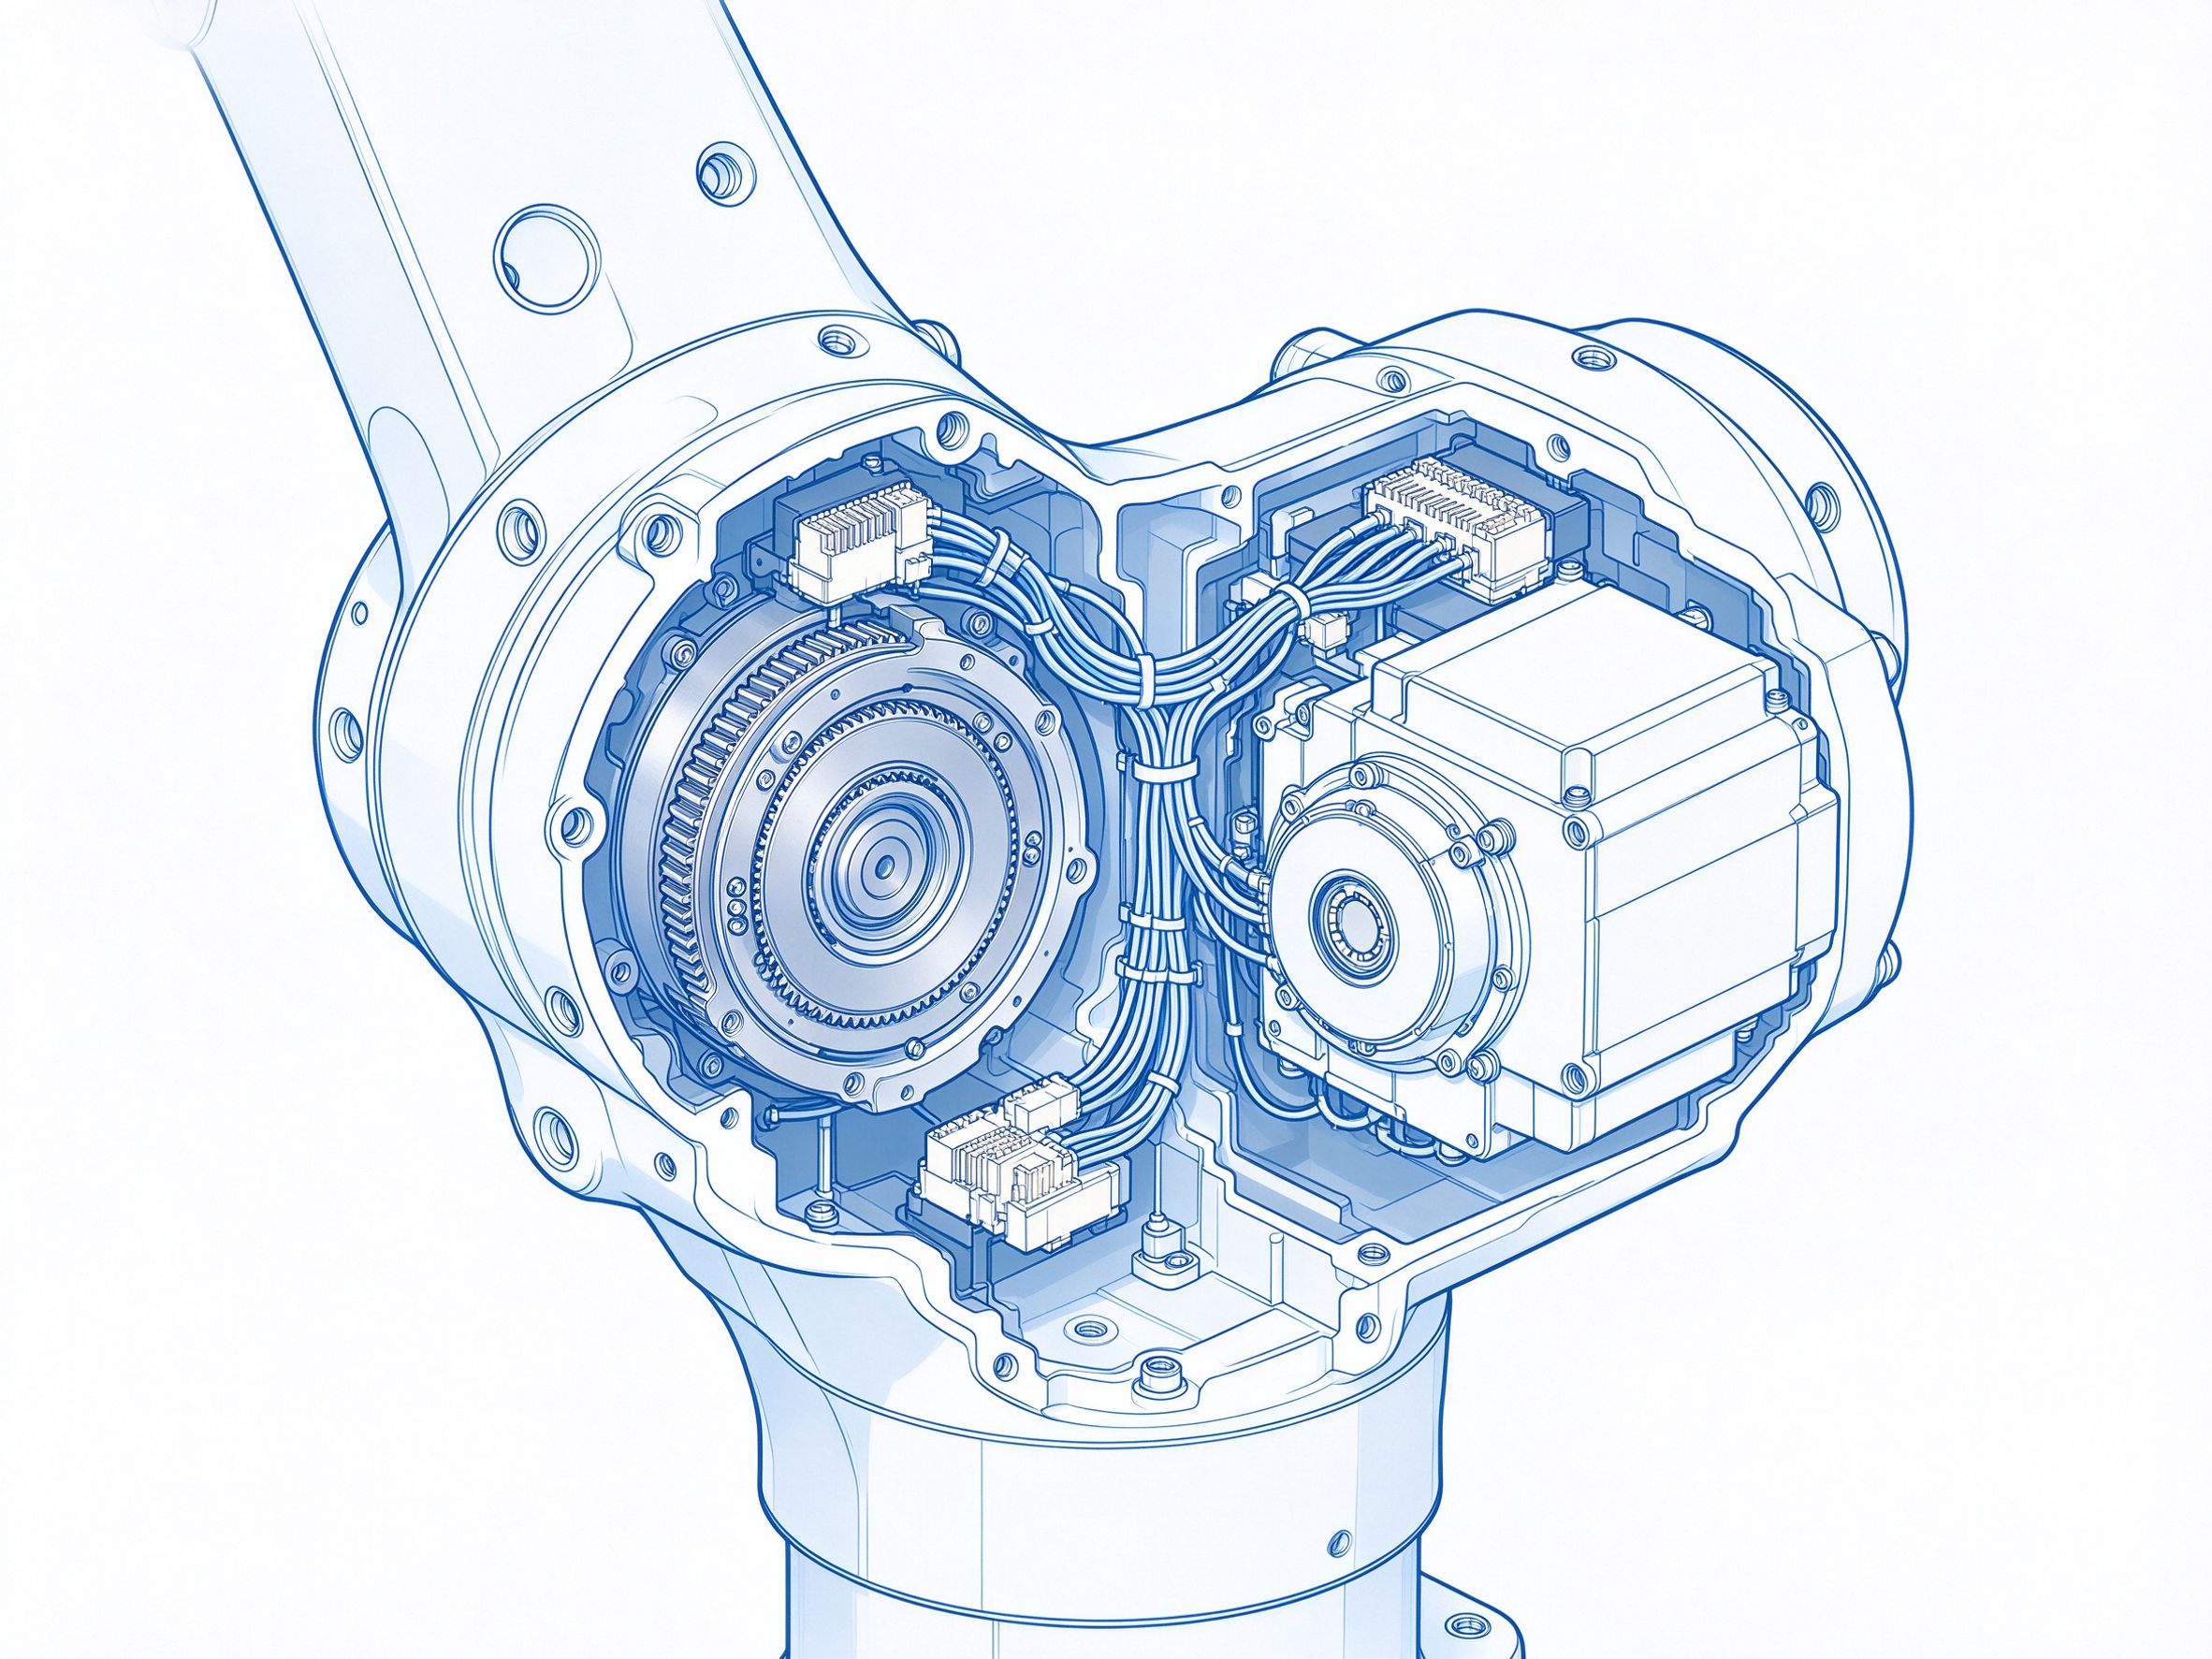
Tło projektu
Wraz z rozwojem automatyzacji przemysłowej zakres zastosowań robotów sześcioosiowych ciągle rośnie, od spawania i przenoszenia po montaż i paletyzację. Konstrukcja korpusu robota jest zwarta, a wiąza wewnątrz przegubów, poruszając się razem z każdym przegubem, należy do elementów pracujących w najtrudniejszych warunkach. Gdy wiąza ulegnie zmęczeniu lub uszkodzeniu z powodu zginania, spowoduje bezpośrednio postój robota, dlatego producenci robotów stawiają bardzo wysokie wymagania elastyczności i niezawodności wiązi.
Wewnątrz korpusu robota sześcioosiowego trasa wiązi musi przejść przez przeguby ramienia i nadgarstek, a bieg wzdłuż przegubów wymaga, by wiąza, podążając za ruchem przegubów, wytrzymywała wielokrotne zginanie i skręcanie. W typowych warunkach przemysłowych pojawiają się również ciepło, drgania i mgła olejowa, co dodatkowo ogranicza wybór materiału na wiązkę. Dlatego w projektowaniu wiązi nie wystarczy zwykła kombinacja drutów i złączy – trzeba uwzględnić ruch przegubów, rozkład temperatur i tryb drgań, dobrać materiały i zorganizować trasy.
Klientem projektu jest przedsiębiorstwo robotów przemysłowych, dla którego dostarczamy kompletne wiązi korpusu i wiązi szafy sterowniczej do robotów sześcioosiowych. Współpraca rozpoczyna się od próbek i przechodzi do dostaw seryjnych; w procesie utrzymujemy stałe standardy powtarzalności.
Wymagania klienta
Przedsiębiorstwo z branży robotów przemysłowych wymagało, by wiązi do robotów sześcioosiowych charakteryzowały się bardzo wysoką elastycznością i nadawały do częstych ruchów przegubów. Klient wymagał, by produkt pracował długo i stabilnie w wysokiej temperaturze, przy drganiach i w środowisku olejowym, był łatwy w montażu na linii oraz by dostawca utrzymywał identyfikowalność w wielkoseryjnych dostawach.
Rozwiązanie oraz kluczowe punkty projektowe i procesowe
W odpowiedzi na ruch przegubów zastosowaliśmy wysoce elastyczne kable do łańcuchów energetycznych PUR i niezawodne złącza, gwarantując niezawodność w długim okresie. W rozwoju projektu organizujemy pracę zespołowo zgodnie z procesem APQP, a przed produkcją przeprowadzamy analizę ryzyka FMEA pod kątem trasy wiązi, wyboru złączy i ochrony przegubów. Po zamrożeniu rozwiązań prototypowych BOM i rysunki wprowadzamy w trybie sterowanym, unikając niekontrolowanych zmian późniejszych partii.
Wysoce elastyczne kable PUR z żyłami skręcanymi i elastyczną osłoną zewnętrzną zachowują ciągłość przewodnika przy powtarzanych zgięciach; przy wyprowadzeniach przegubów uwzględniamy zapas na promień gięcia i skręcanie, tak by wiąza, podążając za przegubami, nie pracowała w stanie napięcia. W szafie sterowniczej wiążemy wiązi strefowo: moc, enkoder i sygnał oddzielnie, porządkujemy wiązkę za pomocą korytek, uchwytów i opasek, ułatwiając późniejszą obsługę w szafie; złącza do połączeń wykorzystują konstrukcje z blokadami, by unikać poluzowania po wibracjach.
W procesie parametry takie jak wysokość zaciskania i siła zrywająca zatwierdzamy na pierwszej sztuce i dalej produkujemy w trybie sterowanym; automatyczne cięcie i zaciskanie oraz automatyczny test ciągłości podnoszą powtarzalność seryjną; kontrole wyrywkowe wykonujemy zgodnie z instrukcjami wykonywania, partie kołcówek i numery seryjne produktów archiwizujemy wzajemnie przypisane, wspierając późniejszą identyfikowalność jakości.
Zakres produktów i weryfikacja testowa
Oferta obejmuje kompletne wiązi robotów: wiązi korpusu, wiązi szaf sterowniczych, wiązi enkodera, wiązi mocy. Wszystkie produkty przechodzą testy niezawodnościowe – test zginania przy 50 milionach cykli, test drgań 1000 godzin oraz test odporności na olej.
Test zginania symuluje powtarzane ruchy przegubów, test drgań symuluje wymuszenia mechaniczne podczas pracy maszyny, a test odporności na olej odtwarza środowisko mgły olejowej i chłodziw hali; dopiero po przejściu testów niezawodnościowych produkty mogą przejść do weryfikacji kompletnej u klienta i do produkcji seryjnej. Kontrola końcowa obejmuje pojedynczy test ciągłości każdej wiązi oraz sprawdzenie kolejności przewodów i stanu montażu osłon; sprawozdania testowe i dane partii dołączamy do dostawy, wspierając klienta przy kontroli wejściowej i powtórnej weryfikacji niezawodności po stronie pojazdu.
Wyniki projektu
Produkty przeszły rygorystyczne testy niezawodnościowe klienta, jakość dostaw seryjnych jest stabilna, a od trzech lat utrzymujemy zero reklamacji jakości. Produkty znajdują zastosowanie w pełnej rodzinie robotów sześcioosiowych tego klienta, roczne dostawy przekraczają 200 tysięcy kompletów, co spotkało się z wysokim uznaniem klienta.
Opinia klienta: wiązi są elastyczne i niezawodne, w naszych robotach pracują bardzo stabilnie – to profesjonalny dostawca wiazek.
W okresie dostaw seryjnych, zgodnie z wymaganiami klienta, dostarczamy zapisy kontroli partii i dane identyfikacyjne, wspierając producenta maszyn przy wyrywkowych kontrolach jakości po stronie maszyny i obsódze technicznej na miejscu.
Często zadawane pytania
Pytanie: Dlaczego wiązi korpusu robota stawiają szczególnie wysokie wymagania elastyczności?
Odpowiedź: Przeguby robota sześcioosiowego podczas pracy wielokrotnie się obracają i skręcają, a wiąza porusza się razem z nimi; materiały i konstrukcja muszą wytrzymywać częste zginanie i skręcanie, w przeciwnym razie łatwo o przerwanie żyły lub pęknięcie osłony.
Pytanie: W jakich warunkach sprawdzają się wysoce elastyczne kable do łańcuchów energetycznych PUR?
Odpowiedź: Osłona PUR jest elastyczna, odporna na olej i zginanie, dlatego nadaje się do zastosowań towarzyszących ruchowi, w łańcuchach i przy ruchach powrotnych przegubów; w połączeniu z zapasem na zginanie i skręcanie podnosi niezawodność wiązi w okresie życia robota.
Pytanie: Jak weryfikowana jest niezawodność wiazek robotycznych?
Odpowiedź: Przed produkcją seryjną wykonujemy testy niezawodnościowe dopasowane do warunków – zginanie, drgania, odporność na olej – i po ich przejściu przechodzimy do serii; przed wydaniem każda wiąza przechodzi test ciągłości, a zapisy partii są przechowywane.
Pytanie: Jak współpracujemy przy rozwoju nowych modeli robotów?
Odpowiedź: Po otrzymaniu od klienta informacji o konstrukcji modelu lub zakresie ruchu zespół inżynierijny ocenia trasę wiązi i rozwiązanie materiałowe, a próbki oraz etapy weryfikacji realizuje zgodnie z harmonogramem projektu i potwierdzeniami klienta.
Kontakt
W razie pytań dotyczących wiazek korpusu robotów przemysłowych, wiazek szaf sterowniczych lub innych rozwiązań wysoce elastycznych wiazek zachęcamy do przesłania informacji o konstrukcji modelu lub rysunków; zespół inżynierijny, po ocenie, prześle propozycję rozwiązania i warunki wykonania prototypów. Nasz adres: 7. piętro, jednostka 2, budynek E1-1, Park Inteligentnej Produkcji Qunyi, nr 3 South Xingyuan Road, strefa początkowa Chińsko-Koreańskiego Parku Przemysłowego (Huizhou), dzielnica Zhongkai High-Tech, Huizhou E-mail: sz136138@szfandouai.cn, telefon: 18929363263