
ロボット用ワイヤーハーネス
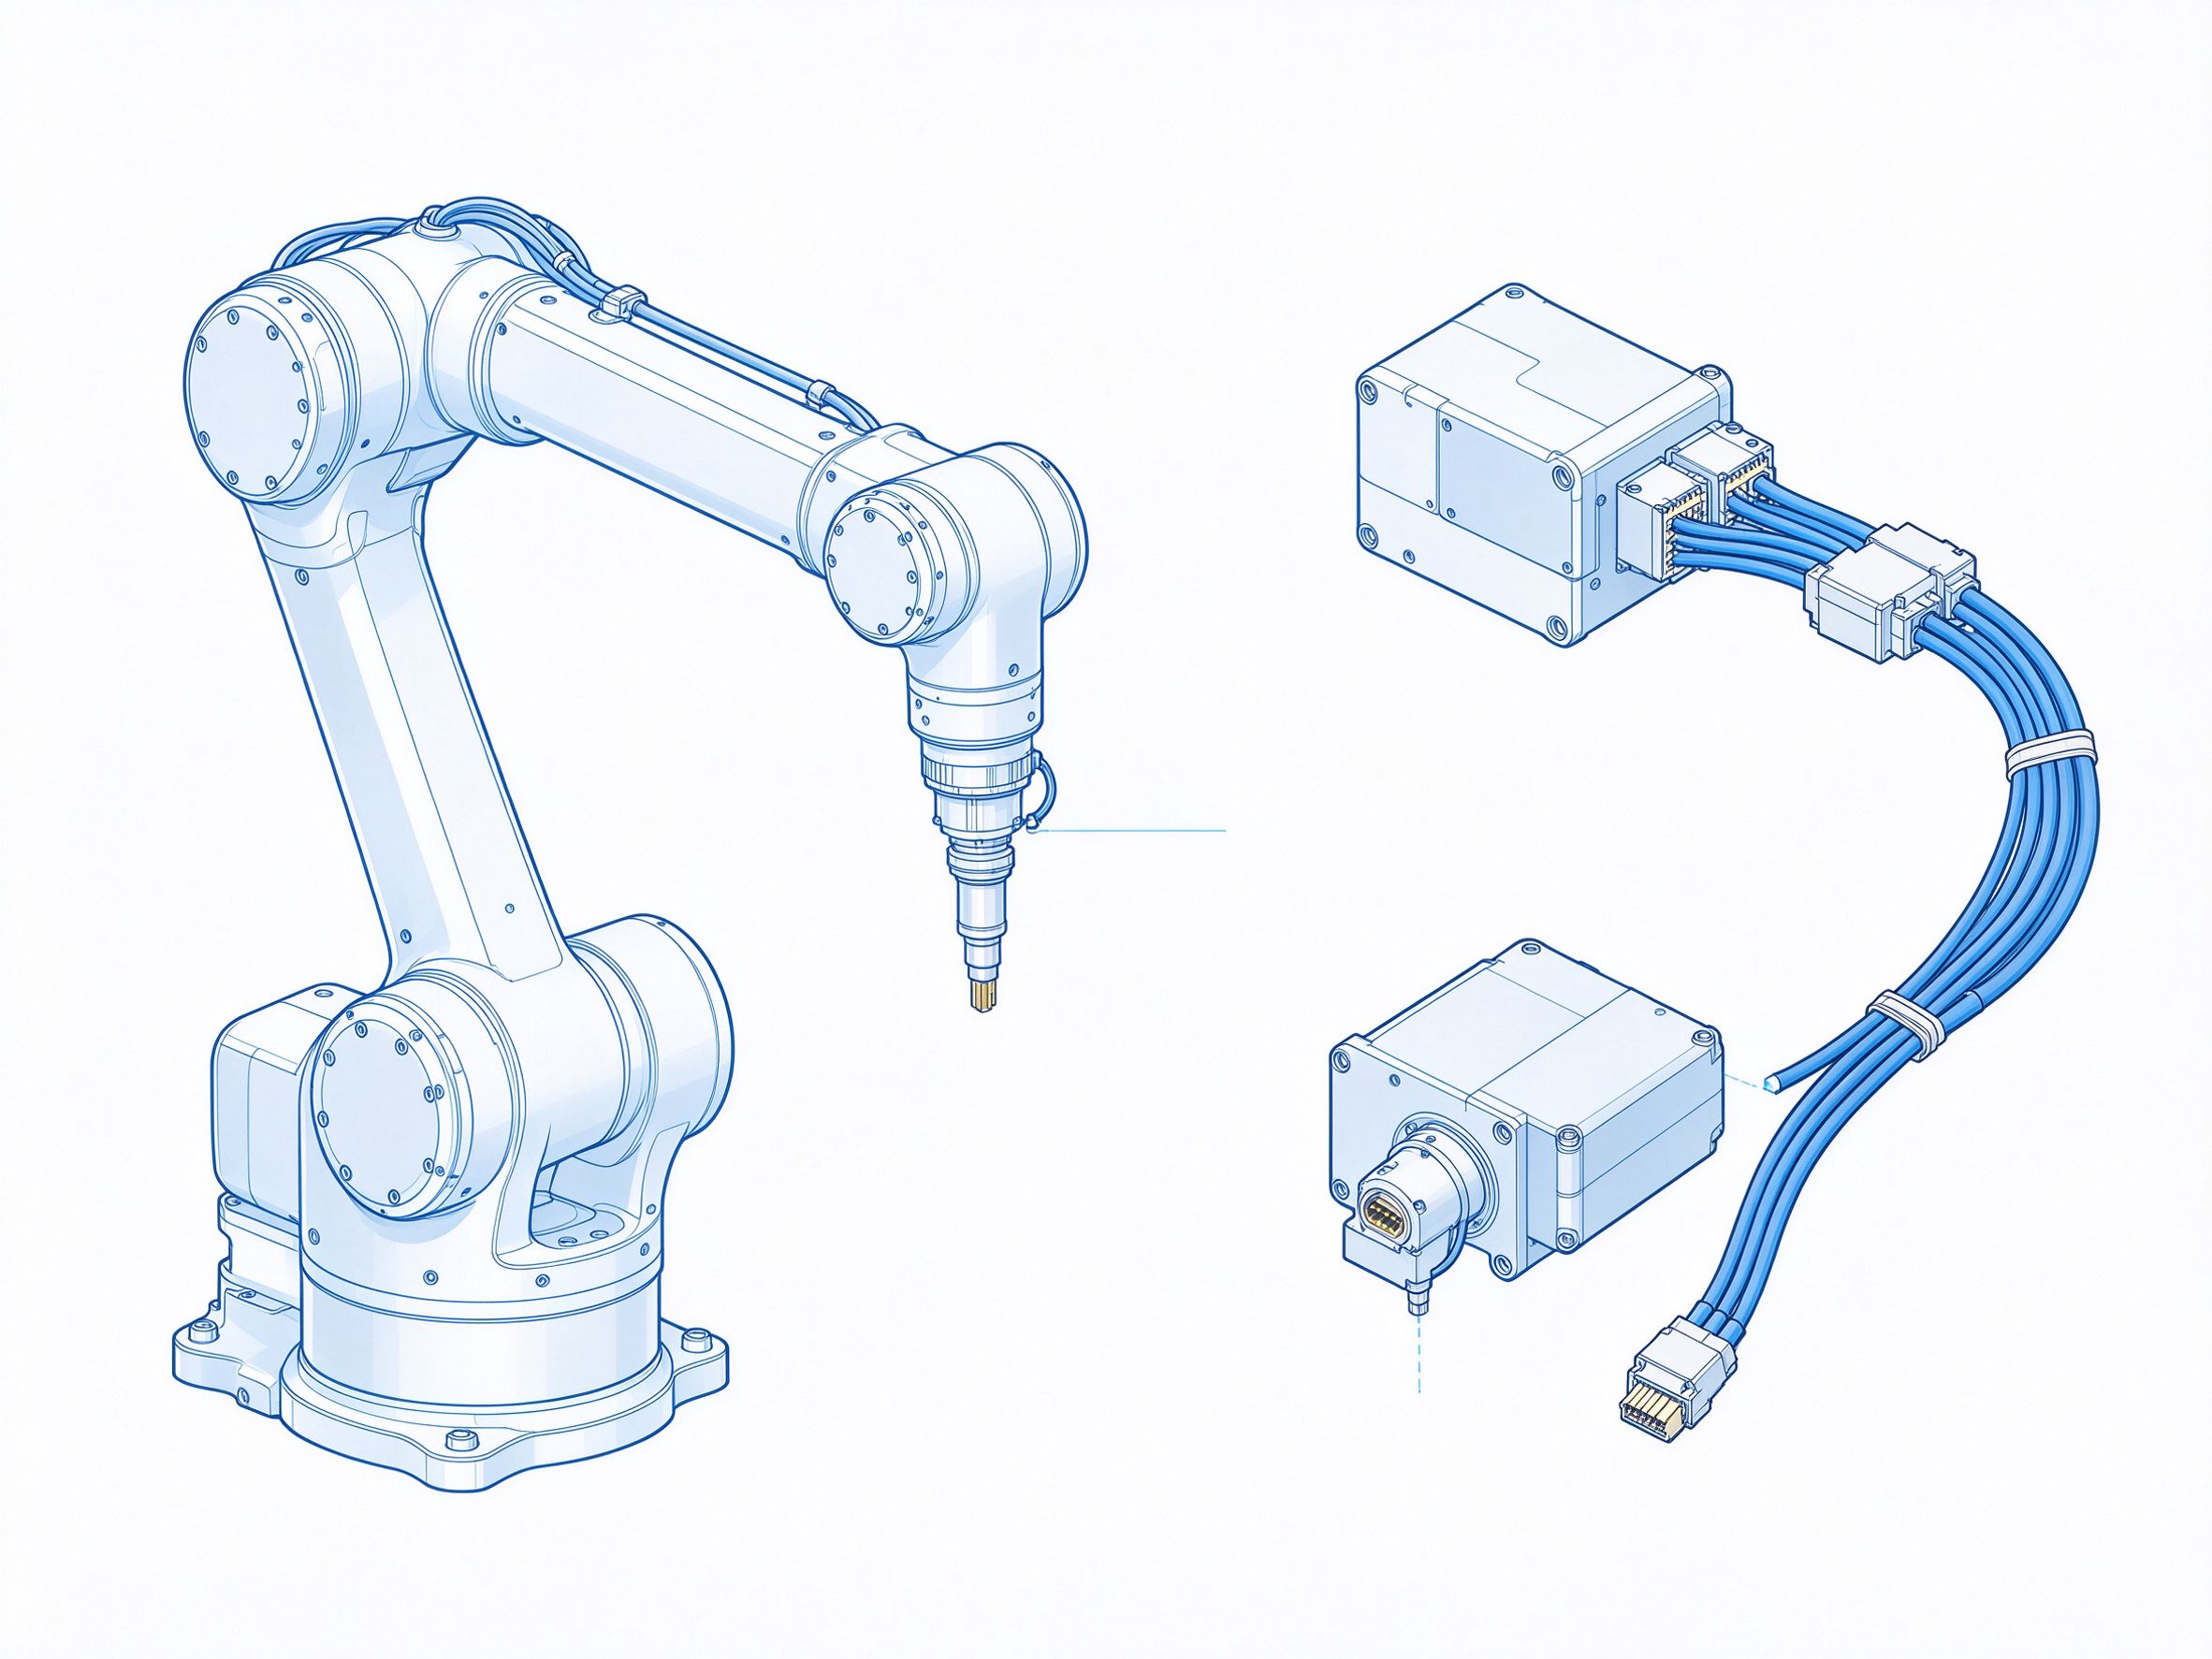
製品紹介
ロボット本体用ハーネスは、産業用・協働ロボットの多関節アーム内部で電源、帰還シグナル、通信線を引き回し、関節での繰り返し屈曲・ねじれに追従します。高可動・耐捻曲PURドラグチェーンケーブルで作られ、数百万回の動作サイクルでも導体疲労なくアームを滑らかに動かし続け、コンパクトで軽量なロボット設計を支えます。
製品の特徴
- 電源、エンコーダー帰還、通信回路を一本の高可動ケーブルに集約
- 関節の繰り返し屈曲・ねじれに耐える耐捻曲PUR外装
- 電源とシグナル経路を分離し電磁結合を低減
- 振動に強い確実なラッチ式丸形コネクタ
- ケーブル疲労を防ぐ適切な屈曲半径管理
技術仕様
- 用途:産業用ロボット、協働ロボットのアーム本体配線
- 導体:高可動より線銅導体(電源ゲージはモーター電流に適合)
- コネクタ:ロボット関節用丸形コネクタ
- 外装:耐捻曲・耐油PURドラグチェーンケーブル
- カスタム:ケーブル長、屈曲半径、ピン配置を関節仕様に応じて設定可能
品質保証
お客様の図面やサンプルに基づいて製作し、少量試作から量産まで対応いたします。出荷前にはすべてのハーネスに対して導通検査と耐電圧検査を100%実施しています。詳細なお見積りについてはお気軽にお問い合わせください。