
産業用ロボット本体向けハーネス案件
プロジェクトの背景
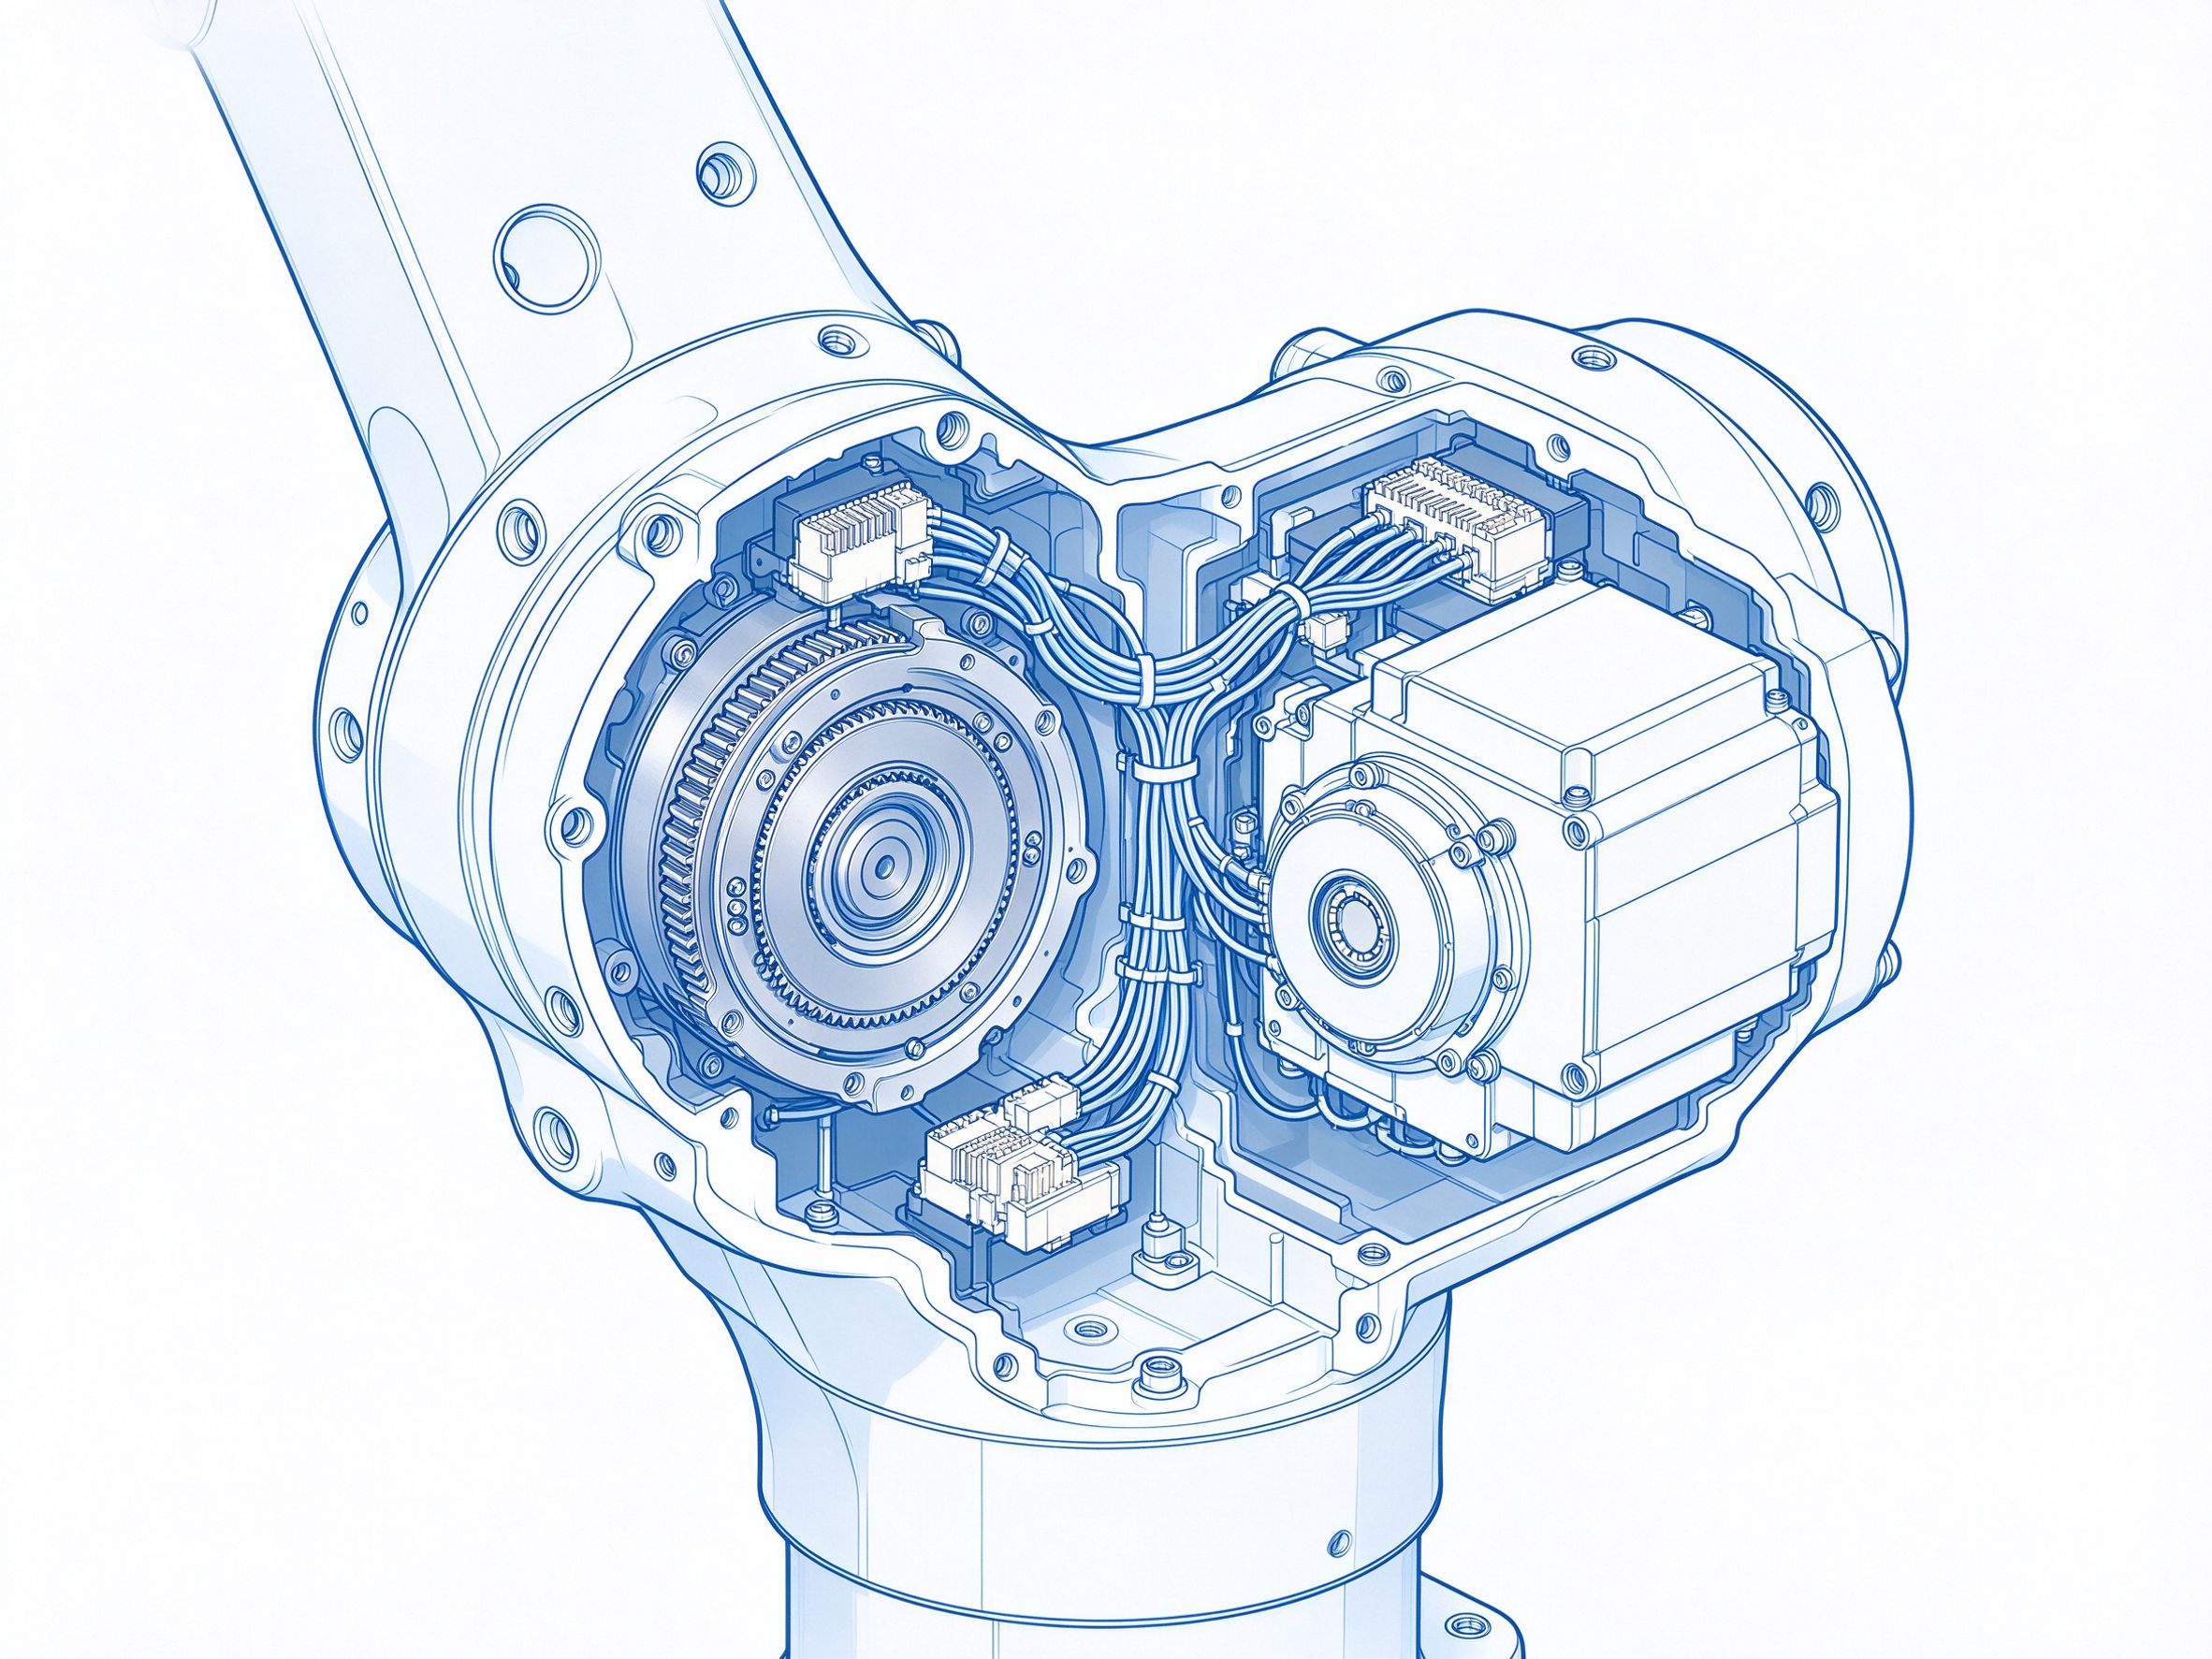
産業用ロボットはスマートファクトリーラインの中核装置であり、6軸ロボットは運転中に関節が継続的に回転・屈曲を行い、本体内部は同時に高温、振動、油などの過酷な使用工况に直面し、サプライハーネスのフレキシブル性と信頼性がロボットの使用寿命と稼働率を直接決定します。ロボットハーネスは関節に追従して繰り返し運動しながら、動力とエンコーダ信号を安定して伝送する必要があり、典型的な高信頼性モーションハーネスです。
製造業の自動化レベルが向上するにつれ、産業用ロボットは自動車、エレクトロニクス、物流などの業界で応用を拡大し、ユーザーのロボット連続運転能力に対する要求はますます高くなっています。関節内部の空間は狭小で、ハーネスとエンコーダケーブルなどが共同で配置され、運動工况は複雑です。ハーネスが早期に故障すると、ラインの稼働率とメンテナンスコストに直接影響するため、ロボットハーネスの信頼性検証は選定、設計、量産の全プロセスを貫きます。本体と制御盤の間には動力、エンコーダなど複数の信号があり、ハーネスは狭小空間内で同時に担い、相互に干渉しないことを保証する必要があり、分岐設計と走向計画に高い要求を課します。
本プロジェクトの顧客はある産業用ロボットメーカーであり、製品は6軸ロボットの全シリーズ機型をカバーし、本体ハーネスと制御盤ハーネスの一式サプライを必要としていました。当社はプロジェクト初期からロボット関節の運動特徴に合わせてハーネス選定と配線設計レビューを開始しました。
顧客の要件
ある産業用ロボットメーカーの6軸ロボット製品に本体ハーネスと制御盤ハーネス一式をサプライします。顧客は製品に超高フレキシブル性を備え、ロボット関節の頻繁な運動に適応することを求めました。
ソリューションと設計・工程上の要点
ロボット内部の高温、振動、屈曲などの過酷な使用工况に対し、当社はPUR高フレキシブルケーチェーンケーブルと高信頼性コネクタを選定し、製品がロボットのライフサイクルを通じて信頼性高く動作することを保証しました。関節運動の要求に対しては、ハーネス設計に捻りと屈曲のマージンを考慮し、長期運動による損傷を防ぎました。
配線設計においては、本体ハーネスは関節の回転軸方向に沿って捻りと屈曲のマージンを確保し、運動限界位置で導線に余分な引張力がかかることを回避します。ケーチェーンケーブルの曲げ半径と走向はロボットの運動エンベロープに合わせて配置し、局所的な繰り返し屈曲による疲労損傷を低減します。制御盤ハーネスは規則正しい配線と識別表示の固定を主とし、顧客の現場組立と後のメンテナンスを容易にします。
工程面では、フレキシブルハーネスの圧着と組立は管理されたプロセスに基づいて実施します。受入検査で電線仕様とフレキシブルグレードを確認し、圧着パラメータと端子圧着状態は一つずつ確認し、組立段階ではロボット本体の走向に合わせて捻りと屈曲のマージンを確保し、専用冶具を使用して分岐位置を固定します。出荷前に1本ごとに導通テストと外観検査を完了し、ロットと端子ロットの記録は製品トレースに基づきアーカイブします。
プロジェクトはAPQPプロセスに沿って推進し、方案段階で部門横断レビューを組織し、運動、振動などの使用工况下での潜在的な故障モードを識別してFMEA記録を作成します。設計変更はレビューを経てから量産準備に入り、顧客が各ノードで確認した方案と最終的な量産状態が一致することを保証します。
製品範囲と試験検証
製品はロボット本体ハーネス、制御盤ハーネス、エンコーダハーネス、動力ハーネスなど、ロボットハーネス一式を網羅します。全製品は5000万回屈曲試験、1000時間振動試験、耐油試験などの信頼性試験項目を通過しています。
受入段階ではPUR電線の耐屈曲グレードとシース外観を確認し、圧着後に端子引張力と導通状態を確認します。動的屈曲と振動試験は専用設備上で連続的に実施し、サンプルの合格をもって当該ロットを放行します。信頼性試験は動的屈曲、振動、耐油などの代表的な使用工况をカバーし、ロボットの長期運転環境を模擬します。試験サンプルと量産製品は同一の工程と検査基準を実行し、検証結果が量産納入に再利用できることを保証します。
プロジェクト成果
製品は顧客の厳しい信頼性試験を通過し、量産納入の品質は安定し、3年間にわたり品質苦情ゼロを維持しています。製品は同顧客の全シリーズ6軸ロボット製品に応用され、年間供給量は20万セットを超え、顧客から高い評価を得ています。
顧客評価:ハーネスはフレキシブル性が高く、信頼性も高く、当社のロボット製品上で非常に安定した実績を示しており、専門的なハーネスサプライヤーです。
よくあるご質問
Q:ロボット本体ハーネスはなぜ超高フレキシブル性が要求されますか?
A:ロボットの関節は運転中に継続的に回転・屈曲を行い、通常のハーネスは繰り返し屈曲後に芯線断線や接触不良を起こしやすいため、高フレキシブル電線が長期間の動的運動工况に適応します。
Q:PUR高フレキシブルケーチェーンケーブルはどの部位に適用されますか?
A:関節に追従する本体ハーネス、ケーチェーン追従配線などの動的シーンに適用されます。具体的な選定は運動幅、屈曲頻度、環境媒体に基づき評価します。
Q:本体ハーネスと制御盤ハーネスは設計上どのように異なりますか?
A:本体ハーネスは関節の動的運動に追従し、フレキシブル性とマージン設計を重視します。制御盤ハーネスは固定配線を主とし、規則正しい走向、線順識別、組立利便性を重視します。
Q:エンコーダ信号と動力ハーネスはどのように配置しますか?
A:信号支路と動力支路は装置の配線走向に合わせて分離配置し、相互干渉を低減します。シールドと分岐設計は図面規範に基づいて実施し、出荷前に信号と導通の検証を完了します。
Q:ロボットハーネスの信頼性試験にはどのような項目が含まれますか?
A:屈曲、振動、耐油などの信頼性試験項目は顧客の要求に基づいて実施し、ロボットの代表的な運転工况を模擬します。試験サンプルと量産製品は同一の工程基準を実行します。
お問い合わせ
産業用ロボットハーネス、高フレキシブルケーチェーンハーネス、制御盤ハーネスのサプライ方案についてご相談がありましたら、図面やサンプル情報をご提供ください。エンジニアリングチームが評価のうえ、方案と試作スケジュールをご回答します。プロジェクト開始後は、エンジニアリングチームと品質チームがノードごとに設計確認、サンプル検証、量産納入をフォローします。当社の住所:広東省恵州市仲愷ハイテク区中韓恵州産業パーク起步区杏園南路3号群益スマート製造産業園E1-1工棟2ユニット7階。メール:sz136138@szfandouai.cn、電話:18929363263。