
ある産業用ロボットメーカー向けハーネス案件
プロジェクトの背景
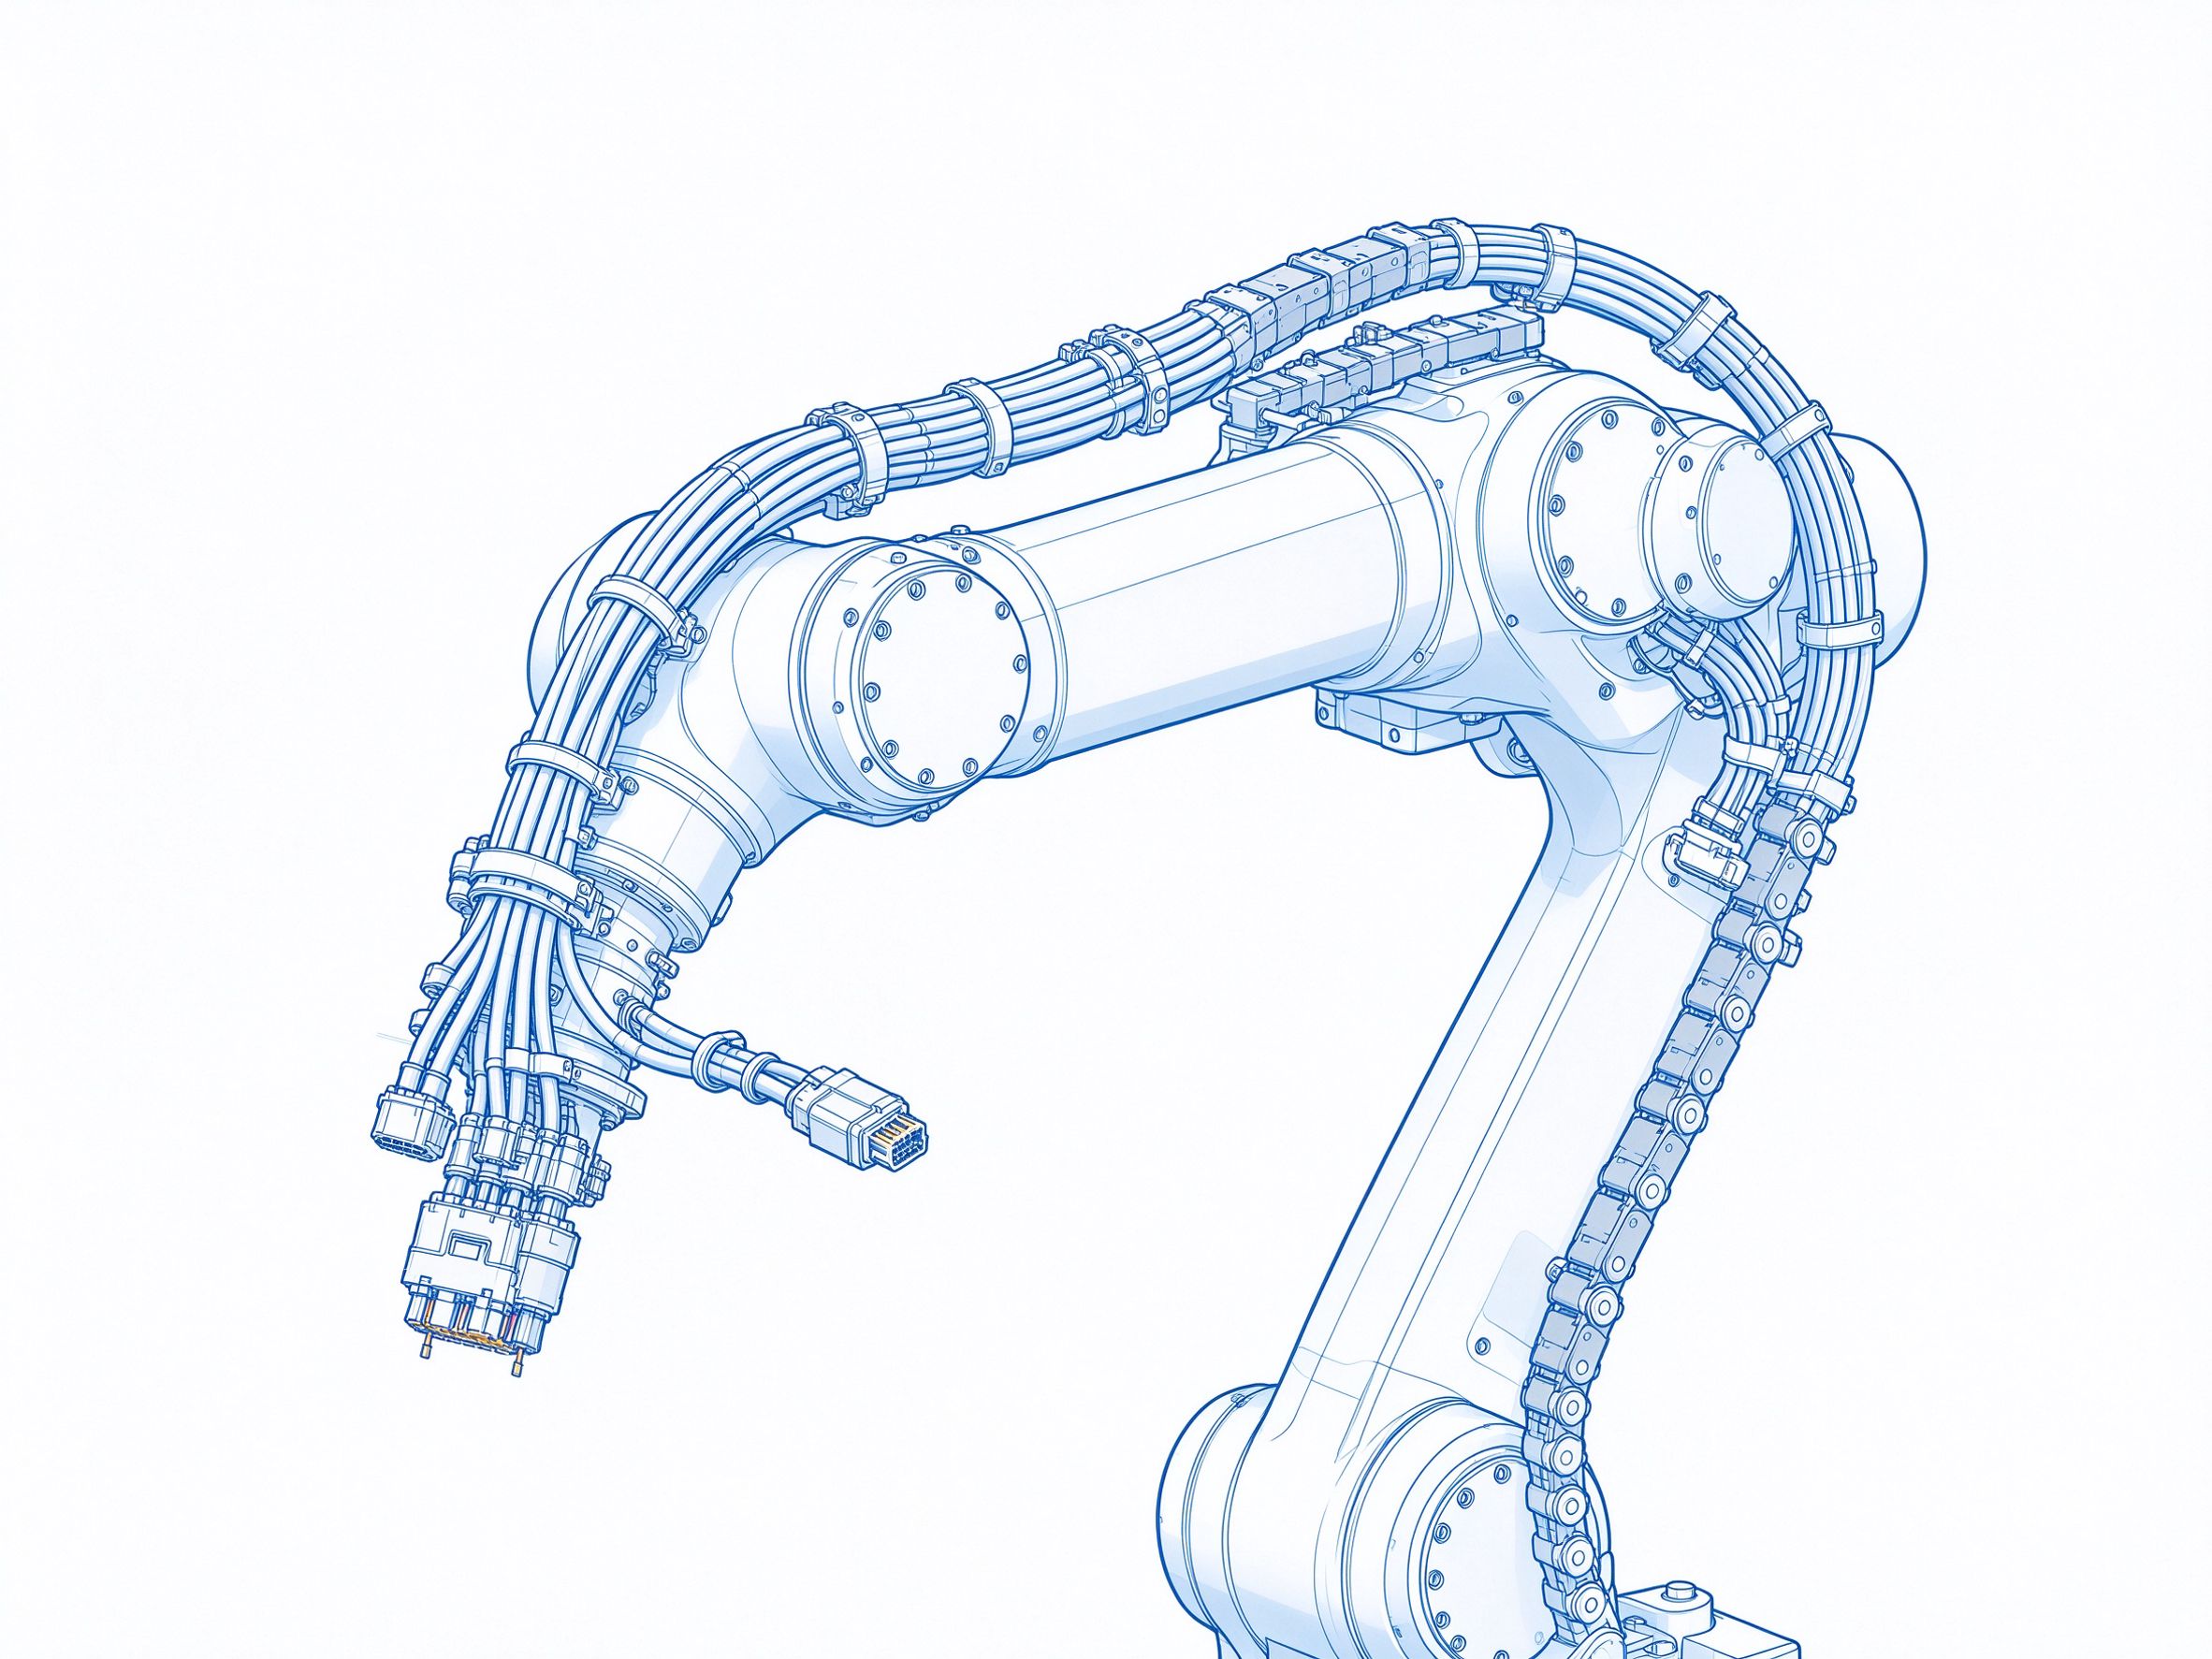
製造業の自動化アップグレードに伴い、産業用ロボットは溶接、搬送、組立、パレタイジングなどの作業ステーションでますます広く応用されています。6軸ロボットの関節は作業中に繰り返し回転・捻りを行う必要があり、本体ハーネスは関節と同期して運動するため、ロボット内部で最も過酷な使用工况に置かれる部品の一つです。ハーネスが屈曲疲労により破損すると、装置全体の停止を直接引き起こすため、ロボット顧客はハーネスのフレキシブル性と信頼性に対する要求が非常に高くなっています。
自動化ライン上では、ロボットが長時間連続作業を行うことが多く、本体内蔵ハーネスは関節と共に毎日往復運動し、一般的な故障モードとしては導体素線切れ、シース亀裂、端子接触不良が挙げられます。装置メーカーにとって、ハーネスの信頼性は装置の無故障稼働レベルを直接決定するため、ロボットプロジェクトはサンプル段階から厳しい運動・環境検証を経る必要があります。
近年、国産産業用ロボットは急速に発展し、機型プラットフォームが拡大を続け、ハーネスサプライヤーの迅速な応答と全シリーズサプライ能力に対する要求を高めています。ハーネスは本体内で種類が多く数量が密な部品であり、その設計の妥当性が装置の組立効率にも直接影響します。
本プロジェクトの顧客はある産業用ロボットメーカーであり、当社はその6軸ロボット製品に本体ハーネスと制御盤ハーネス一式をサプライしています。
顧客の要件
ある産業用ロボットメーカーの6軸ロボット製品に、本体ハーネスと制御盤ハーネス一式をサプライします。顧客は製品に超高フレキシブル性を備え、ロボット関節の頻繁な運動に適応することを求めました。
同時に顧客は、ハーネスがロボットの設計寿命と整合することを要求しました。長期間の高頻度運動下で亀裂や断線がなく、耐熱、耐振動、耐油環境を備え、制御盤側の接続と信頼性高く適合し、装置メーカーがラインで迅速に嵌合できることとしました。
ソリューションと設計・工程上の要点
ロボット内部の高温、振動、屈曲などの過酷な使用工况に対し、当社はPUR高フレキシブルケーチェーンケーブルと高信頼性コネクタを選定し、製品がロボットのライフサイクルを通じて信頼性高く動作することを保証しました。関節運動の要求に対しては、ハーネス設計に捻りと屈曲のマージンを考慮し、長期運動による損傷を防ぎました。
PUR高フレキシブルケーチェーンケーブルは多細撚り導体としなやかなシースを採用し、繰り返し屈曲下でも導体連続性を保ちます。関節の導出口は自然な曲げ半径に沿って配線し、捻りマージンを確保して、ハーネスが関節に追従運動する際に受力が弛緩した状態を保ち、強引な折れや引っ張りを回避します。制御盤内のハーネスは強電と弱電を分離して配置し、配線ダクトと固定具で整理整頓し、盤内の点検を容易にします。
工程面では、圧着高さ、引張力などのパラメータは初回品確認後に管理された生産に入り、全自動切断圧着と自動導通テストが量産一致性を高めます。工程巡視検査は作業指導書に基づいて実施され、端子ロットと製品シリアル番号は一対一で保管され、後続の品質トレースをサポートします。
協業の過程で、当社は顧客の技術チームと定期的な窓口を持ち、新機型の関節配置変更に合わせてハーネスの走向と材料選定を同期更新し、ハーネス方案がロボットプラットフォームの反復と一致し続けるようにしています。
製品範囲と試験検証
製品はロボット本体ハーネス、制御盤ハーネス、エンコーダハーネス、動力ハーネスなど、ロボットハーネス一式を網羅します。全製品は5000万回屈曲試験、1000時間振動試験、耐油試験などの信頼性試験項目を通過しています。
屈曲試験は関節の往復運動工况を模擬し、振動試験は装置運転中の機械的加振を模擬し、耐油試験は工場の切削液と油環境を模擬します。信頼性試験に合格してはじめて、製品は顧客の装置検証を経て量産に移行します。出荷検査は1本ごとに導通テストを完了し、線順とブーツ組立状態を確認します。試験報告とロット情報は製品と共に提供され、顧客が装置側で行う受入検査と信頼性再試験をサポートします。
プロジェクト成果
製品は顧客の厳しい信頼性試験を通過し、量産納入の品質は安定し、3年間にわたり品質苦情ゼロを維持しています。製品は同顧客の全シリーズ6軸ロボット製品に応用され、年間供給量は20万セットを超え、顧客から高い評価を得ています。
顧客評価:ハーネスはフレキシブル性が高く、信頼性も高く、当社のロボット製品上で非常に安定した実績を示しており、専門的なハーネスサプライヤーです。
量産供給期間中、当社は顧客の要求に応じてロット検査記録とトレース情報を提供し、顧客が装置側で行う品質抜取検査と現場技術サービスをサポートしています。
よくあるご質問
Q:ロボット本体ハーネスはなぜフレキシブル性の要求が特に高いのですか?
A:6軸ロボットの関節は作業中に繰り返し回転・捻りを行い、ハーネスは関節と同期して運動するため、材料と構造が高頻度の屈曲と捻りに耐える必要があり、そうでなければ導体断線やシース亀裂が発生しやすくなります。
Q:PUR高フレキシブルケーチェーンケーブルはどのような工况に適していますか?
A:PURシースはしなやかで耐油・耐屈曲性があり、追従、ケーチェーン、関節往復運動の場面に適しています。確保された屈曲・捻りマージンと組み合わせることで、ロボットのライフサイクルにおけるハーネスの信頼性を高めます。
Q:本体ハーネスと制御盤ハーネスは設計上どのように異なりますか?
A:本体ハーネスは関節に追従して運動し、フレキシブル性、耐屈曲、捻りマージンを重視します。制御盤ハーネスは比較的固定され、接続の信頼性、耐振動、盤内配置の整然さを重視します。
Q:ロボットハーネスの信頼性はどのように検証しますか?
A:量産前に工况に合わせて屈曲、振動、耐油などの信頼性試験項目を完了し、合格後に量産に移行します。出荷前には1本ごとに導通テストを行い、ロット記録を保持します。
Q:新機型開発にはどのように協力しますか?
A:顧客が機型構造または運動範囲情報をご提供いただいた後、エンジニアリングチームがハーネスの走向と材料方案を評価し、サンプルと検証ノードはプロジェクト計画と顧客確認に基づいて推進します。
お問い合わせ
産業用ロボットの本体ハーネス、制御盤ハーネス、その他の高フレキシブルハーネスサプライ方案についてご相談がありましたら、機型構造や図面情報をご提供ください。エンジニアリングチームが評価のうえ、方案と試作スケジュールをご回答します。メール:sz136138@szfandouai.cn、電話:18929363263(WhatsApp +86 18929363263)。当社の住所:広東省恵州市仲愷ハイテク区中韓恵州産業パーク起步区杏園南路3号群益スマート製造産業園E1-1工棟2ユニット7階。